2025年4月,现代汽车集团与波士顿动力签订协议,计划在其位于美国的工厂和物流中心大规模部署波士顿动力研发的三款机器人。引进对象包括四足行走机器人“Spot”、自动搬运纸箱的机器人“Stretch”,以及人形机器人“Atlas”。虽然具体采购规模尚未公布,但预计投入的机器人数量将达到数万台 1。这一决定引入的是以腿而非轮子作为移动方式的机器进入生产现场,表明整车制造企业正超越单纯销售汽车的模式,向智能管理物理世界的业务领域转型。
这一举措并非仅仅为了解决劳动力短缺问题。现代汽车集团会长郑义宣正在拓宽“移动手段”的定义。郑义宣所描绘的未来,并不局限于道路上的汽车。其目标是将在工厂、居住区乃至空中等环境中,能够自主感知、判断并行动的设备,通过一套人工智能(AI)系统进行整合。
汽车企业描绘的“物理AI”是什么
郑义宣会长在2026年7月于美国旧金山举行的AI峰会上,提出了现代汽车集团的最终愿景——“城市级集成智能”。据Insight Korea报道,这一构想旨在为汽车或机器人等物理世界移动设备赋予AI能力,使其能够自我感知并行动,最终实现将能源供应链、物流系统与移动手段无缝连接,从而将整座城市作为一套AI系统进行运营。通常所说的“物理AI”,是指超越数字世界数据分析的范畴,赋予机器在物理世界中做出反应并执行任务的能力 2。
为了实现这一构想,现代汽车集团已在集团内部确保了所需的技术要素。Motional和42dot负责开发自动驾驶软件,Supernal专注于城市空中交通(UAM)飞行器的制造,HTWO负责氢能业务,Boston Dynamics负责机器人技术,而现代摩比斯则负责承担机器人关节功能的执行器技术。各事业部此前一直独立发展,但计划通过AI这一共同操作系统将它们整合为一个整体,从而从单一的产品制造商转型为能够控制城市整体基础设施的企业 2。
机器人如何摆脱“预设轨迹”的束缚
为了让机器人在工厂或物流现场无需人类细致指令即可工作,它必须具备在不可预测的情况下自行保持平衡并修正动作的能力。过去的工业机器人通常在偏离预设轨迹或路线时会停止运行。然而,技术现已迈入“动态平衡控制”阶段。Boston Dynamics以2024年为转折点,将液压控制方式转换为电动控制,并于次年3月展示了基于强化学习,参考人类运动数据而实现的行走、奔跑和爬行能力 1。
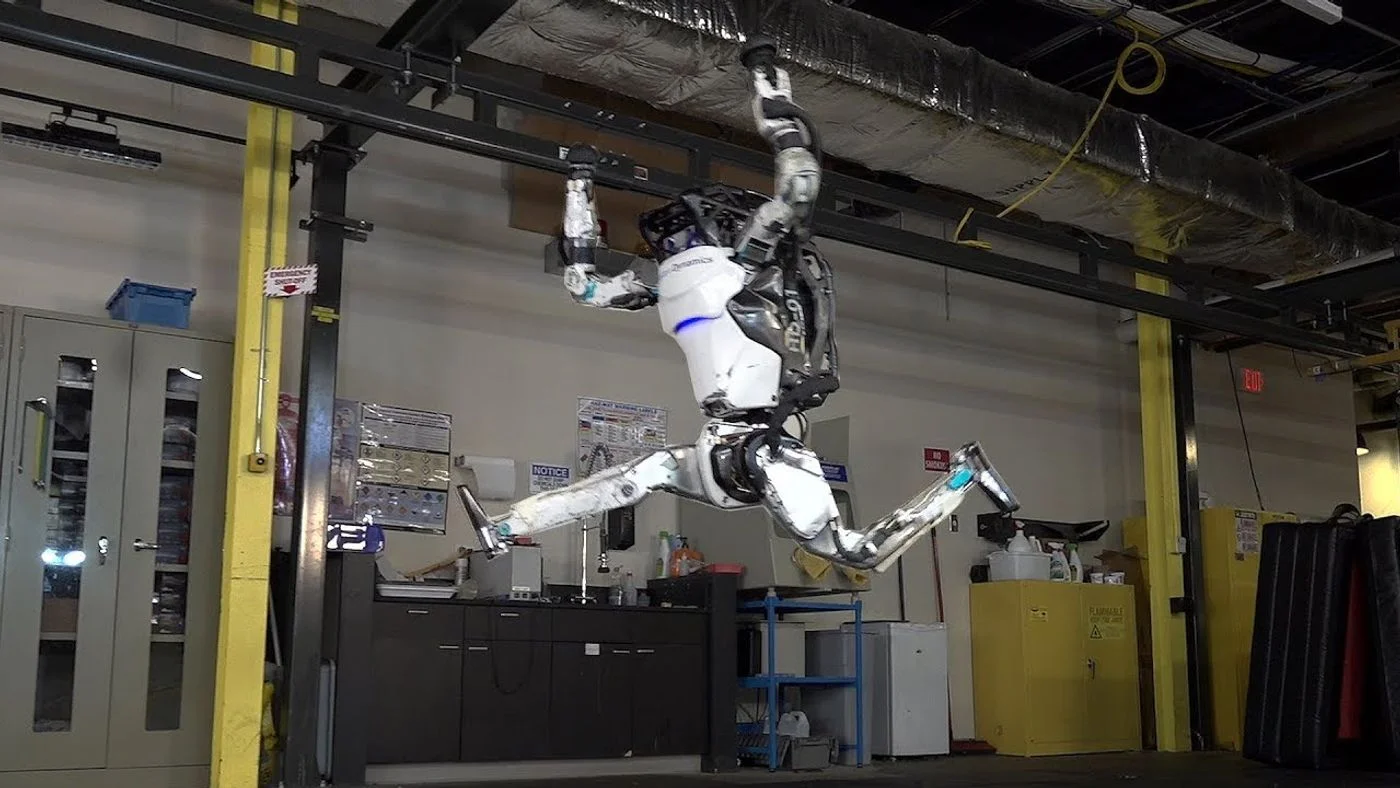
例如,在2026年1月的CES展会上,Atlas的商业化版本“全新Atlas”尝试后空翻(backflip)时,落地动作并不完美。但该机器人立即通过向后伸出右脚并转移上半身重心,在不摔倒的情况下恢复了平衡。这意味着机器人在预设动作序列尚未结束的状态下,即时执行了校正动作 1。同年2月,与RAI研究所合作发布的视频中,“全电动Atlas”展示了在积雪湿滑地形奔跑并克服不规则障碍赛道时的自主环境判断及动态平衡控制能力 1。
这种能力对于复杂的装配工厂或恶劣天气下的物流现场而言是必要条件。与仅在既定线路上运动的机器不同,能够自行考虑地面状况、坡度及障碍物位置进行运动的机器,提升了工业基础设施的灵活性。实际上,现代汽车集团正在推进将包括生产与物流在内的整个制造过程通过AI连接的“AI工厂”构想,波士顿动力公司的机器人预计将在该构想中承担核心制造角色 2, 1。
丰田为何建设“真实有人居住的”城市
丰田采取了以“现实生活”而非工业现场作为试验平台的策略。2020年CES展会上,丰田章男会长发布的未来型实证城市“Woven City”便是这一战略的核心。该城市位于日本静冈县裾野市,2024年10月完成了第一阶段工程,并于2025年9月起开始接纳约100名居民实际居住。Woven City是一个将汽车和机器人置于有人居住的街道和庭院中,而非实验室里进行验证的“活体实验室” 2。
据Insight Korea报道,丰田正在该城市日常环境中验证出行、机器人及物流服务 2。空中汽车(电动垂直起降飞行器,eVTOL)行业的先驱企业——美国的Joby Aviation也于2026年4月加入Woven City项目。Joby与丰田并非简单的资金合作关系。2026年6月30日(当地时间),丰田与Joby达成协议,成立合资公司“Joby丰田航空制造筹备公司(JTAMPC)”。股权比例为丰田持股51%,Joby持股49%,Joby承诺将该公司的eVTOL 3 系列的独家制造权授予该合资公司 4。
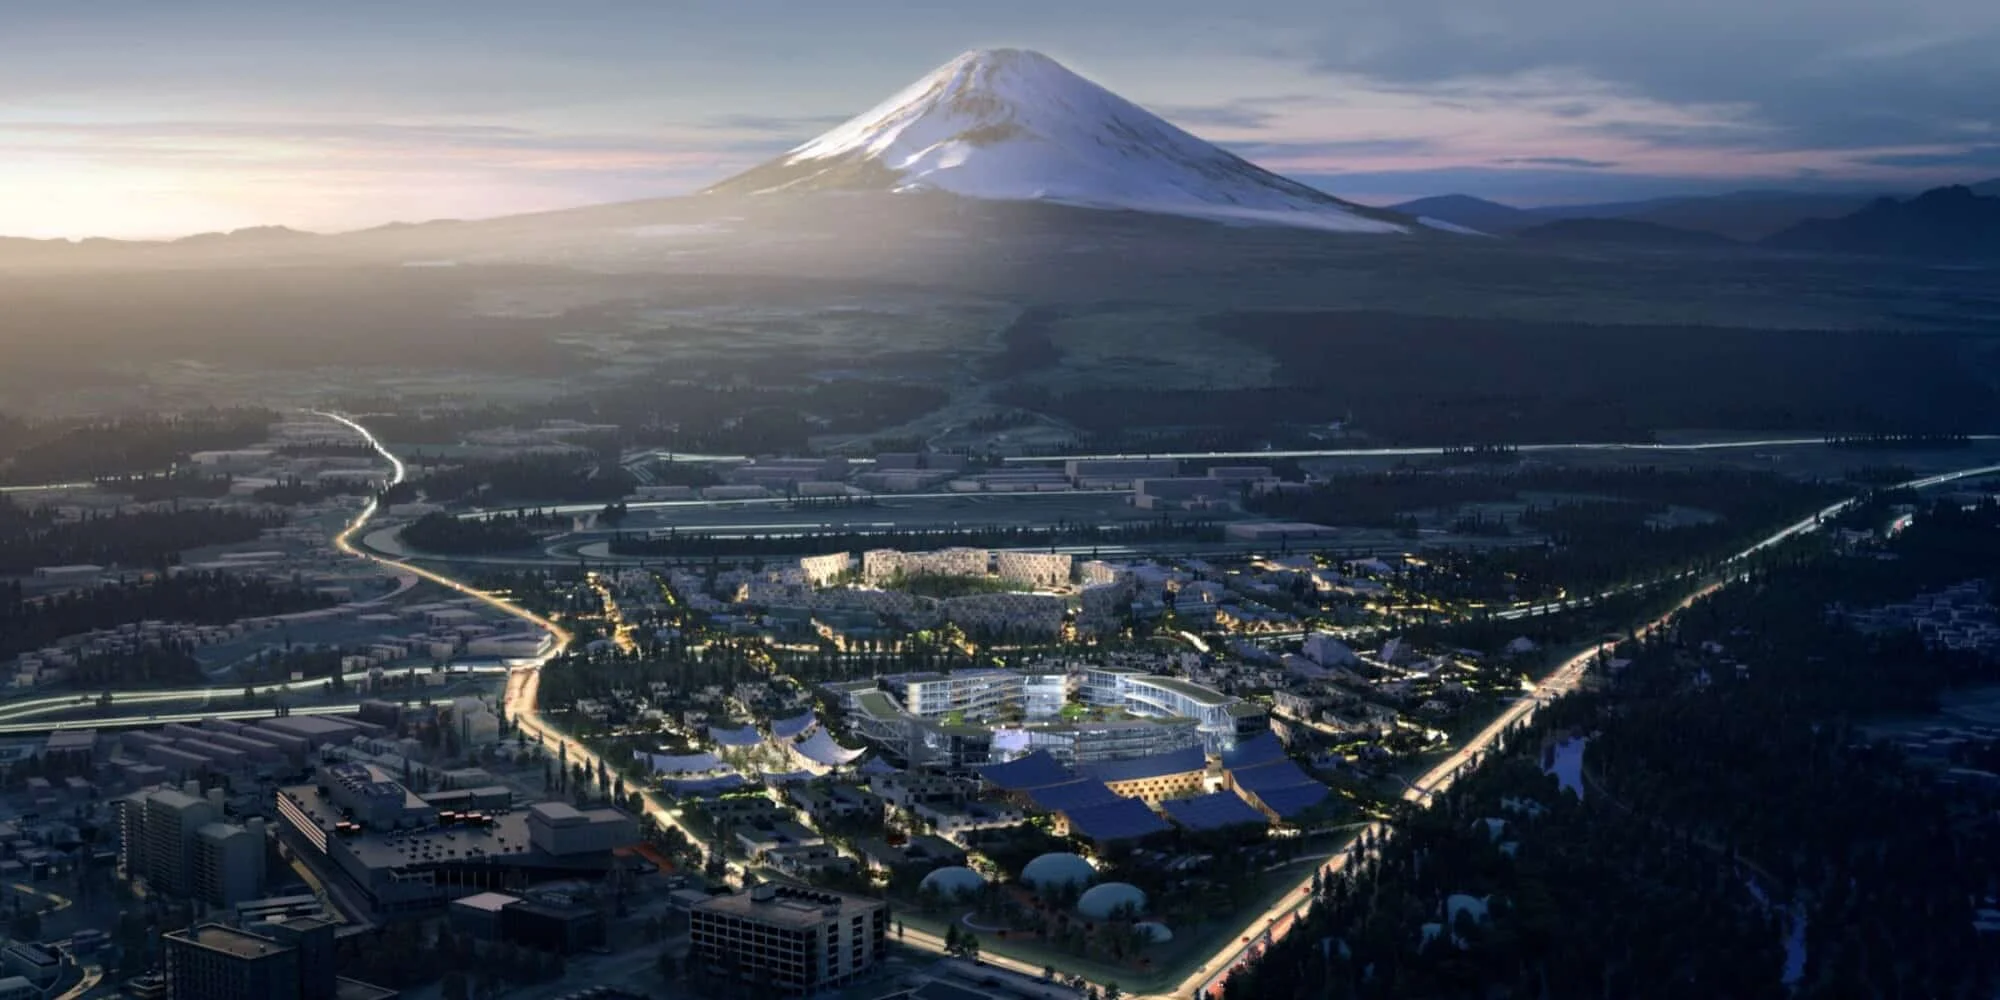
该合资公司的目标是实现eVTOL的正式量产。丰田通过与Joby合作,将其汽车大规模生产诀窍传授给Joby,选择将制造诀窍向外扩展,而非亲自开发飞行器本身 4。丰田生产工程师常驻Joby位于美国加州马里纳的工厂,协助进行工艺设计和生产线布局,也属于同一战略脉络 4。Woven City充当着丰田的实证基地,旨在确认这些技术能否在与真人不脱节的情况下和谐运作。
“移动手段”解读方式的差异
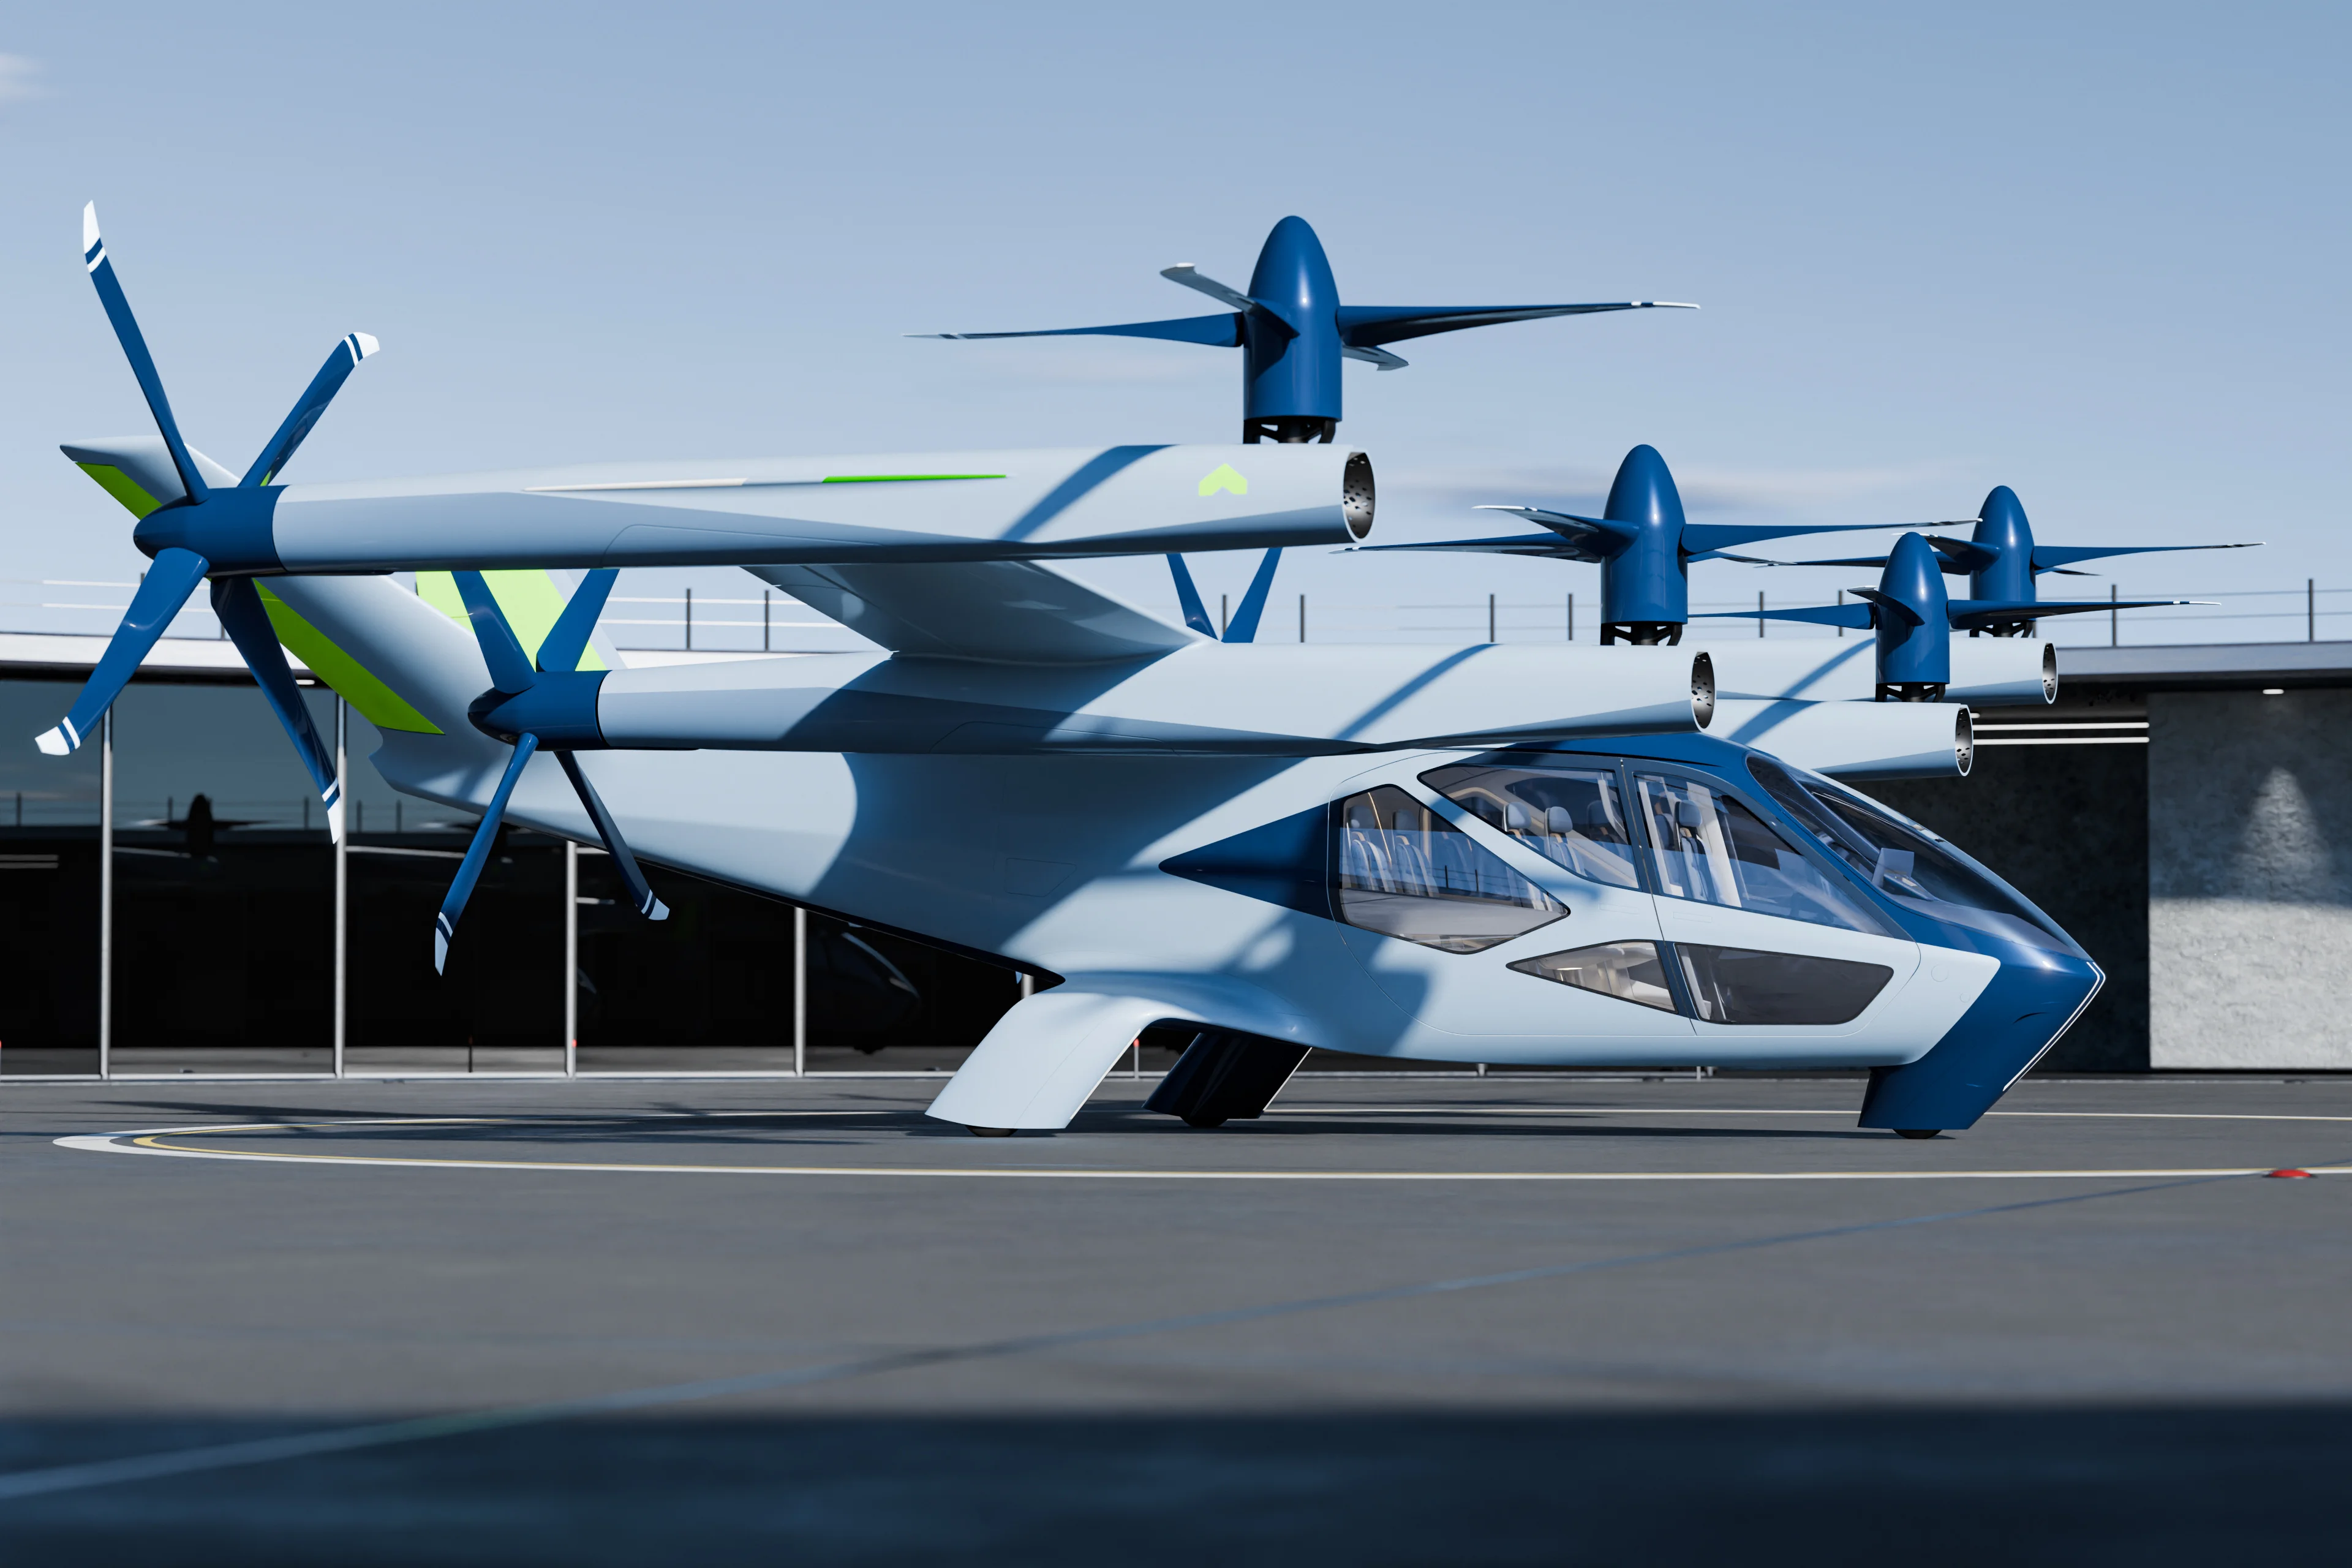
现代汽车集团与丰田虽然看向相同的方向,但其起步位置截然不同。现代汽车集团通过Supernal直接开发空中飞行器(2024年CES上公布S-A2模型,目标2028年商用),并向工厂现场大规模投放机器人。此外,还与韩国航空宇宙产业(KAI)合作共同开发航空用电动化动力总成,专注于内部垂直整合工业基础设施 4。简而言之,其策略是在已运转的生产现场和物流网络中,迅速叠加机器人和AI运营层。
相比之下,丰田首先在Woven City中验证技术如何与实际生活融合。丰田采取通过合资公司引入专业企业Joby,向其移植制造诀窍的合作模式,并在生活环境的复杂变量中打磨服务 4。分析认为,全球汽车市场已进入成熟期,销量增长受限,且随着电动化进程加速,技术差距正在缩小,仅靠制造已难以实现增长 2, 4。因此,两家公司都试图摆脱“汽车”产品制造商的标签。
最终,汽车之后的移动手段不再是一辆带轮子的汽车,而是一个总括管理地面与空中、工厂与居住区之间,能够感知环境并行动的机器的操作系统。现代汽车集团致力于在该生态系统内自主控制从自动驾驶软件、机器人关节到氢能等领域,而丰田则侧重于结合经过验证的城市基础设施与外部专家的制造能力来拓展生态系统。不过,现代汽车集团提出的城市级集成智能目前仍处于蓝图阶段,具体将哪些城市基础设施与技术结合,以及参与的具体事业部等商业模式尚未最终确定 2。
参考资料
- 보스턴 다이내믹스 · namu.wiki↩
- 정의선 현대차 회장 ‘AI 도시’ 구상...토요타와 진검승부 벌인다 · insightkorea.co.kr↩
- 서울경제 · sedaily.com↩
- ‘현대차’ 정의선 vs ‘토요타’ 아키오, 하늘서도 맞붙는다 · insightkorea.co.kr↩



