2025年4月、現代自動車グループは、ボストンダイナミクスが開発した3種類のロボットを米国工場と物流センターに大量導入する契約を締結しました。導入対象は、4本脚で歩行する四足歩行ロボット「Spot」、箱を自動的に搬送する「Stretch」、そして人型のヒューマノイド「Atlas」です。具体的な購入台数は公開されていませんが、投入されるロボットは数万体に達すると見込まれています 1。車輪ではなく脚を持つ機械を生産現場へ投入する今回の決定は、自動車メーカーが車両販売を越えて、物理世界を知的に管理する事業へと移行していることを示しています。
この動きは、単なる人材不足への対応策ではありません。現代自動車グループの鄭義宣(チョン・イソン)会長も「移動手段」の定義を拡大しています。鄭会長が描く未来は、道路上の自動車に限定されません。工場や住居地、空に至るまでの環境において、自律的に認知・判断・行動する機器を一つの人工知能(AI)システムで統合することが目標です。
自動車メーカーが描く「フィジカルAI」とは何か
鄭会長は2026年7月に米国サンフランシスコで開催されたAIサミットにて、現代自動車グループの究極的なビジョンを「都市規模の統合知能」と提示しました。インサイトコリアの報道によれば、これは自動車やロボットのように物理世界を動かす機器にAIを搭載し、自律的な認識と行動を実現させ、最終的にはエネルギー供給網、物流システム、移動手段が滑らかに接続された都市全体を一つのAIで運営する構想です。一般的に言われる「フィジカルAI」は、デジタル世界におけるデータ分析を越えて、機械が物理的に反応し、作業を実行する能力を意味します 2。
この構想を実現するため、現代自動車グループはグループ内に必要な技術要素をすでに確保しています。モーショナルと42dotは自律走行ソフトウェアを開発し、スーパーナルは都市型航空モビリティ(UAM)機体を製造しています。HTWOが水素エネルギーを、ボストンダイナミクスがロボットを、そして現代モビスがロボットの関節となるアクチュエーターを担当しています。各事業部は独立して成長してきましたが、これらをAIという共通のオペレーティングシステムの下で一つに束ねれば、個別の製品メーカーを超えて、都市インフラ全体を制御する企業へと変貌できるという計算です 2。
ロボットはどのように「予め設定された経路」から脱却したのか
工場や物流現場で、人間による細かな指示なしにロボットが稼働するためには、予期せぬ状況でも自律的にバランスを制御し、動作を修正できる必要があります。従来の産業用ロボットは、予め定められた軌跡や経路から逸脱すると稼働を停止するのが一般的でした。しかし、技術は「動的バランス制御」の段階へ移行しました。ボストンダイナミクスは2024年を境に油圧制御方式から電動式へと転換し、翌年3月には人間の動きデータを参考にした強化学習により、歩く、走る、這うといった能力を実証しました 1。
実際、2026年1月のCESのステージにて、Atlasの商用化バージョンである「オールニュー・Atlas」が後方宙返り(バックフリッパー)を試みた際、着地が完璧ではない状況が発生しました。しかし、このロボットは右足を後ろに踏ん張り、上半身の重心を即座に移動させることで転倒せずにバランスを取り戻しました。これはプログラムされた動作順序が完了していない状態でも、即時に補正動作を実行したことを意味します 1。同年2月にRAI研究所と協力して公開された映像では、「オール・エレクトリック Atlas」が雪の積もった滑りやすい地形を走り、不規則な障害物コースを克服する、自律的な環境判断および動的バランス制御能力も確認できます 1。
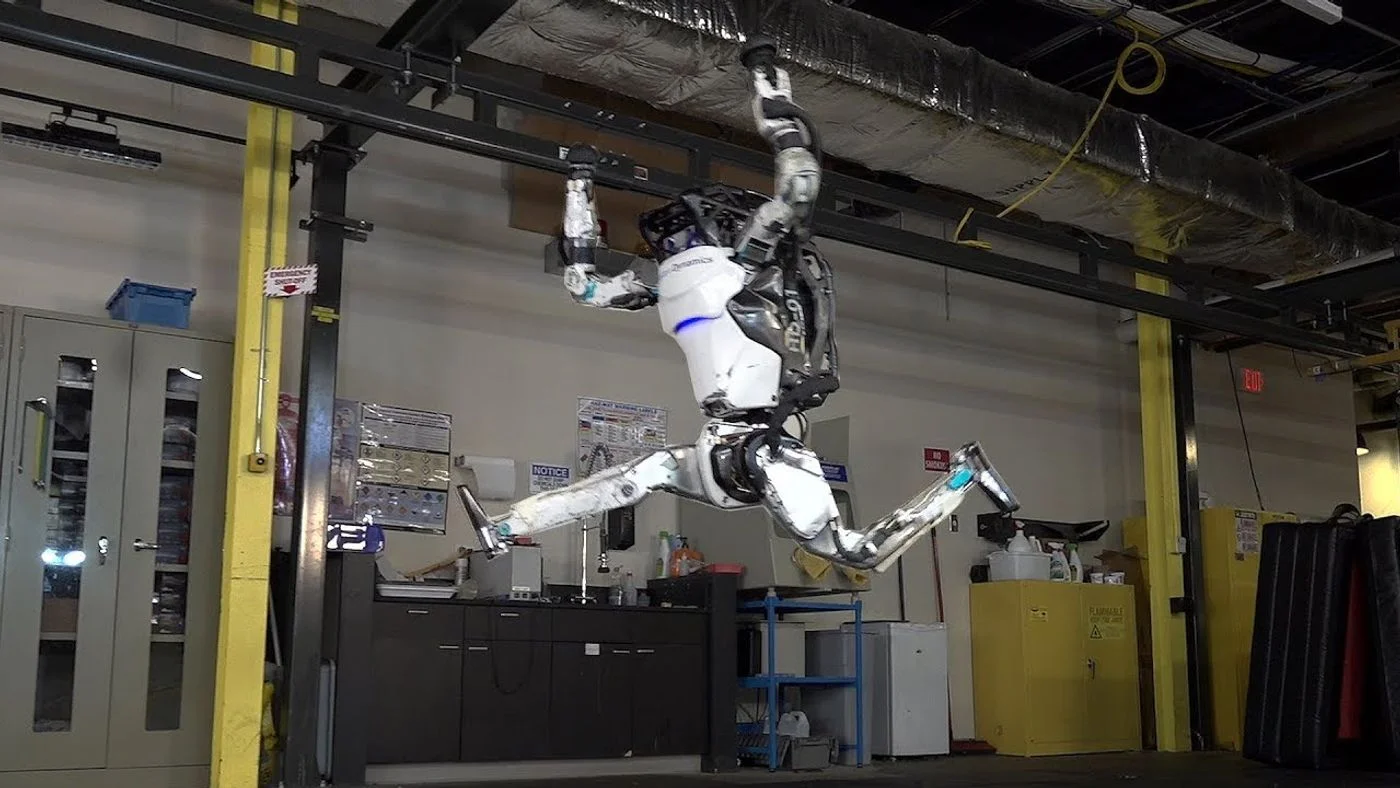
こうした能力は、複雑な組立工場や悪天候下の物流現場において必須の条件です。定められたラインの上でのみ動く機械とは異なり、床面の状態や勾配、障害物の位置を考慮して自律的に移動する機械は、産業インフラの柔軟性を高めます。実際、現代自動車グループは生産と物流を含む製造プロセス全体をAIで接続する「AIファクトリー」を推進しており、この構想においてボストンダイナミクスのロボットは製造を担う中核的な役割を果たすと見込まれています 2, 1。
トヨタはなぜ「実際に人が住む都市」を建設したのか
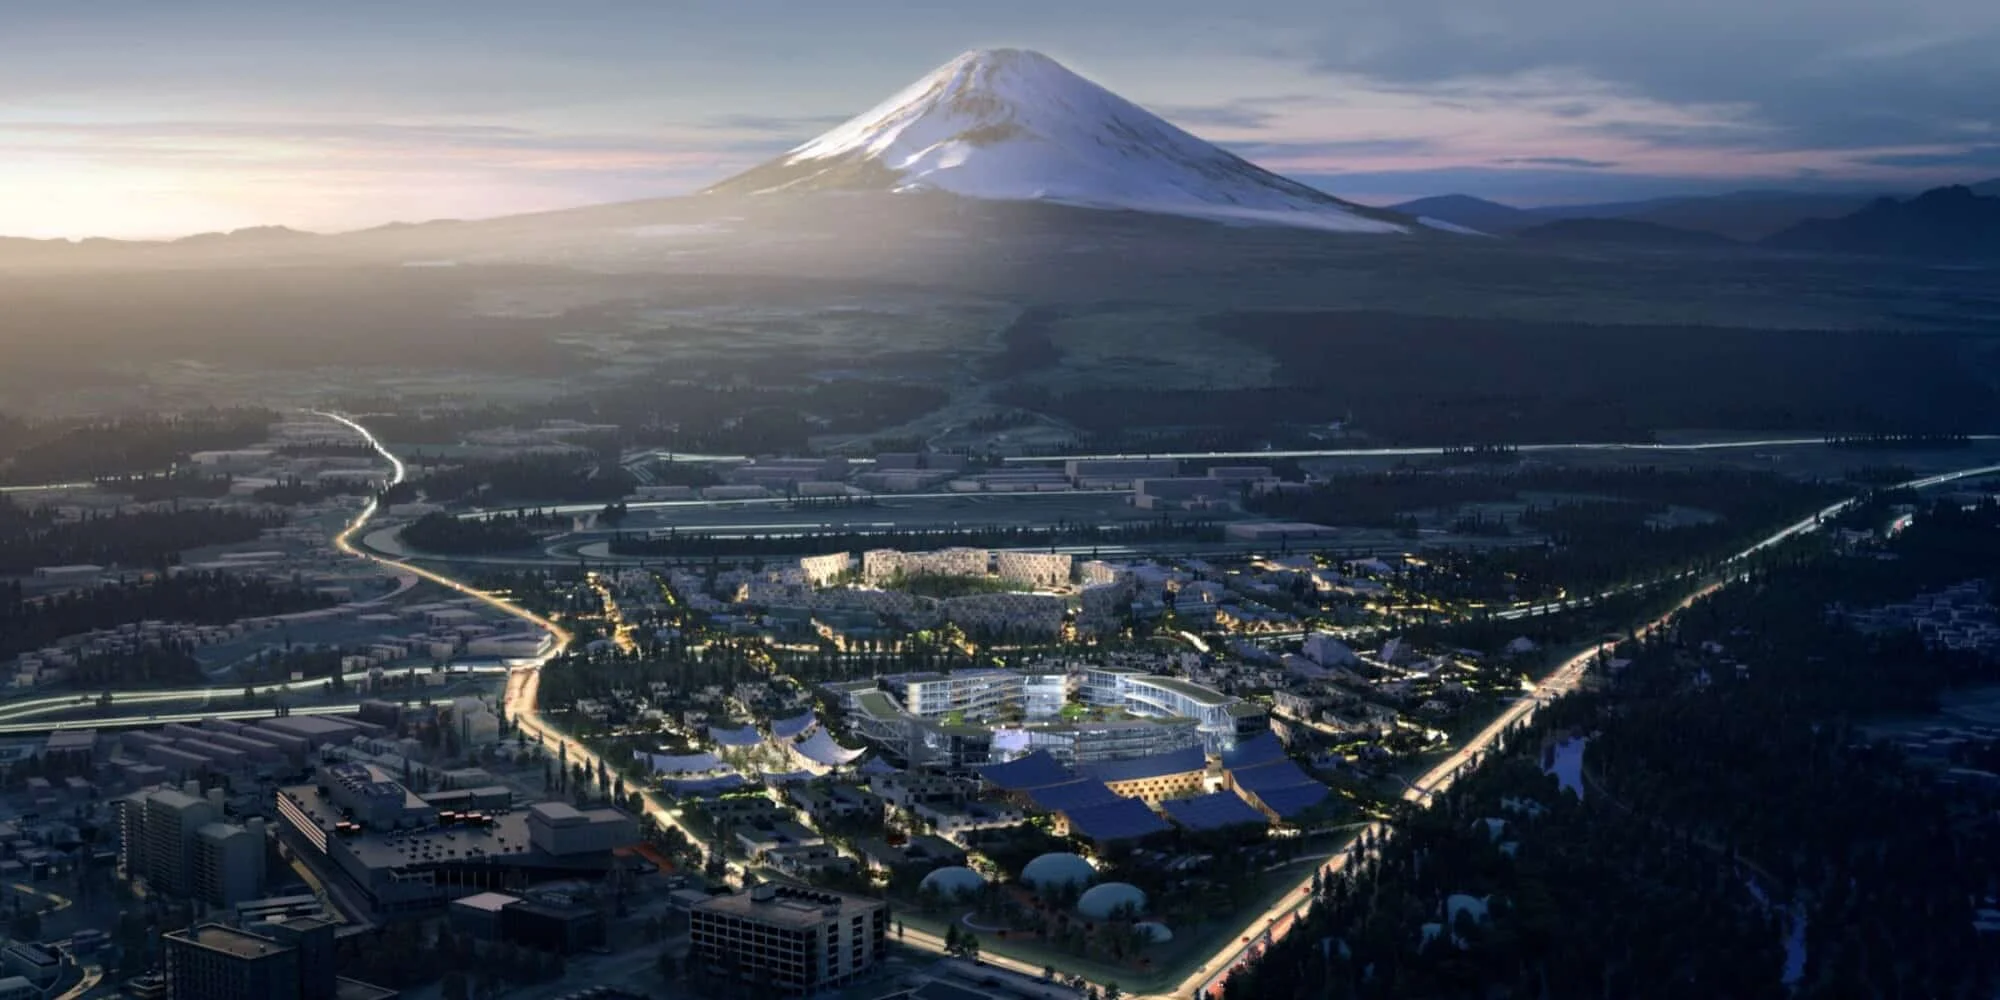
トヨタは、産業現場よりも「実際の生活」をテストベッドとするアプローチを選択しました。2020年のCESで豊田章男会長が発表した未来型実証都市「ウーブン・シティ(Woven City)」がその中心です。静岡県裾野市に位置するこの都市は2024年10月に第1期工事を完了し、2025年9月より約100名の住民が実際に居住を開始しました。ウーブン・シティは、自動車やロボットをラボではなく、人が暮らす路地や庭先で検証する「生きた実験室」です 2。
インサイトコリアの報道によれば、トヨタはこの都市にて、モビリティ、ロボット、物流サービスを日常の中で検証しています 2。ウーブン・シティプロジェクトには、空飛ぶ自動車(電気垂直離着陸機、eVTOL)業界のリーダーである米国のジョビー・アビエーションも2026年4月に合流しました。ジョビーはトヨタと単純な資金提携関係にあるわけではありません。2026年6月30日(現地時間)、トヨタとジョビーは「ジョビー・トヨタ・エアロ・マニュファクチャリング・プレパラレーション・カンパニー(JTAMPC)」という合弁会社の設立に合意しました。出資比率はトヨタが51%、ジョビーが49%であり、ジョビーは同社eVTOL 3 シリーズの独占製造権をこの法人に付与することで合意しました 4。
この合弁会社の目標は、eVTOLの本格量産です。トヨタは、自動車の大量生産ノウハウをジョビーへ移転するパートナーシップを通じて、機体そのものを自社開発するよりも、製造ノウハウを外部へ拡張する戦略を選択しました 4。トヨタの生産エンジニアがジョビーの米国カリフォルニア州マリナ工場に常駐し、工程設計や生産ラインの設計を支援しているのも同じ文脈です 4。ウーブン・シティは、こうした技術が実際の人間から乖離せず、調和的に稼働しているかを確認するトヨタの実証拠点としての役割を果たしています。
「移動手段」を読み解くアプローチの違い
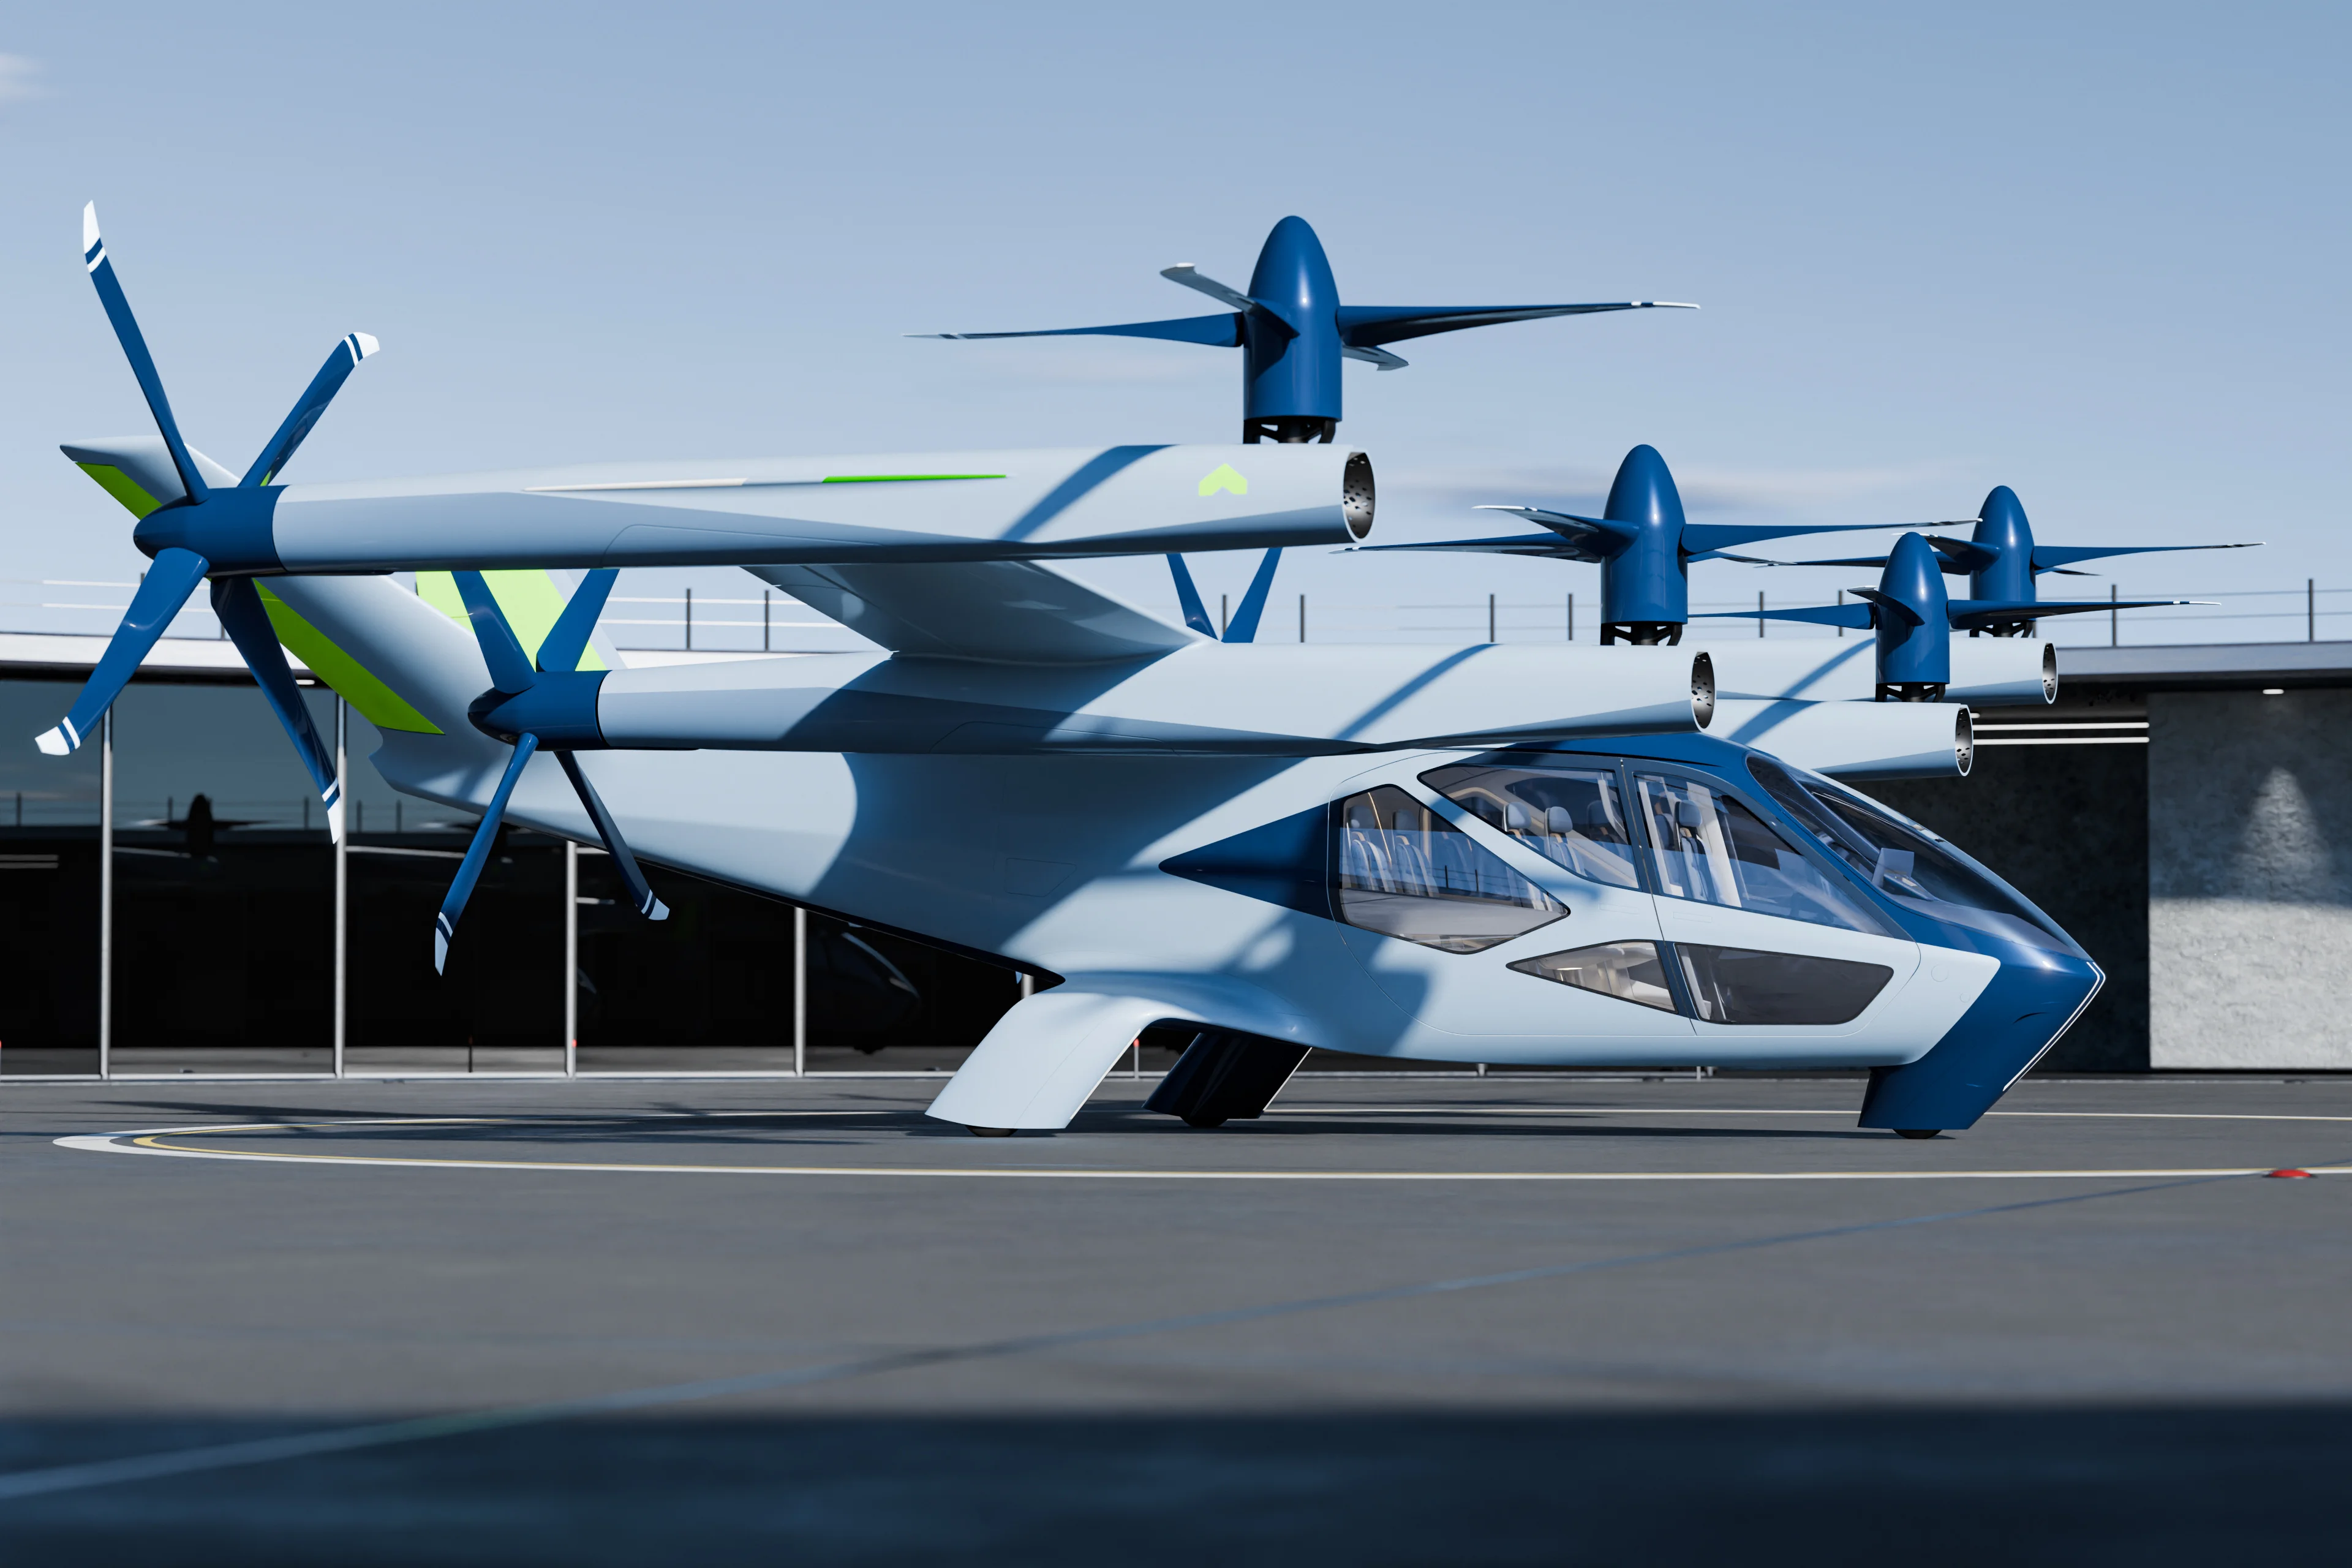
現代自動車グループとトヨタは同じ方向を見ていますが、歩み始める位置は明確に異なります。現代自動車グループはスーパーナルを通じて空飛ぶ機体を自ら開発し(2024年CESにてS-A2モデル公開、2028年商用化目標)、工場現場へロボットを大量に投入しています。韓国航空宇宙産業(KAI)と協力して航空用電動化パワートレインを共同開発するなど、産業インフラの内部垂直統合に注力しています 4。つまり、既に稼働中の生産現場と物流網へ、ロボットとAI運用層を迅速に重ねるアプローチです。
一方、トヨタはウーブン・シティにて、技術が実際の生活とどのように融合するかをまず検証します。専門企業であるジョビーを合弁会社を通じて取り込み、製造ノウハウを移植する協業形態をとり、生活環境における複雑な変数の中でサービスを磨き上げています 4。グローバルな自動車市場は成熟期に入り、販売台数の伸びには限界があり、電動化により技術格差が縮小しているため、製造のみでは成長に限界があるという分析も出ています 2, 4。したがって、両社とも「車」という製品メーカーというレッテルを脱却しようとしているのです。
結局のところ、自動車の後の移動手段は、車輪がついた車一台ではありません。地上と空、工場と住居地を横断しながら、環境を読み取り動く機械群を統括する運用システムです。現代自動車グループはこのエコシステムの中で、自律走行ソフトウェアからロボットの関節、水素エネルギーまでを自ら統制することに力を注いでおり、トヨタは実証済みの都市インフラと外部専門家の製造能力を組み合わせてエコシステムを拡大することに重点を置いています。ただし、現代自動車グループが提示した都市レベルの統合知能は現在青写真段階であり、どの都市インフラへ技術を組み合わせるかといった具体的な事業形態や参加子会社はまだ確定していません 2。
参考文献
- 보스턴 다이내믹스 · namu.wiki↩
- 정의선 현대차 회장 ‘AI 도시’ 구상...토요타와 진검승부 벌인다 · insightkorea.co.kr↩
- 서울경제 · sedaily.com↩
- ‘현대차’ 정의선 vs ‘토요타’ 아키오, 하늘서도 맞붙는다 · insightkorea.co.kr↩



