想象一下,洗衣篮里有两件衬衫纠缠在一起的情景。人能凭指尖感受布料重叠时的细微阻力,轻轻将其中一件分离;而仅按预设坐标移动的机器人,往往以同样的力量再次抓取,从而重复同样的失败。过去的精密机械若偏离预设路径便会报错停机,而近期的人形机器人则能实时计算传感器数据与目标状态之间的差异,并据此修正动作。这种能力被称为“自我纠错”(Self-Correction),是物理 AI(Physical AI)的核心功能之一。本文将通过 Physical Intelligence 的 π∗0.6 模型等最新案例,剖析机器人通过修正错误来训练自身的机制,探讨该技术为何对工厂至关重要,以及目前尚未解决的挑战。
在意识到错误的瞬间,闭环开始运作
要让机器人自行纠正错误,需要一个由“感知 → 规划 → 执行 → 修正”构成的闭环(Closed Loop)。机器人通过视觉和触觉传感器掌握当前状态,计算其与目标状态的差距,并据此调整后续动作。根据 Vention 的技术分析,近期的物理 AI 实现方式主要分为两类,二者处理该闭环的方式各不相同 1。
第一种是“AI 流水线”方式。这是一种将任务分解为感知、规划、执行阶段并进行模块化处理的架构,它将机器人视为一个“几何问题”。例如,在折叠衣物或拾取零件时,人们会预先设定机器人针对不同物体的形状和位置需要抓取的“抓取点”(Grasp Point)。这种方式有利于以较高速度执行毫米级的高精度作业,但如果洗衣篮的位置略有变动,或者出现未学习过的尺寸的物品,就会导致错误。其僵化性在于,一旦发生逻辑错误,整个系统便会停机,或者需要人工重新编程 1。
另一方面,“端到端”(End-to-End)学习模型则由单一人工智能直接将摄像头视频数据转换为电机扭矩(Torque)。此时,机器人相当于在解决一个“学习问题”。由于通过概率推理来适应环境,因此无需预先对变量进行全部编码。在叠衣服这类需要灵活动作的任务中,自我纠错正是在这一部分发生 1。
三阶段训练:从模仿到从错误中学习
自我纠错技术的核心在于将“失败体验转化为学习数据”。Physical Intelligence 的 π∗0.6 模型就像大人教孩子动作一样,分三个阶段进行训练。Vention 的分析具体解释了这一过程是如何超越单纯模仿而发挥作用的 1。
- 观察专家演示:向机器人展示人类叠衣服或组装纸箱的视频,输入正确动作。然而,对于布料等物理特性不规则的材料,仅靠单纯模仿无法解决“缠绕”现象。
- 实时指导(强化学习):这是关键阶段。当机器人在遵循演示动作时出现错误(如衣物粘连),人类会实时给予“修正信号”,指导纠偏方向。机器人通过强化学习(Reinforcement Learning)将自身的失误与修正结果关联起来,从而提升成功轨迹的权重。
- 自主练习:在没有人工干预的情况下重复执行任务,自行解决失败经验。在此过程中,机器人会习得根据材料的光滑度或纸箱尺寸的细微差异,自动调节力度和路径的能力。
通过这种方式,机器人获得的不是“大小为 A 的纸箱要这样抓”这样的指令,而是一种灵活策略:“一旦检测到物理阻力,就调节力度” 1。
改变工厂物理环境的早期实证案例
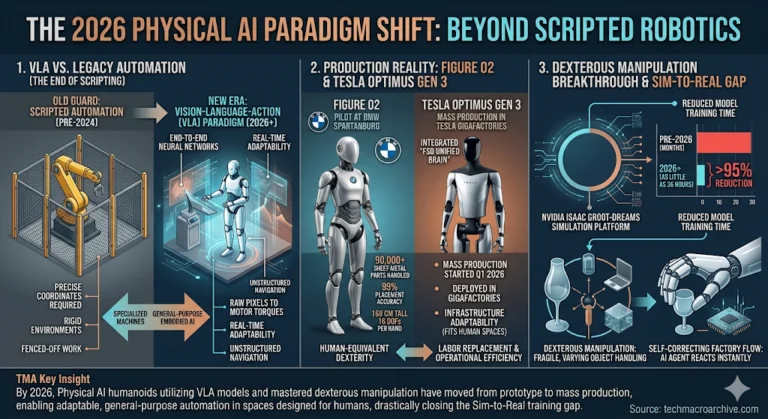
应用自我纠错能力后,机器人可以在没有特殊装置的现有工厂中工作。因为它们可以直接利用人类使用的门、楼梯和拥挤的工作空间 2。
据 Tech Macro Archive 2026 年 4 月的报道,人形机器人 Figure 02 在宝马斯巴达堡(Spartanburg)工厂完成了试点测试,移动并放置了 9 万多个钣金(Sheet Metal)部件。该刊物称,这款身高 168 厘米、双手合计 32 个自由度(单手 16 个)的机器人,其部件放置准确率达到了 99%,但根据 Figure 03 的评审,该数值并非包含在宝马或 Figure 的官方新闻稿中,而是源自第三方分析师文档中流传的估算值。
此外,特斯拉的“Optimus Gen 3”结合了其自动驾驶 AI 原理,正被投入用于超级工厂的零件搬运和机器操作。通过 NVIDIA 的“Isaac GR00T-Dreams”等仿真平台,机器人能够学习接近真实的物理引擎(模拟玻璃或微型电子元件破裂等情况),从而确认了“自校正工厂”(Self-Correcting Factory)的可能性 2。
速度、电池以及通用性验证
自我纠错技术并非所有工业问题的答案。根据 Vention 的分析,基于学习的模型可能会因“幻觉”(Hallucination)而产生不可预测的动作,因此出于安全考虑,动作速度被严格限制。受此影响,目前的自我纠错机器人并不适合那些对高精度和快节奏周期时间(Cycle Time)有要求的传统组装线 1。
此外,掌握一项任务的机器人能否实现向另一项任务的“泛化”(Generalization),也尚不明确。擅长叠衣服的机器人是否能直接执行码垛(Palletizing)任务,目前尚未得到验证 1。
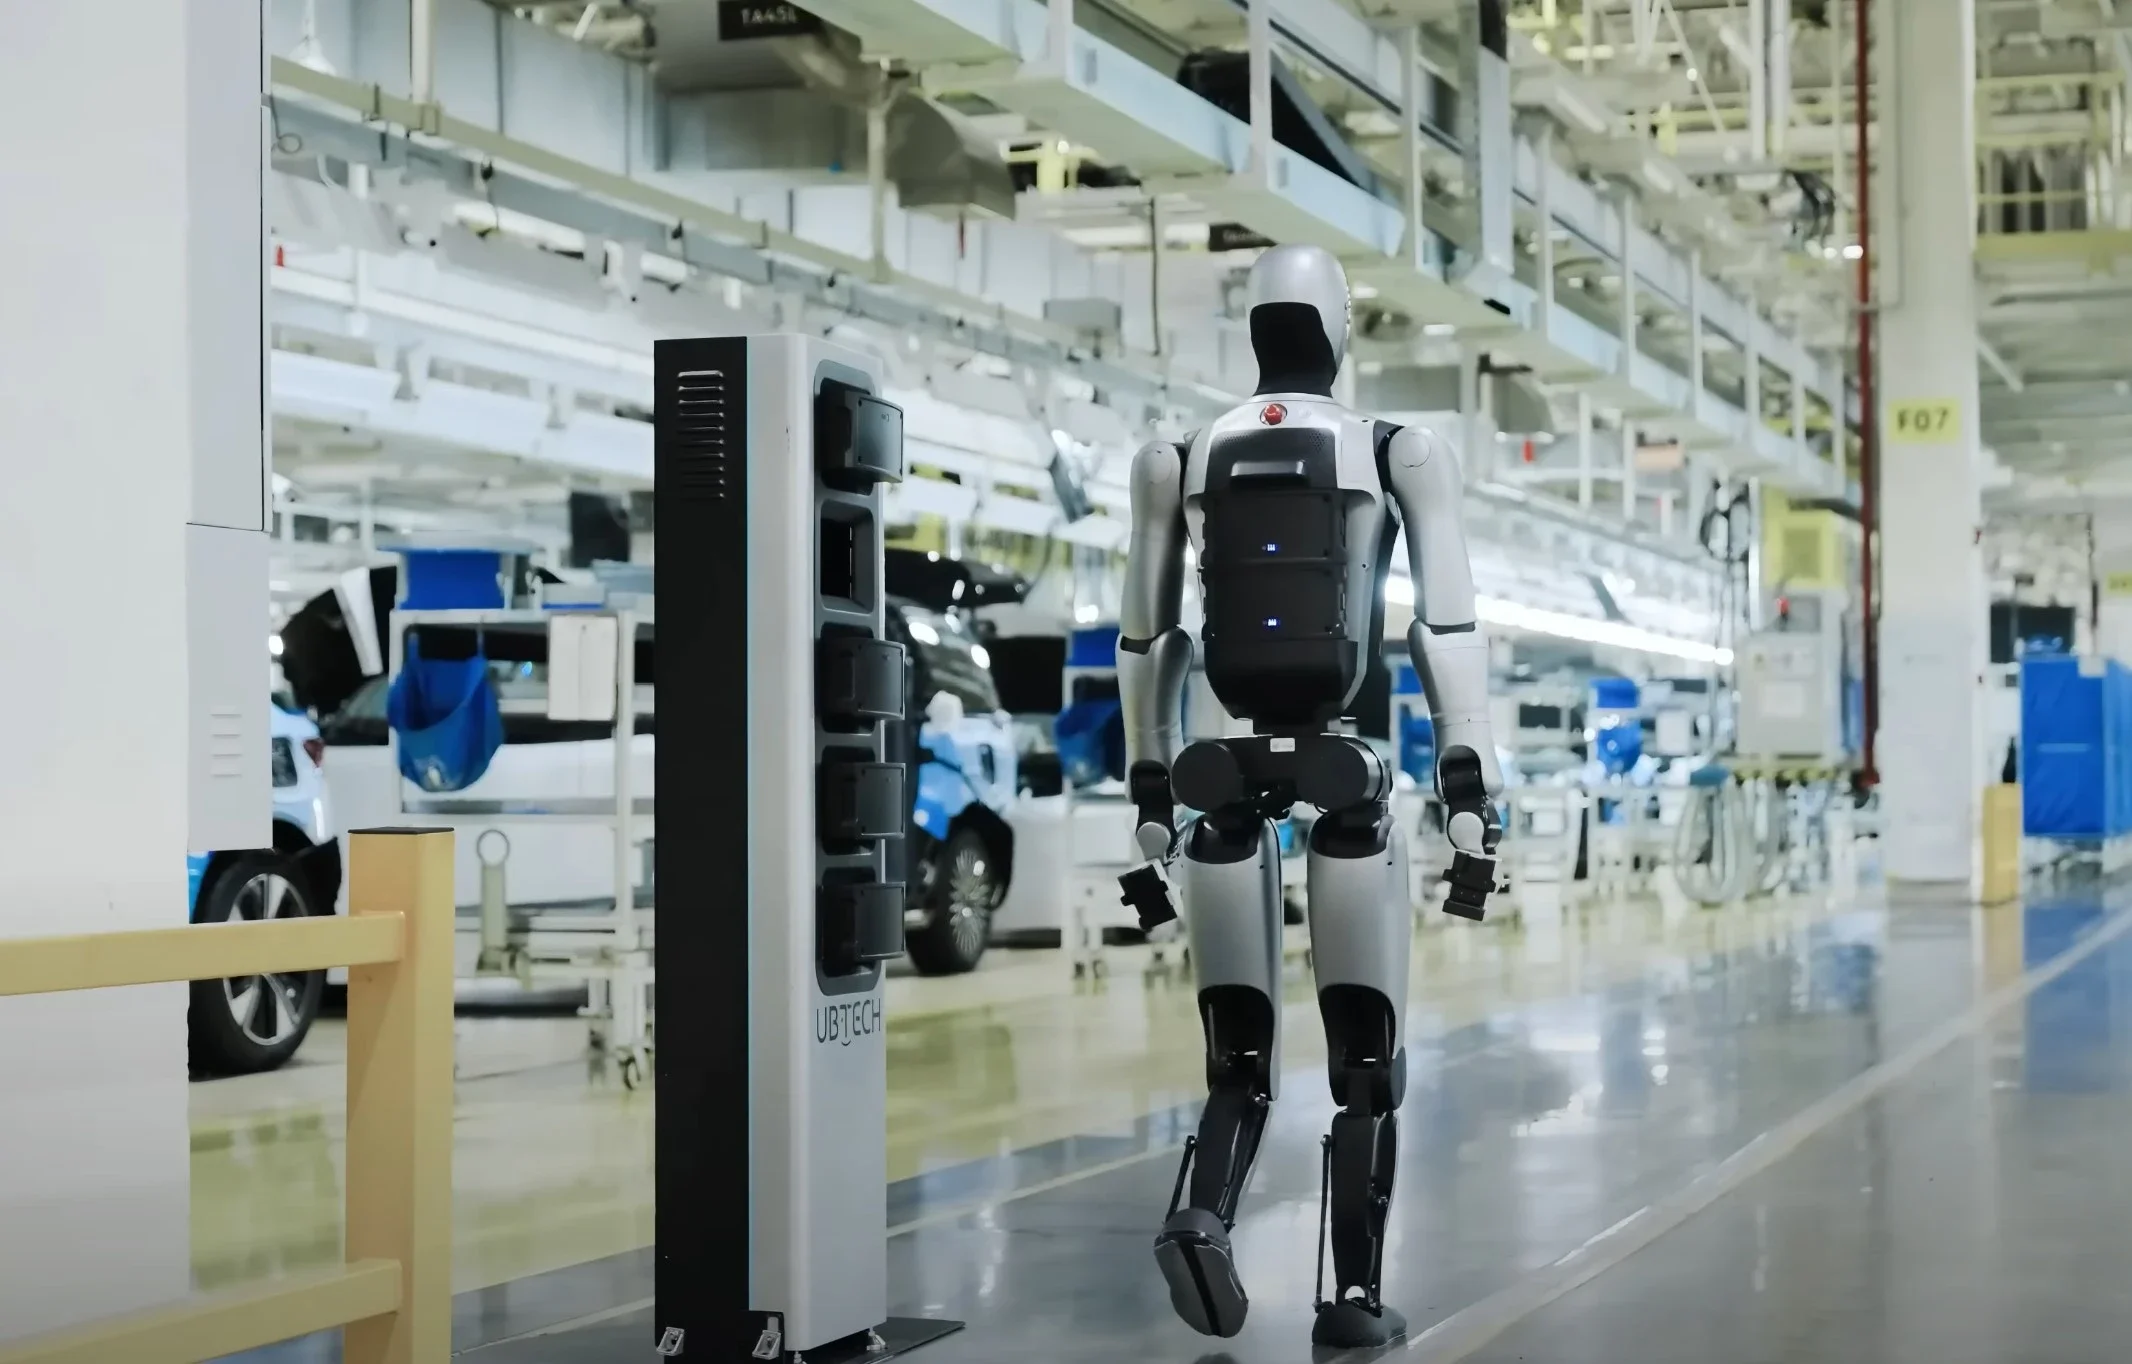
物理局限性也很明显。目前大多数人的形机器人由于电池能量密度的限制,运行时间仅约为 5 小时。如果没有自动换电基础设施,夜班工作将无法进行 2。
归根结底,自我纠错不是“魔法”,而是“经过设计的训练”。它减少了针对每种产品变型都需要重新编程机器人的重复性工作。但与此同时,这是以牺牲“速度”为代价的,且其验证范围仍然有限,这一现状需要理性审视。



