빨래 바구니에서 두 장의 셔츠가 서로 엉킨 상황을 떠올려 봅시다. 사람은 천이 겹쳐지는 미세한 저항을 손끝으로 느껴 한 장을 살짝 떼어내지만, 정해진 좌표만 따라 움직이는 로봇은 같은 힘으로 다시 집어 들어 같은 실패를 반복하기 쉽습니다. 과거의 정밀 기계가 사전에 입력된 경로를 벗어나면 오류로 멈췄던 것과 달리, 최근의 휴머노이드 로봇은 센서 데이터와 목표 상태의 차이를 실시간으로 계산해 동작을 수정합니다. 이를 ‘자기 오류 교정(Self-Correction)’이라고 부르며, 물리 AI(Physical AI)의 핵심 기능 중 하나입니다. Physical Intelligence의 π∗0.6 모델과 같은 최신 사례를 통해 로봇이 실수를 고치는 훈련 메커니즘을 살펴보고, 이 기술이 공장에서 왜 중요한지, 그리고 아직 풀지 못한 과제는 무엇인지 확인합니다.
실수를 아는 순간, 폐쇄 루프가 작동합니다
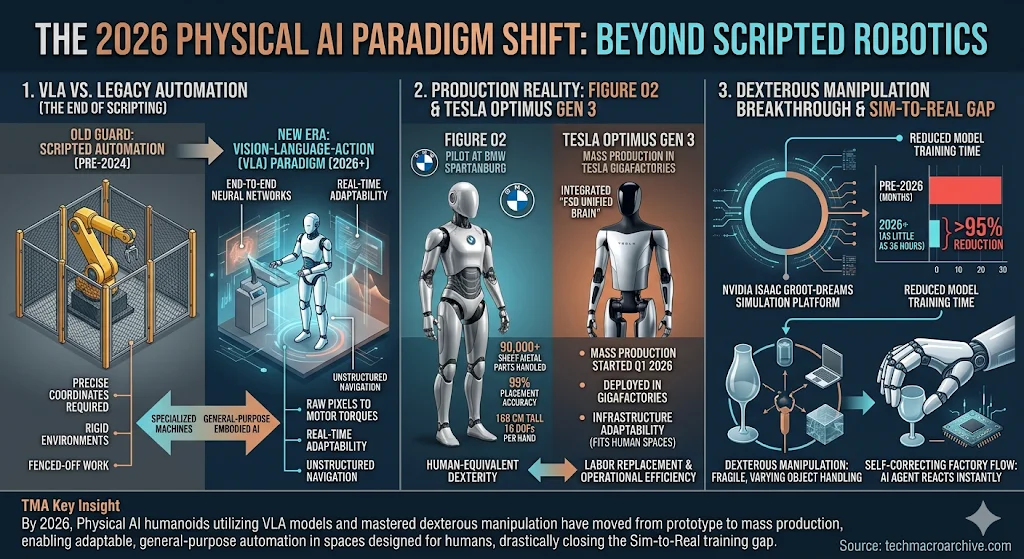
로봇이 스스로 실수를 고치려면 ‘지각 → 계획 → 실행 → 수정’으로 이어지는 폐쇄 루프(Closed Loop)가 필요합니다. 로봇은 시각 및 촉각 센서로 현재 상태를 파악하고, 이것이 목표와 얼마나 다른지 계산하여 다음 동작을 조절합니다. Vention의 기술 분석에 따르면, 최근 물리 AI 구현 방식은 크게 두 가지로 나뉘며 각각 다른 방식으로 이 루프를 처리합니다 1.
첫 번째는 ‘AI 파이프라인’ 방식입니다. 이는 작업을 감지, 계획, 실행 단계로 나누어 처리하는 모듈형 구조로, 로봇을 ‘기하학적 문제’로 접근합니다. 예를 들어 빨래나 부품 픽킹(Picking) 시 사람이 특정 물체의 형태와 위치에 맞춰 로봇이 잡아야 할 ‘그립 포인트(Grasp Point)’를 미리 설정합니다. 밀리미터 단위의 고정밀 작업을 빠른 속도로 수행하는 데 유리하지만, 바구니 위치가 살짝 바뀌거나 학습하지 않은 크기의 물건이 들어오면 오류가 발생합니다. 논리적 오류가 발생하면 시스템 전체가 멈추거나 사람이 재프로그래밍해야 하는 경직성이 존재합니다 1.
반면 ‘엔드투엔드(End-to-End)’ 학습 모델은 하나의 인공지능이 카메라 영상 데이터를 직접 모터 회전 힘(Torque)으로 변환합니다. 이때 로봇은 ‘학습 문제’를 푸는 셈입니다. 확률적 추론을 통해 환경에 적응하므로 사전에 모든 변수를 코딩할 필요가 없습니다. 빨래 접기처럼 유연한 동작이 필요한 작업에서 자기 교정이 일어나는 지점이 바로 이 부분입니다 1.
세 단계 훈련: 모방을 넘어 실수에서 배우는 방법
자기 교정 기술의 핵심은 ‘실패 경험을 학습 데이터로 전환’하는 데 있습니다. Physical Intelligence의 π∗0.6 모델은 사람이 아이에게 행동을 가르치듯 세 단계로 훈련됩니다. Vention의 분석은 이 과정이 단순 모방을 넘어 어떻게 작동하는지 구체적으로 설명합니다 1.
- 전문가 시연 관찰: 사람이 빨래를 개거나 박스를 조립하는 영상을 보여주며 정답 동작을 입력합니다. 그러나 옷감처럼 물성이 불규칙한 소재는 단순 모방만으로는 ‘엉킴’ 현상을 해결하지 못합니다.
- 실시간 코칭(Reinforcement Learning): 결정적인 단계입니다. 로봇이 시연된 동작을 따르다 빨래가 달라붙는 등 오류를 범하면, 사람이 실시간으로 ‘수정 신호’를 주어 교정 방향을 지도합니다. 로봇은 강화 학습(Reinforcement Learning)을 통해 자신의 실수와 수정 결과를 연결하여 성공적인 궤적의 가중치를 높입니다.
- 자율 연습: 사람 개입 없이 반복 작업을 수행하며 실패 경험을 스스로 해결합니다. 이때 로봇은 소재의 미끄러움이나 박스 크기의 미세한 차이에 맞춰 힘과 경로를 스스로 조절하는 능력을 체득합니다.
이 방식을 통해 로봇은 ‘A라는 크기의 박스는 이렇게 잡아라’라는 명령어 대신, ‘물리적 저항이 감지되면 힘을 조절한다’는 유연한 전략을 얻게 됩니다 1.
공장의 물리적 환경을 바꾸는 초기 실증 사례
자기 교정 능력이 적용되면 로봇은 특수 장치가 없는 기존 공장에서도 일할 수 있습니다. 사람이 사용하는 문, 계단, 혼잡한 작업 공간을 그대로 활용할 수 있기 때문입니다 2.
Tech Macro Archive의 2026년 4월 보도에 따르면, 휴머노이드 로봇 Figure 02는 BMW 스파르탄버그(Spartanburg) 공장에서 9만 개 이상의 시트 메탈(Sheet Metal) 부품을 이동하고 배치하는 파일럿 테스트를 완료했습니다. 키 168cm, 양손 합산 32개 자유도(손당 16개)를 갖춘 이 로봇의 부품 배치 정확도가 99%였다고 간행물은 전했는데, Figure 03 리뷰에 따르면 이 수치는 BMW나 Figure의 공식 보도자료에 포함된 것이 아니라 제3자 분석가 문서에서 유통된 추정치입니다.
또한 테슬라의 ‘옵티머스(Optimus) Gen 3’는 자체 자율주행 AI 원리를 결합해 기가팩토리에서 부품 운반과 기계 조작에 투입되고 있습니다. NVIDIA의 ‘Isaac GR00T-Dreams’ 같은 시뮬레이션 플랫폼을 통해 실제와 유사한 물리 엔진(유리나 미세 전자 부품의 깨짐 등을 모사)을 학습함으로써, ‘자가 교정 공장(Self-Correcting Factory)’의 가능성을 확인하고 있습니다 2.
속도, 배터리, 그리고 일반화 검증
자기 교정 기술이 모든 산업 문제의 해답은 아닙니다. Vention의 분석에 따르면 학습 기반 모델은 ‘할루시네이션(환각)’으로 인한 예상치 못한 움직임이 발생할 수 있어 안전을 위해 동작 속도가 엄격하게 제한됩니다. 이로 인해 현재 자기 교정 로봇은 고정밀도와 빠른 사이클 타임(Cycle Time)을 요구하는 전통적 조립 라인에는 적합하지 않습니다 1.
또한 하나의 작업을 익힌 로봇이 다른 작업으로 ‘일반화(Generalization)’될 수 있는지도 미지수입니다. 빨래 접기에 특화된 로봇이 팔레타이징(Palletizing)까지 바로 수행할 수 있는지는 아직 검증되지 않았습니다 1.
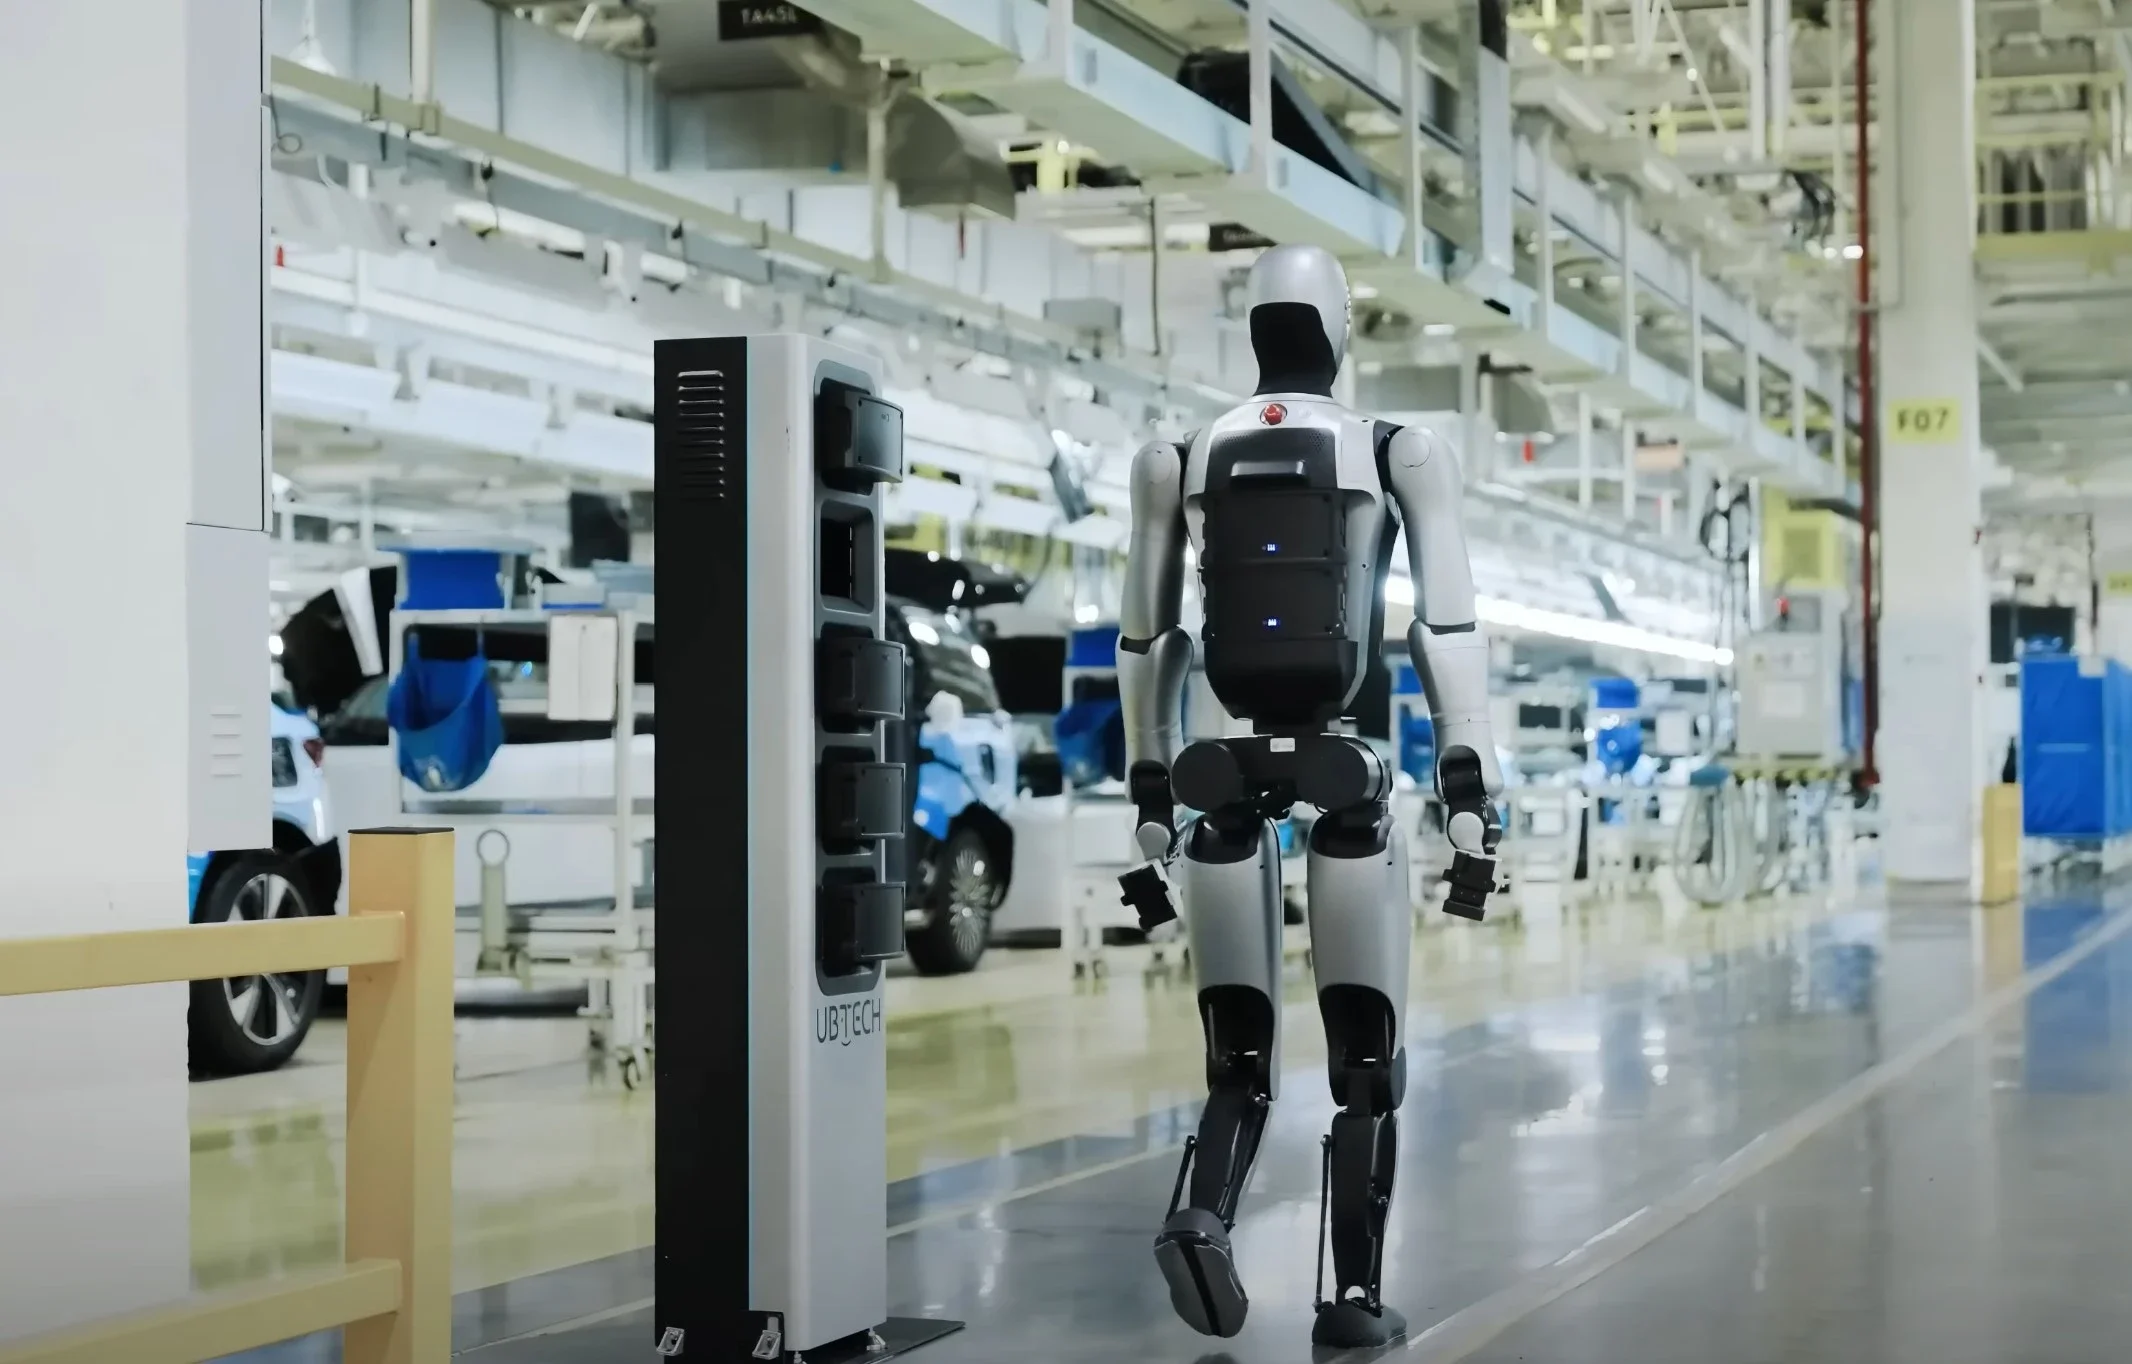
물리적 제약도 명확합니다. 현재 대부분의 휴머노이드 로봇은 배터리 에너지 밀도의 한계로 가동 시간이 약 5시간에 불과합니다. 자동 배터리 교체 인프라가 없다면 밤샘 작업(야간 교대근무)이 불가능합니다 2.
결국 자기 교정은 ‘마법’이 아니라 ‘설계된 훈련’입니다. 이는 제품 변형마다 로봇을 새로 코딩하는 반복 작업을 줄여줍니다. 하지만 그 대신 ‘속도’를 양보하고 있으며, 실증 범위가 아직 제한적이라는 점은 냉정하게 봐야 할 부분입니다.