Imaginemos la situación en la que dos camisas se enredan dentro de una cesta de colada. Una persona percibe con las yemas de los dedos la mínima resistencia cuando la tela se superpone y separa suavemente una de ellas, pero un robot que solo sigue coordenadas predeterminadas tiende a asirla con la misma fuerza y repetir el mismo fallo. A diferencia de la maquinaria de precisión del pasado, que se detenía con un error si se desviaba de la ruta preprogramada, los robots humanoides recientes calculan en tiempo real la diferencia entre los datos de los sensores y el estado objetivo para corregir sus movimientos. A esto se le denomina «autocorrección» (Self-Correction) y es una de las funciones esenciales de la IA física (Physical AI). A través de casos de estudio recientes, como el modelo π∗0.6 de Physical Intelligence, examinaremos los mecanismos de aprendizaje mediante los cuales los robots corrigen sus errores, analizaremos por qué esta tecnología es importante en las fábricas y identificaremos los desafíos pendientes.
En el momento en que se identifica el error, se activa el bucle cerrado
Para que un robot corrija sus propios errores, se requiere un bucle cerrado (Closed Loop) que siga la secuencia «percepción → planificación → ejecución → corrección». El robot identifica su estado actual mediante sensores visuales y táctiles, calcula la desviación respecto al objetivo y ajusta su siguiente movimiento en consecuencia. Según el análisis técnico de Vention, las implementaciones recientes de IA física se dividen principalmente en dos categorías, cada una de las cuales maneja este bucle de manera distinta 1.
La primera es la metodología de «pipeline de IA». Se trata de una estructura modular que divide la tarea en etapas de detección, planificación y ejecución, abordando el robot como un «problema geométrico». Por ejemplo, al doblar ropa o recoger piezas (Picking), un humano establece previamente los «puntos de agarre» (Grasp Points) donde el robot debe sujetar los objetos, según su forma y posición. Esto es ventajoso para realizar trabajos de alta precisión en milímetros a gran velocidad, pero genera errores si la posición de la cesta cambia ligeramente o aparecen objetos con tamaños no contemplados en el aprendizaje. Existe una rigidez inherente: si surge un error lógico, el sistema completo se detiene o requiere una reprogramación manual 1.
Por otro lado, los modelos de aprendizaje «de extremo a extremo» (End-to-End) convierten directamente los datos de vídeo de las cámaras en fuerza de rotación de los motores (Torque) mediante una única red neuronal. En este caso, el robot resuelve un «problema de aprendizaje». Como se adapta al entorno mediante inferencia probabilística, no es necesario codificar de antemano todas las variables. Aquí es precisamente donde tiene lugar la autocorrección en tareas que requieren movimientos flexibles, como doblar ropa 1.
Entrenamiento en tres etapas: aprender de los errores más allá de la imitación
El núcleo de la tecnología de autocorrección radica en «convertir las experiencias de fallo en datos de aprendizaje». El modelo π∗0.6 de Physical Intelligence se entrena en tres etapas, similar a cómo una persona enseña una acción a un niño. El análisis de Vention explica detalladamente cómo funciona este proceso, yendo más allá de la simple imitación 1.
- Observación de demostraciones expertas: Se muestran vídeos de personas doblando ropa o montando cajas para introducir los movimientos correctos. Sin embargo, en materiales con propiedades irregulares, como los tejidos, la mera imitación no resuelve el fenómeno de los «enredos».
- Coaching en tiempo real (Reinforcement Learning): Esta es la etapa decisiva. Si el robot comete un error al seguir el movimiento demostrado, como que la ropa se pegue, un humano emite una «señal de corrección» en tiempo real para guiar la dirección del ajuste. Mediante el aprendizaje por refuerzo (Reinforcement Learning), el robot correlaciona sus errores con los resultados de la corrección, aumentando el peso de las trayectorias exitosas.
- Práctica autónoma: Realiza tareas repetitivas sin intervención humana, resolviendo por sí mismo las experiencias de fallo. En este proceso, adquiere la capacidad de ajustar fuerza y trayectoria según el deslizamiento del material o las pequeñas diferencias en el tamaño de las cajas.
De esta manera, el robot obtiene una estrategia flexible basada en «ajustar la fuerza si se percibe resistencia física», en lugar de seguir una instrucción rígida del tipo «agarra así las cajas de tamaño A» 1.
Primeros casos de demostración que transforman el entorno físico de la fábrica
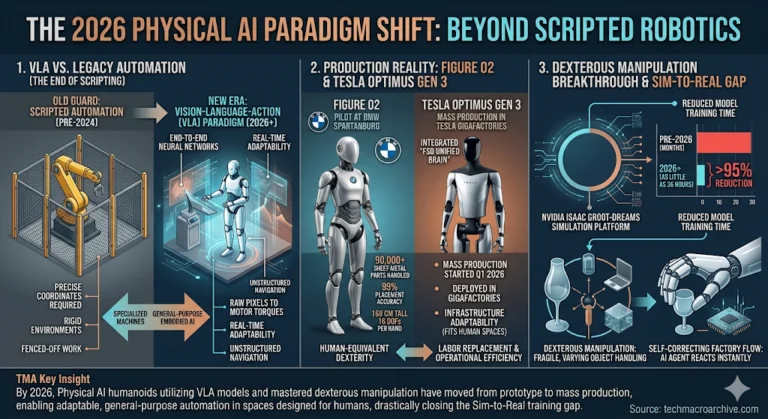
Cuando se aplica la capacidad de autocorrección, los robots pueden trabajar en fábricas convencionales que no cuentan con dispositivos especializados. Esto se debe a que pueden utilizar directamente las puertas, escaleras y espacios de trabajo concurridos destinados a los humanos 2.
Según un informe de Tech Macro Archive de abril de 2026, el robot humanoide Figure 02 completó una prueba piloto en la fábrica de Spartanburg de BMW, moviendo y colocando más de 90.000 piezas de chapa metálica (Sheet Metal). La publicación indicó que la precisión de colocación de esta robot, que mide 168 cm de altura y cuenta con un total de 32 grados de libertad en ambas manos (16 por mano), fue del 99 %. No obstante, según la revisión de Figure 03, esta cifra no proviene de comunicados de prensa oficiales de BMW ni de Figure, sino de estimaciones difundidas en documentos de analistas de terceros.
Asimismo, el «Optimus Gen 3» de Tesla se está incorporando al transporte de piezas y al manejo de maquinaria en las Gigafactory, combinando su propia lógica de IA de conducción autónoma. A través de plataformas de simulación como «Isaac GR00T-Dreams» de NVIDIA, se entrena con motores físicos similares a la realidad (simulando roturas de vidrio o componentes electrónicos pequeños), confirmando el potencial de una «fábrica de autocorrección» (Self-Correcting Factory) 2.
Velocidad, batería y verificación de la generalización
La tecnología de autocorrección no es la solución a todos los problemas industriales. Según el análisis de Vention, los modelos basados en aprendizaje pueden producir movimientos imprevistos debido a las «alucinaciones» (Hallucinations), por lo que la velocidad de movimiento está estrictamente limitada por razones de seguridad. Esto significa que, actualmente, los robots con autocorrección no son adecuados para líneas de ensamblaje tradicionales que exigen alta precisión y tiempos de ciclo (Cycle Time) rápidos 1.
Además, es incierto si un robot que domina una tarea puede «generalizar» (Generalization) hacia otra. Aún no se ha verificado si un robot especializado en doblar ropa puede realizar inmediatamente también el paletizado (Palletizing) 1.
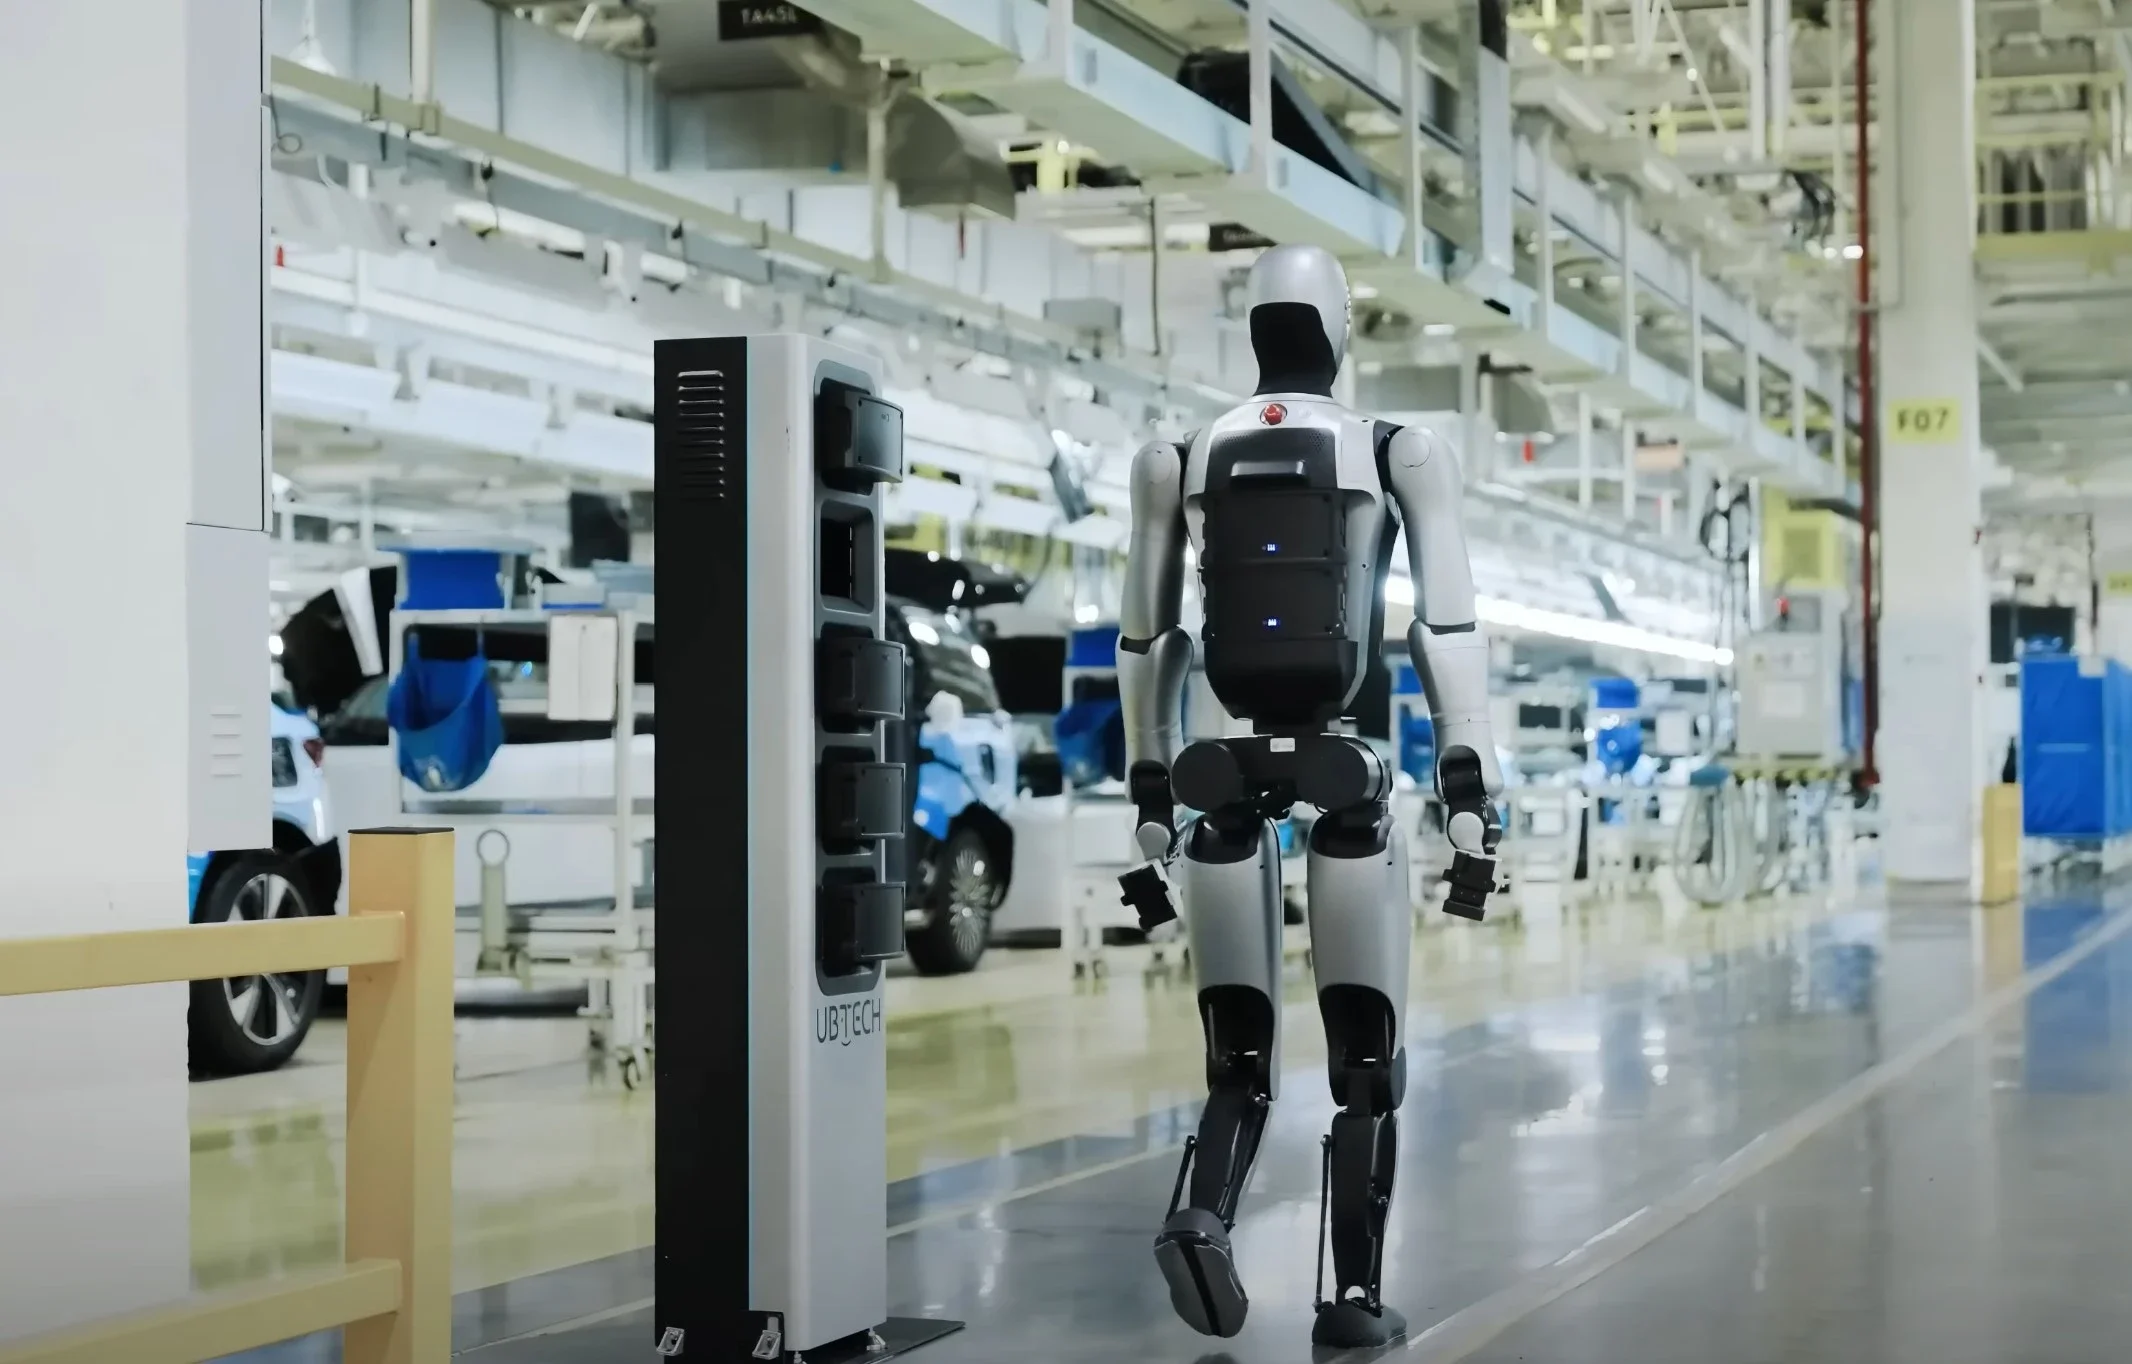
Las restricciones físicas también son claras. La mayoría de los robots humanoides actuales tienen un tiempo de operación limitado a unas 5 horas debido a la densidad energética de las baterías. Sin una infraestructura de reemplazo automático de baterías, es imposible trabajar durante el turno de noche 2.
En definitiva, la autocorrección no es «magia», sino «entrenamiento diseñado». Esto permite reducir el trabajo repetitivo de reprogramar el robot para cada variación del producto. Sin embargo, esto implica sacrificar la «velocidad», y debe reconocerse con frialdad que su alcance de implementación sigue siendo limitado.



