洗濯かごの中で2枚のシャツが絡まっている状況を思い浮かべてみてください。人は布が重なった際の微かな抵抗を手先で感じ取り、そのうち1枚を軽く剥がしますが、事前に決まった座標通りにのみ動くロボットは、同じ力で再び掴み上げて同じ失敗を繰り返しがちです。過去の精密機械が事前に入力された経路から外れるとエラーとして停止していたのに対し、最近のヒューマノイドロボットは、センサーデータと目標状態の差分をリアルタイムで計算し、動作を修正します。これを「自己誤り修正(Self-Correction)」と呼び、フィジカルAI(Physical AI)の中核機能の一つです。Physical Intelligence社のπ∗0.6モデルなどの最新事例を通じて、ロボットがミスを修正するための訓練メカニズムを検討し、この技術が工場でなぜ重要なのか、そして現時点で未解決の課題が何かを明らかにします。
ミスを認識した瞬間、閉ループが作動する
ロボットが自らミスを修正するためには、「知覚 → 計画 → 実行 → 修正」という連鎖からなる閉ループ(Closed Loop)が必要です。ロボットは視覚および触覚センサーで現在の状態を把握し、それが目標とどれほど異なるかを計算して次の動作を調節します。Ventionの技術分析によれば、最近のフィジカルAIの実装方式は大きく2つに分けられ、それぞれ異なる方法でこのループを処理しています 1。
1つ目は「AIパイプライン」方式です。これはタスクを感知、計画、実行という段階に分けて処理するモジュール型構造であり、ロボットを「幾何学的な問題」として捉えます。例えば、洗濯物や部品のピッキング(Picking)時には、特定の物体の形状と位置に合わせてロボットが掴むべき「グリップポイント(Grasp Point)」を人間が事前に設定します。ミリメートル単位の高精度作業を高速で実行するには有利ですが、カゴの位置がわずかに変わったり、学習していないサイズのものが入ってきたりするとエラーが発生します。論理的なエラーが生じると、システム全体が停止するか、人間が再プログラミングを行う必要があるという硬直性が存在します 1。
一方、「エンドツーエンド(End-to-End)」学習モデルは、1つの人工知能がカメラの映像データを直接モーターの回転力(Torque)に変換します。このとき、ロボットは「学習問題」を解いている 셈です。確率的推論を通じて環境に適応するため、事前にすべての変数をコーディングする必要がありません。洗濯物のたたみ方のような柔軟な動作を必要とする作業において、自己修正が生じるのはまさにこの部分です 1。
3段階の訓練: 模倣を超えてミスから学ぶ方法
自己修正技術の中核は、「失敗経験の学習データへの変換」にあります。Physical Intelligence社のπ∗0.6モデルは、人間が子供に行動を教えるように、3段階で訓練されます。Ventionの分析では、このプロセスが単純な模倣を超えてどのように機能するかを具体的に説明しています 1。
- 専門家によるデモンストレーションの観察: 人が洗濯物をたたんだり、箱を組み立てたりする映像を示し、正解の動作を入力します。しかし、生地のような物理的性質が不規則な素材は、単純な模倣だけでは「絡まり」の問題を解決できません。
- リアルタイムコーチング(強化学習): 決定的な段階です。ロボットが示された動作を追従する中で、洗濯物が貼り付くなどのエラーを犯すと、人がリアルタイムで「修正信号」を与え、修正の方向を指導します。ロボットは強化学習(Reinforcement Learning)を通じて、自らのミスと修正結果を関連付け、成功した軌跡の重み付けを高めます。
- 自律練習: 人間の介入なしに反復作業を実行し、失敗経験から自ら解決策を見つけ出します。この際、ロボットは素材の滑りやすさや箱サイズの微妙な差異に合わせて、力と経路を自ら調節する能力を習得します。
この方法により、ロボットは「Aというサイズの箱はこうして掴め」というコマンドの代わりに、「物理的な抵抗が検知されれば力を調節する」という柔軟な戦略を獲得します 1。
工場の物理環境を変える初期の実証事例
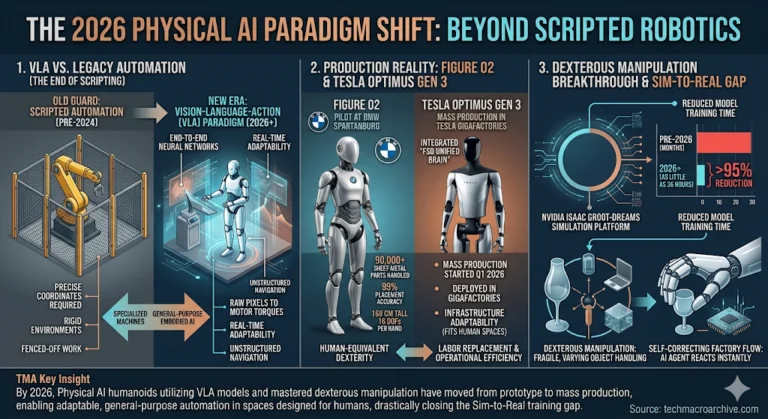
自己修正能力が適用されると、ロボットは特殊な設備のない既存の工場でも作業が可能になります。人が使用するドア、階段、混雑した作業スペースをそのまま活用できるためです 2。
Tech Macro Archiveの2026年4月の報道によれば、ヒューマノイドロボットFigure 02は、BMWスパルタンバーグ(Spartanburg)工場で、9万個以上のシートメタル(Sheet Metal)部品を搬送・配置するパイロットテストを完了しました。身長168cm、両手の合計自由度数が32個(片手あたり16個)を備えたこのロボットの部品配置精度は99%だったと刊行物は伝えましたが、Figure 03のレビューによれば、この数値はBMWやFigureの公式プレスリリースに含まれているものではなく、第三者アナリストの文書で流通した推定値です。
また、テスラの「Optimus Gen 3」は、同社独自の自動運転AIの原理を組み合わせて、ギガファクトリーで部品の搬送や機械操作に投入されています。NVIDIAの「Isaac GR00T-Dreams」のようなシミュレーションプラットフォームを通じて、実際と類似した物理エンジン(ガラスや微小電子部品の破損などを模擬)を学習することで、「自己修正工場(Self-Correcting Factory)」の可能性を確認しています 2。
速度、バッテリー、そして汎化検証
自己修正技術がすべての産業課題の解決策となるわけではありません。Ventionの分析によれば、学習ベースのモデルは「ハルシネーション(幻覚)」による予期せぬ動作が発生する可能性があるため、安全確保のために動作速度が厳しく制限されています。そのため、現在の自己修正ロボットは、高精度と高速サイクルタイム(Cycle Time)を要求する伝統的な組立ラインには適していません 1。
また、1つのタスクを習得したロボットが別のタスクへ「汎化(Generalization)」されるかどうかも未知数です。洗濯物のたたみ方に特化したロボットが、パレタイジング(Palletizing)まで即座に実行できるかについては、まだ検証されていません 1。
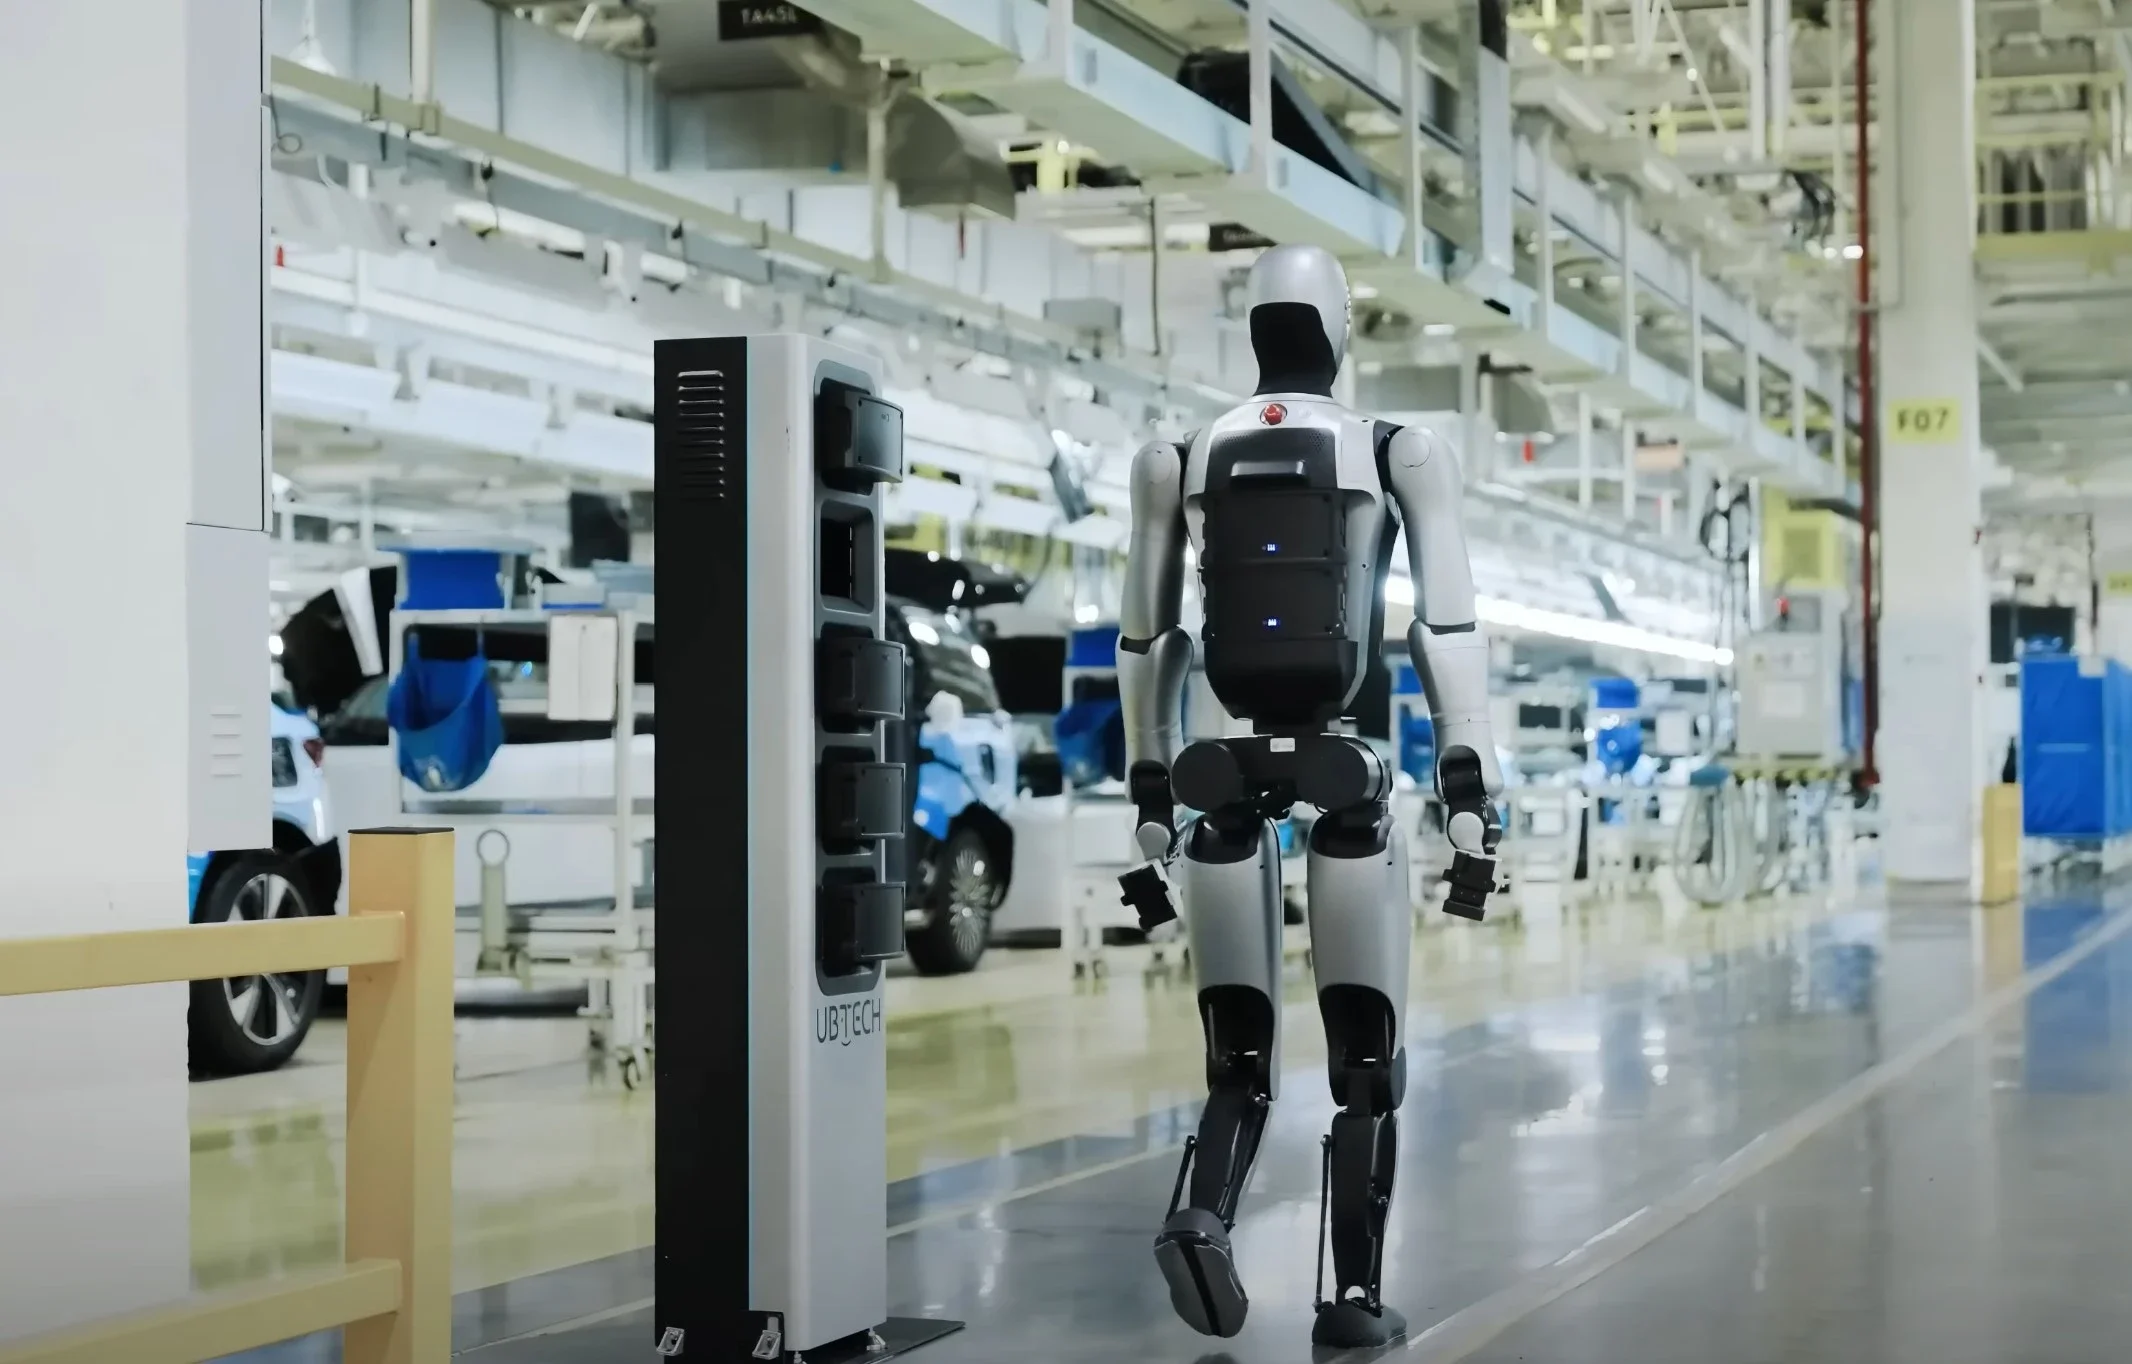
物理的な制約も明確です。現在、多くのヒューマノイドロボットはバッテリーのエネルギー密度の限界により、稼働時間が約5時間にとどまっています。自動バッテリー交換インフラがなければ、徹夜作業(夜勤シフト)は不可能です 2。
結局のところ、自己修正は「魔法」ではなく、「設計された訓練」です。これは、製品バリエーションごとにロボットを新たにコーディングする反復作業を軽減します。しかしその代償として「速度」を譲っており、実証範囲がまだ限定的であるという点は、冷静に見極めるべき部分です。



