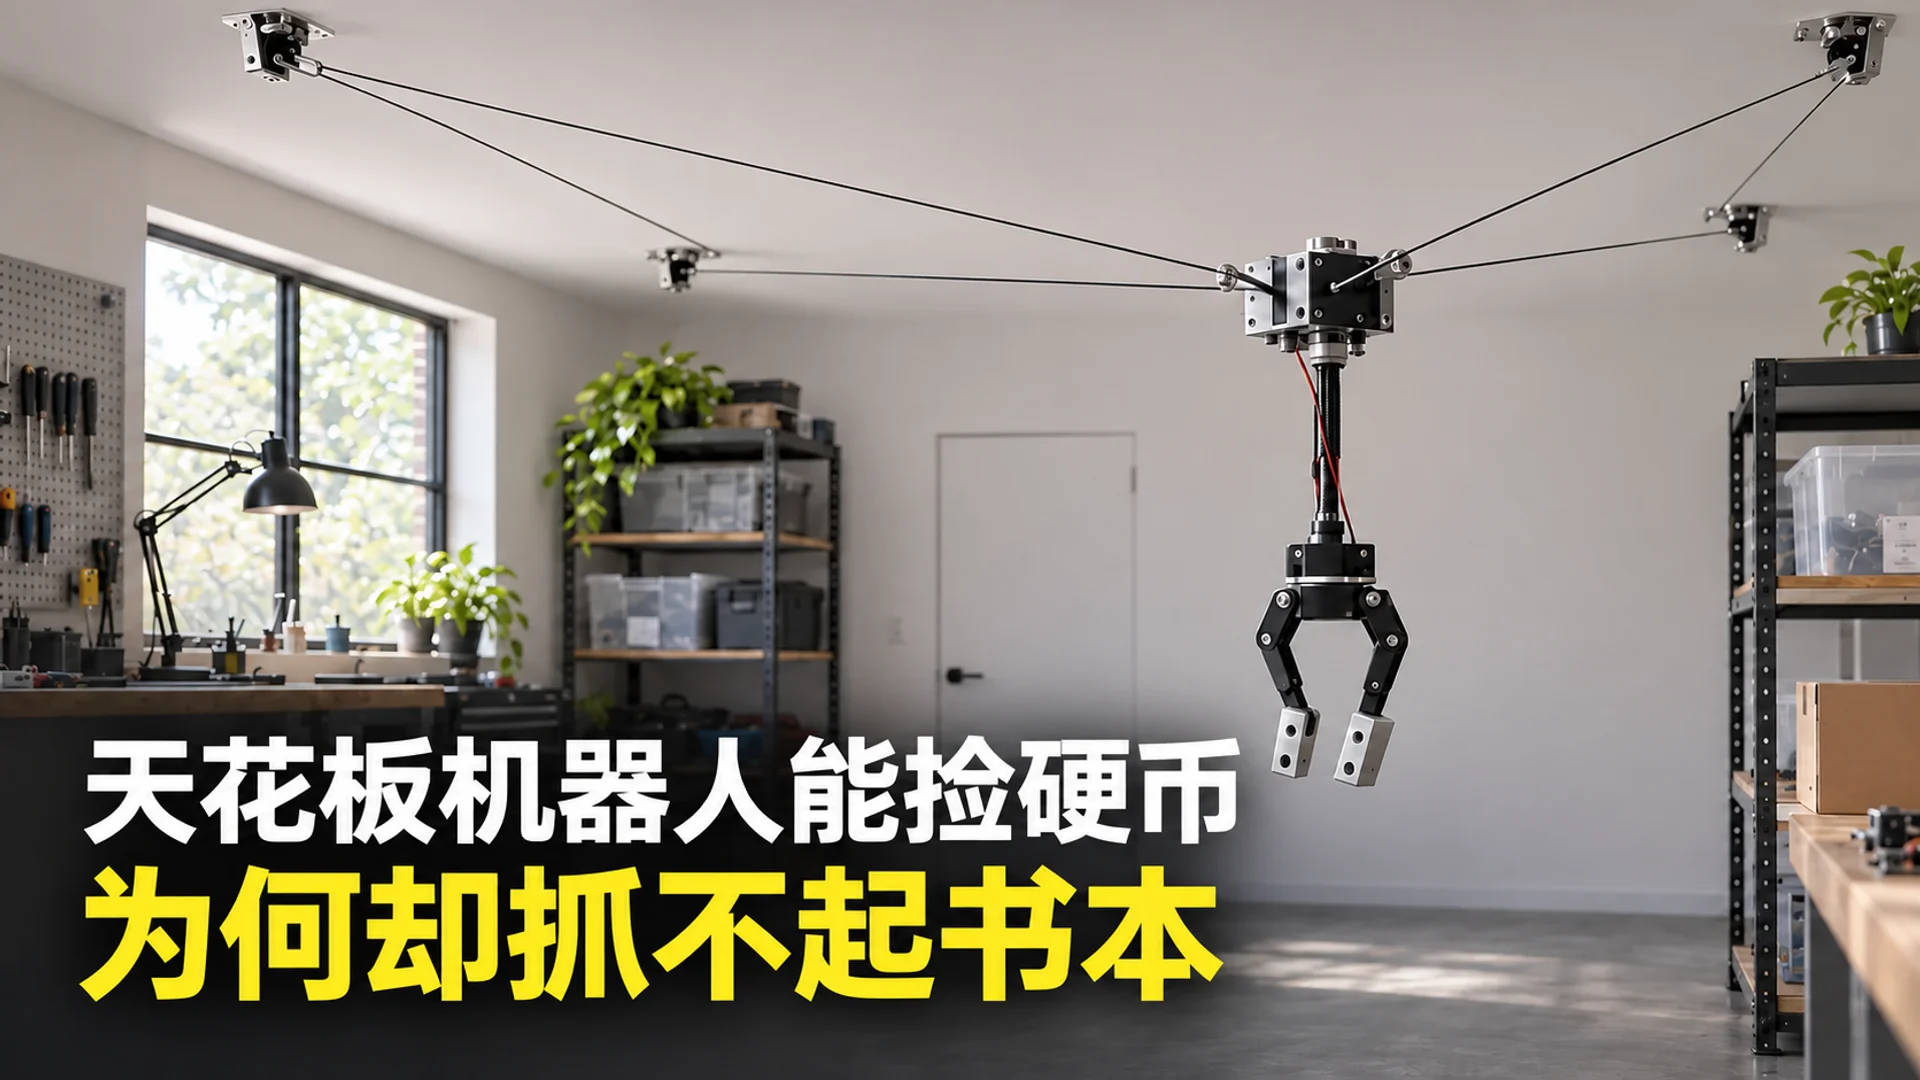
地上掉落的硬币可以随手捡起,正方形形状的书却拿不起来的机器人。美国企业 NeuFangled Robotics 销售的天花板安装式机器人 "Stringman"(弦人)正是如此。其组装式产品售价 795 美元(约 100 万韩元)。在开发者 Nathaniel 运营的 YouTube 频道 "Over Engineer" 的视频中,这款机器人能够轻松拾起地上的硬币和塑料玩具。但开发者本人明确指出:"唯一拿不起来的东西就是书。"
硬币和书看似相似,因为二者都位于地面。但 Stringman 对这两个物体的处理方式截然不同。这种局限并非故障,而是源于设计意图。Stringman 遵循 "电机数量即成本" 的原则,将机械复杂度降至最低。结果导致夹爪的物理形态变得简化,同时能抓取物体的种类也受到限制。接下来,我们将通过其运行原理和结构,解析这款机器人能够捡起硬币却遗漏书籍的原因。
放弃地面选择天花板的原因:通过取消电机进行重量管理
Stringman 并不在地面爬行。它通过拉拽或释放固定在天花板四角的电缆,在房间的三维空间内移动。这种设计方式无需将轮子、腿以及驱动它们的重型移动电机和电池装载在夹爪上。大型电机固定于天花板的墙面上,仅负责缠绕或释放电缆;夹爪则通过支撑电缆获取电力,以驱动手指伺服电机和计算机。
开发者将电机数量描述为决定机器人成本的核心要素。这也是能够省去复杂减速器、电池和重型移动电机的原因。相反,电机被固定于天花板墙面,仅电缆发生移动。无需单独为电池充电,机械结构也随之简化。动力通过内置于三根电缆之一的 FEP 包覆电线供应。轮子、腿和重型电机被移除后,留下的空缺由轻便的 3D 打印部件和钓鱼线填补。钓鱼线采用 40 磅(约 18 公斤)编织线规格。
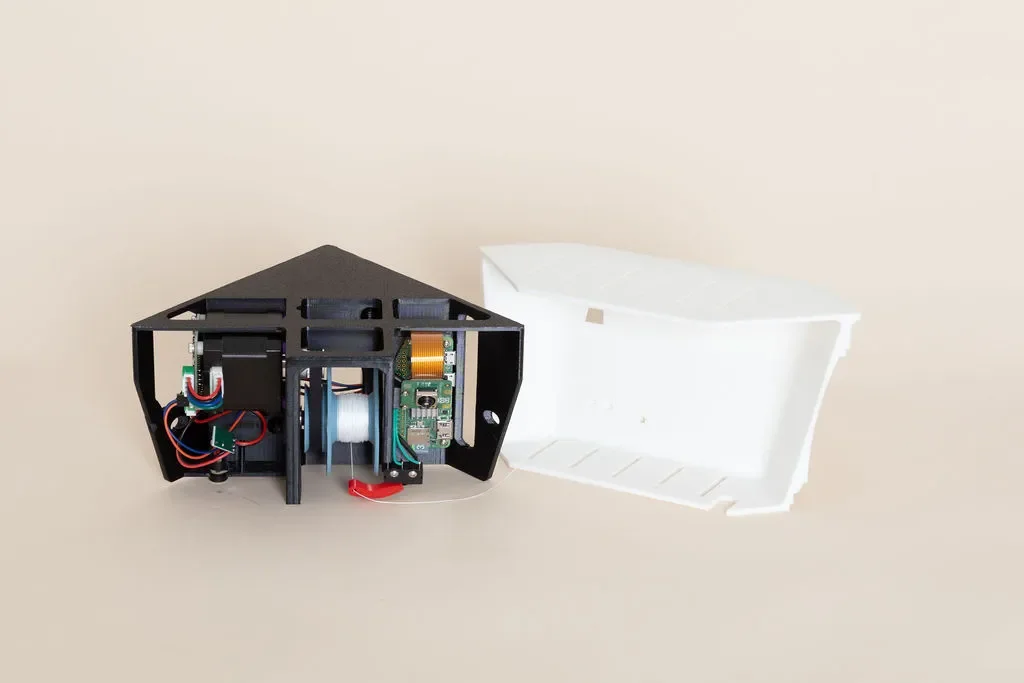
正因减少了零部件,才得以将组装式产品的成本控制在 795 美元。需自行 3D 打印结构部件的硬件套件价格为 655 美元。不过,组装难度标注为 "fairly difficult"(相当困难),仅组装就需要 4 至 8 小时。
捡起硬币与失败于书籍的指尖物理学
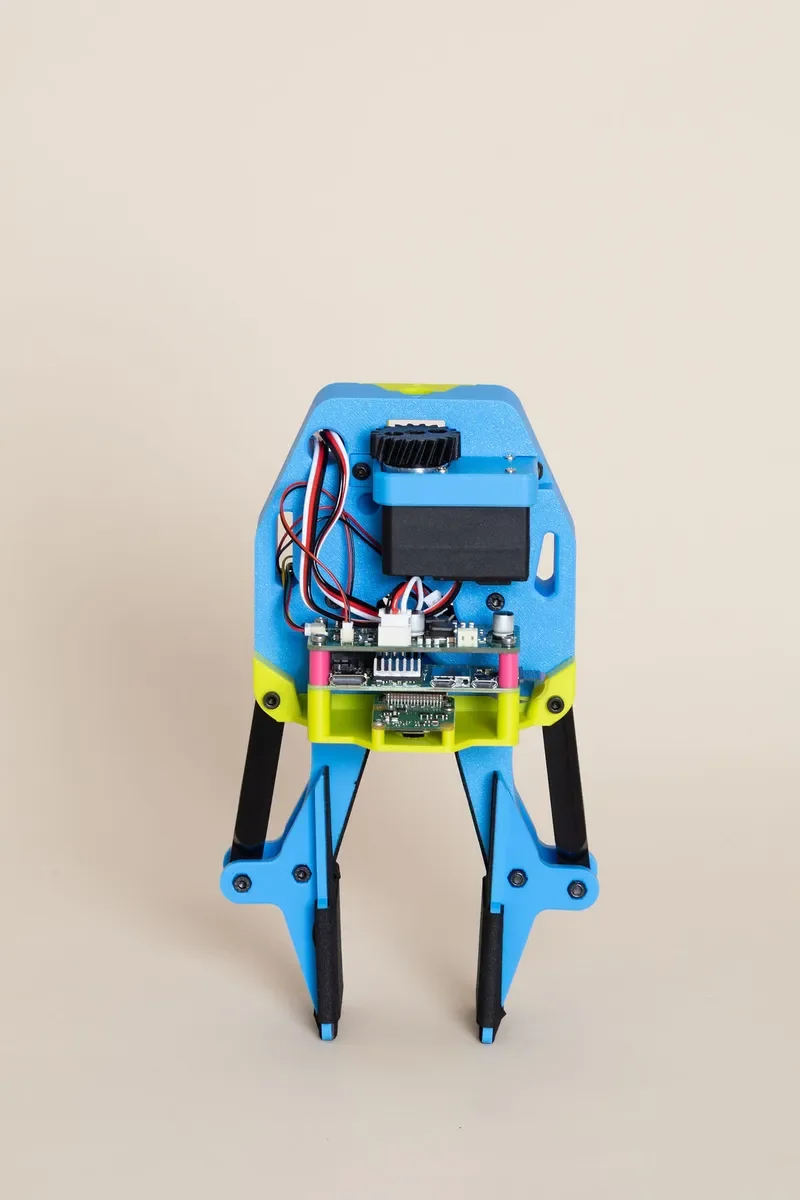
Stringman 区分硬币和书籍的决定性因素在于夹爪手指的设计。指尖朝地面方向被削平,其表面贴有两层滑板用 "防滑胶带"。在抓取硬币或塑料玩具等平躺于地面的物体时,这种平坦的指尖和粗糙的胶带产生摩擦力,从而牢固地贴合物体。
其中一个手指内置了压力传感器。该传感器能够精确感知指尖按压物体时的压力变化。胶带的摩擦力平滑地传递抓取物体时的压力信号,为机器人判断需要以多大的力握持物体提供基准。即使仅用一侧指尖轻轻夹住物体的边缘,也能将平滑的信号传递至压力传感器。
然而,书籍的情况则有所不同。硬币或玩具带有边缘,平坦的指尖可以滑入地面与物体之间将其抓起。但正如开发者所述,仅靠平坦的指尖和防滑胶带抬起平坦厚度的板状物极其困难。可以说,这是未增加机械夹具的简单指尖设计所带来的物理局限。
795 美元的价格,将复杂性转移至软件
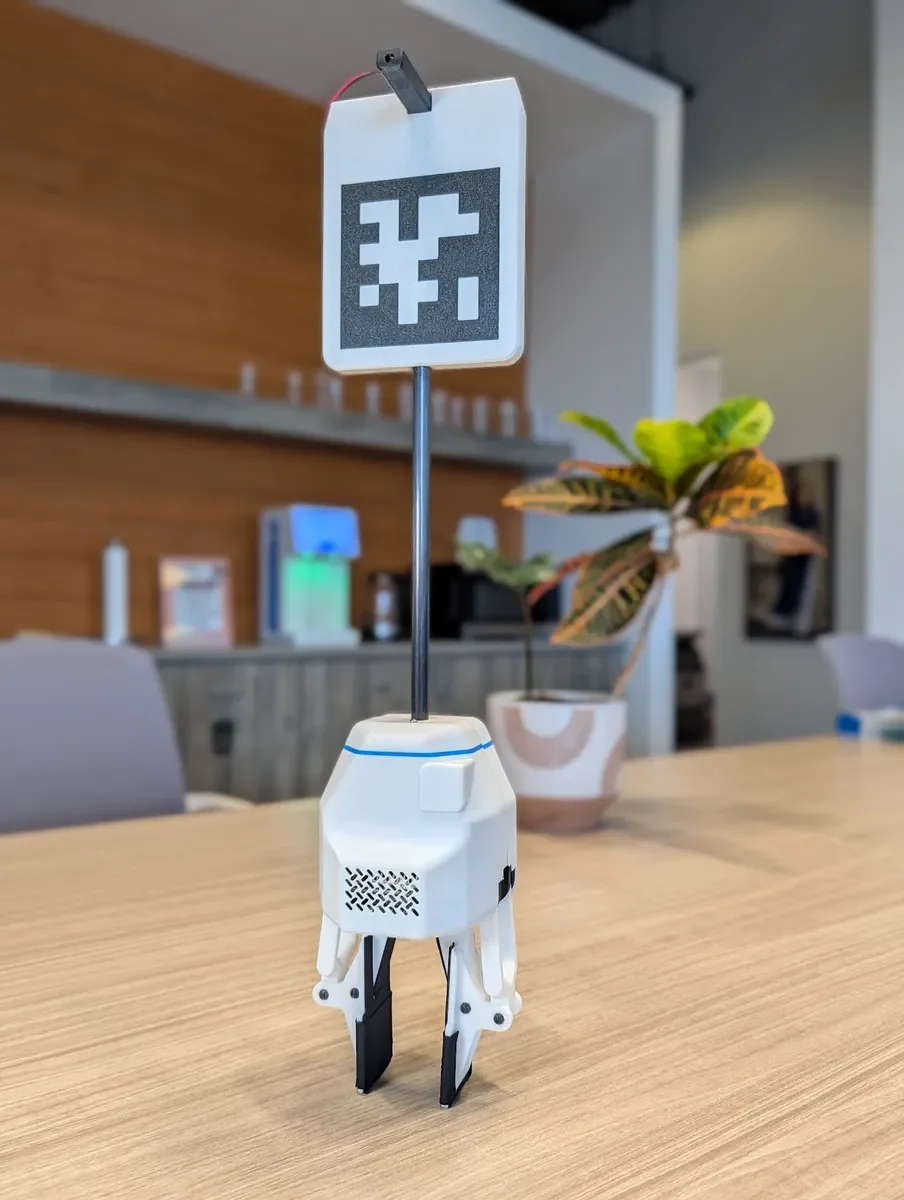
在降低机械复杂度的同时,Stringman 依赖软件进行识别和学习。其夹爪结构也体现了为缩小物理局限所做的考量。它采用四连杆机构,使用单一电机来张开手指,设计使得既能平行抓取小物体,又能包裹住足球等大球体。
该机器人的智能基于扩散 Transformer 模型(DiT),这与波士顿动力公司 Atlas 模型所使用的技术相同。该技术原本用于生成图像,现已被移植至机器人动作控制中,借鉴了 "Stable Diffusion" 的原理。机器人以生成图像的方式,基于摄像头拍摄的当前画面生成下一步动作。
将指尖处的激光测距仪、压力传感器和加速度计的数据输入 AI 模型,以计算距离物体的距离和握持力度。此外,如果在回收箱或箱子等目标位置粘贴 April Tag(类似条形码的视觉标记),摄像头就能识别并移动至精确坐标。
仅需约 400 个训练数据,即可在普通消费级 GPU 上于一天内完成训练。用户可以使用 Python API 和 MCP 服务器直接连接所需的 AI 模型,并在公开了机械结构、PCB 和控制代码的开源生态系统(OSHWA 硬件认证)中添加新的动作。
安装前必须确认的现实限制
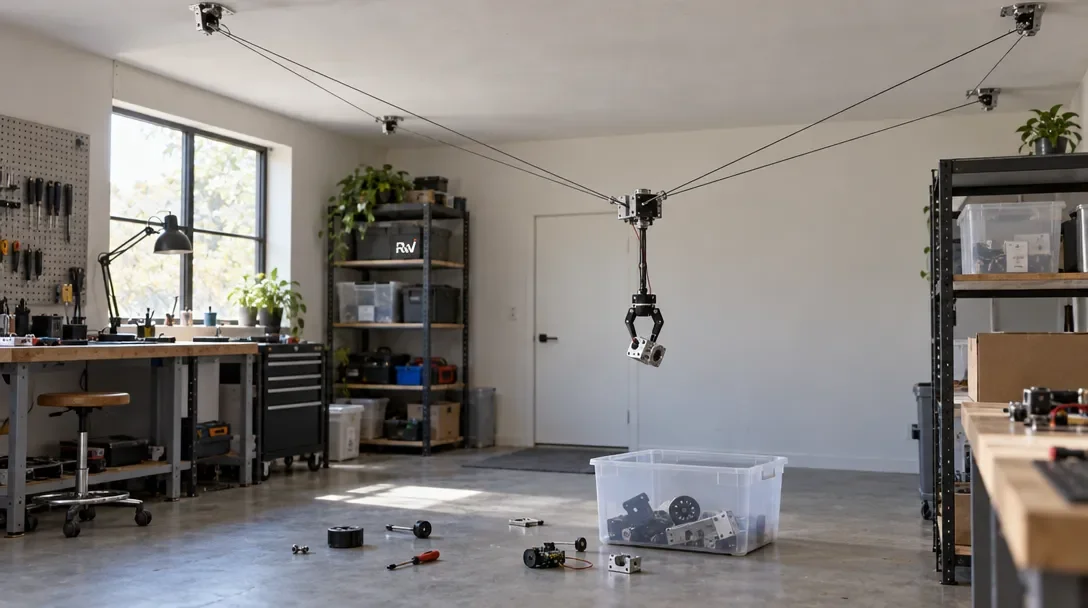
Stringman 要在房间内发挥作用,必须满足若干安装条件。
首先,天花板结构。在四角需要有坚固的锚点固定位置,以承受电缆抬起物体时产生的力(张力)。如果电缆张力超过 28N,电机将自动释放力量以确保安全。 其次,房间中央的障碍物。如果有吊灯或悬挂在房间中央的低矮物品,电缆的移动路径会被完全阻挡,导致无法安装。 第三,重量限制。以 7×7×3 米的房间为基准,在靠近地面处可抬起的最大重量为 2.2 公斤(平均 1.9 公斤)。 第四,控制计算机。机器人本身没有处理复杂 AI 运算的强大装置。需要单独的 PC 或服务器负责控制和 AI 推理。
目前该机器人能够最稳定执行的自动任务是 "将衣物(柔软的织物)放入篮子"。可以理解为,平坦的指尖和粗糙的防滑胶带与包裹柔软织物的动作在设计上非常匹配。
能够捡起硬币的指尖之所以会漏掉书籍,原因很明确。因为开发者选择了 "与其为了完美抓取所有物体而增加复杂的机械手指,不如保持机械的轻量化,通过软件学习各种物体的形态" 这一方向。Stringman 是在成为完美万能助手之前的阶段性产品。但它展示了 "以数据和软件代替重量和电机来填充智能" 的设计如何以 100 万韩元的价格和 "捡起硬币" 这一具体成果创造出的有趣案例。



