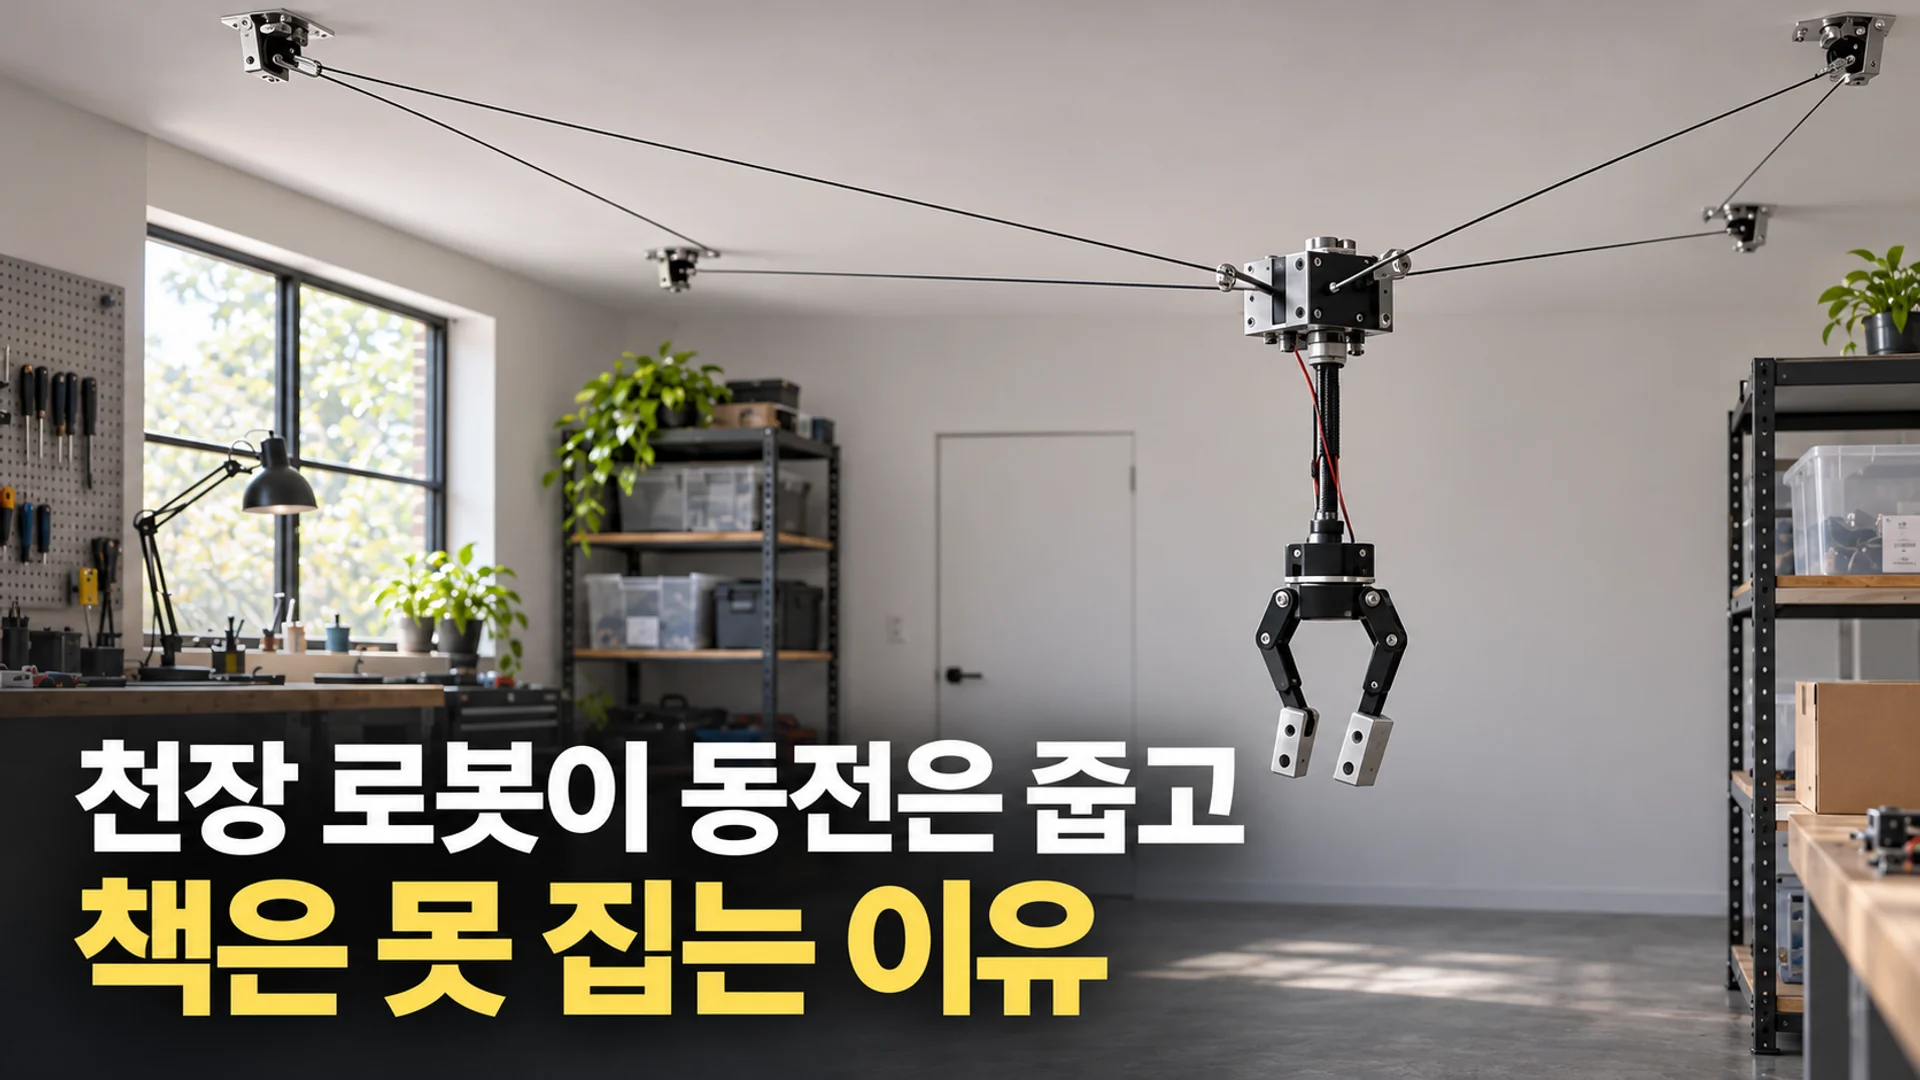
바닥에 떨어진 동전은 척척 주워 담지만, 정사각형 모양의 책은 들지 못하는 로봇이 있습니다. 미국 기업 뉴팬글드 로보틱스(Neufangled Robotics)가 판매하는 천장 설치형 로봇 '스트링맨(Stringman)'의 이야기입니다. 가격은 조립형 제품 기준 795달러(약 100만 원)입니다. 제작자인 나다니엘(Nathaniel)이 운영하는 유튜브 채널 '오버 엔지니어(Over Engineer)'의 영상에서 이 로봇은 바닥의 동전과 플라스틱 장난감을 가볍게 집어 들었습니다. 그러나 제작자 스스로 "유일하게 집지 못하는 물건은 책"이라고 직접 언급했습니다.
동전과 책은 바닥에 놓여 있다는 점에서 비슷해 보입니다. 하지만 스트링맨은 두 물체를 완전히 다르게 대합니다. 이런 한계는 고장이 아니라 설계 의도에서 비롯되었습니다. 스트링맨은 '모터 수가 곧 가격'이라는 원칙 아래 기계적 복잡도를 극한으로 낮췄습니다. 그 결과 집게의 물리적 형태가 단순해졌고, 잡을 수 있는 물체의 종류도 함께 제한되었습니다. 이 로봇이 동전은 주우면서 책은 놓치는 이유를 작동 원리와 구조를 통해 짚어보겠습니다.
바닥 대신 천장을 택한 이유: 모터를 없앤 무게 관리
스트링맨은 바닥을 기어 다니지 않습니다. 천장 네 모서리에 고정된 케이블을 당기거나 놓으며 방 안의 3차원 공간을 이동합니다. 이런 방식은 바퀴나 다리, 그리고 그것들을 움직이게 하는 무거운 이동 모터와 배터리를 집게에 싣지 않아도 됩니다. 대형 모터는 천장 벽면에 고정되어 케이블만 감거나 풀며, 집게는 지지 케이블을 통해 전력을 공급받아 손가락 서보와 컴퓨터를 움직입니다.
제작자는 로보틱스의 가격을 결정하는 핵심 요인을 모터 수라고 설명합니다. 복잡한 감속기와 배터리, 무거운 이동 모터들을 모두 생략할 수 있었던 이유이기도 합니다. 대신 모터는 천장 벽면에 고정해 두고, 케이블만 이동합니다. 배터리를 따로 충전할 필요가 없고, 기계 구조도 단순해집니다. 동력은 케이블 3가닥 중 하나에 FEP 피복 전선을 내장해 공급합니다. 바퀴나 다리, 무거운 모터가 사라진 자리는 가벼운 3D 프린팅 부품과 낚싯줄로 채워집니다. 낚싯줄의 규격은 40파운드(약 18kg) 브레이드 줄을 사용합니다.
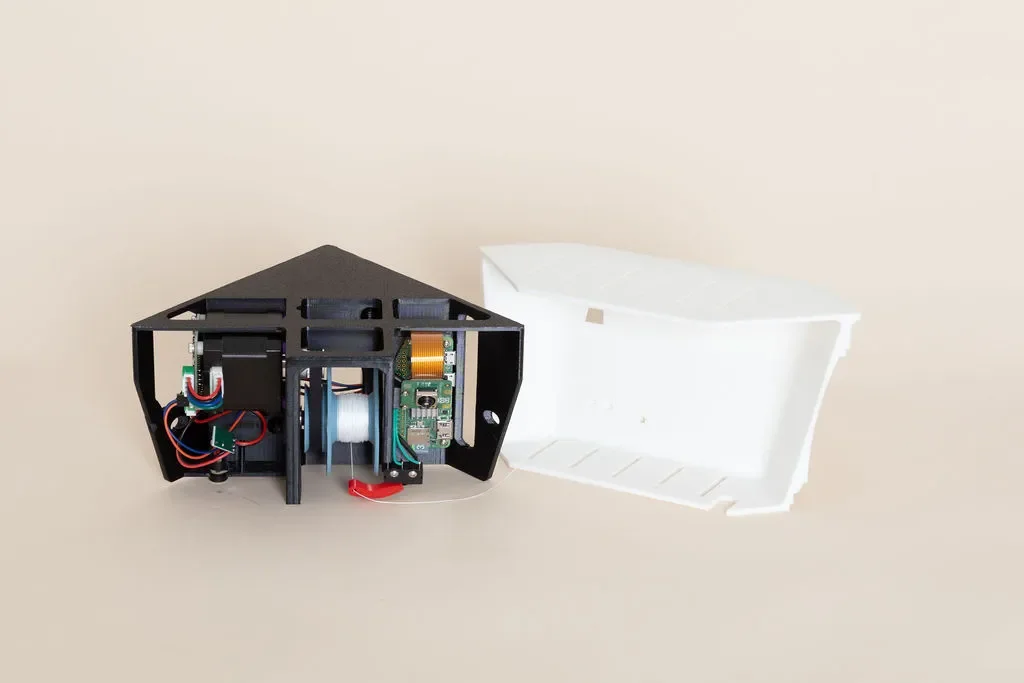
이렇게 부품을 줄인 덕분에 조립형 제품 기준 795달러라는 가격이 가능했습니다. 구조 부품을 직접 3D 프린팅해야 하는 하드웨어 키트는 655달러입니다. 다만 조립 난이도가 'fairly difficult'(상당히 어려움)로 안내되며, 조립에만 4~8시간이 소요됩니다.
동전을 집고 책을 실패하는 손끝의 물리학
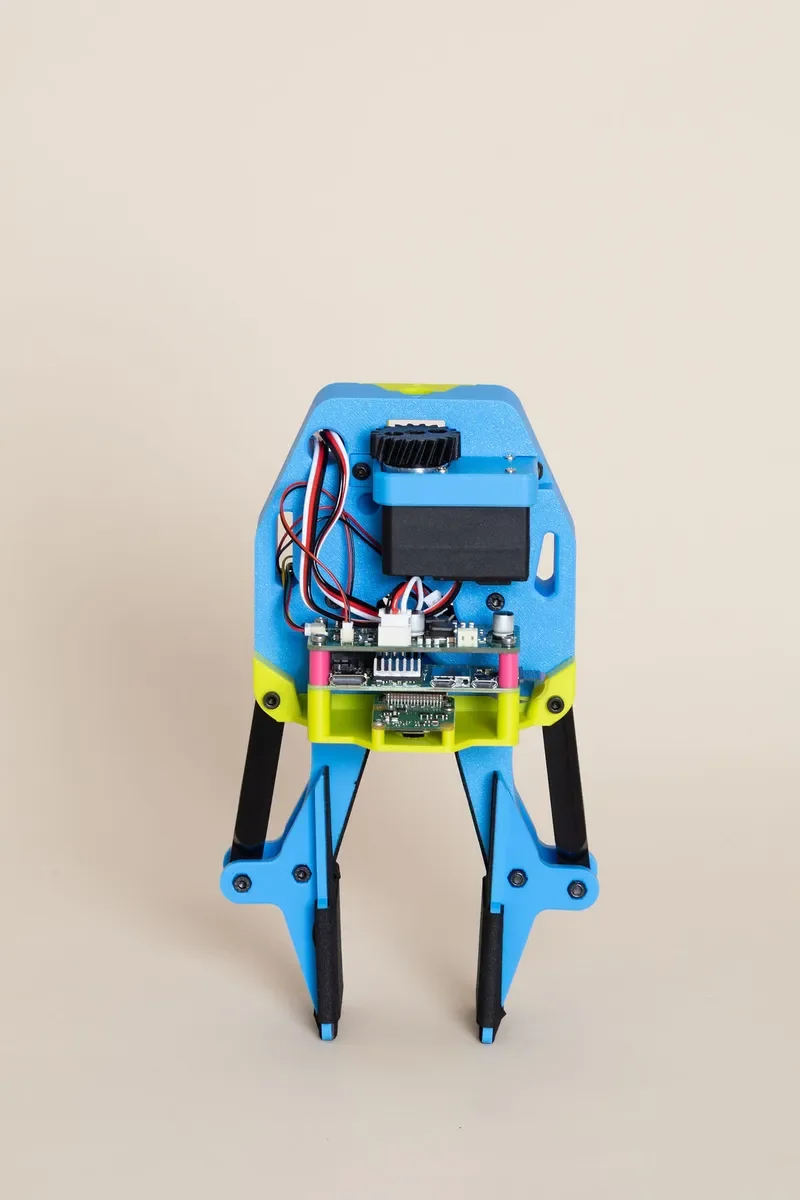
스트링맨이 동전과 책을 구분하는 결정적인 지점은 집게 손가락의 설계입니다. 손가락 끝은 바닥을 향해 평평하게 깎여 있고, 그 표면에 스케이트보드용 '그립 테이프'를 두 겹으로 발라 놓았습니다. 동전이나 플라스틱 장난감처럼 바닥에 납작하게 누워 있는 물건을 집을 때, 이 평평한 손끝과 거친 테이프가 마찰력을 만들어 물체를 단단히 밀착시킵니다.
손가락 하나에는 압력 센서가 내장되어 있습니다. 이 센서는 손끝이 물체를 눌렀을 때의 압력 변화를 정밀하게 감지합니다. 테이프의 마찰력은 물체를 잡았을 때의 압력 신호를 매끄럽게 전달하여, 로봇이 물체를 얼마나 세게 쥐어야 하는지 판단하는 기준이 됩니다. 한쪽 손가락 끝으로 물체의 모서리를 살짝 집어도 압력 센서에 부드러운 신호가 전달되는 방식입니다.
하지만 책은 이야기가 다릅니다. 동전이나 장난감은 테두리가 있어 평평한 손가락 끝이 바닥과 물체 사이로 미끄러져 들어가며 집어 올릴 수 있습니다. 반면, 제작자가 밝힌 대로 편평한 손끝과 그립 테이프만으로 평평한 두께의 판을 집어 올리는 것은 극히 어렵습니다. 결국 기계적 지그를 추가하지 않은 단순한 손끝 설계가 낳은 물리적 한계로 볼 수 있습니다.
795달러의 가격, 복잡함을 소프트웨어로 옮기다
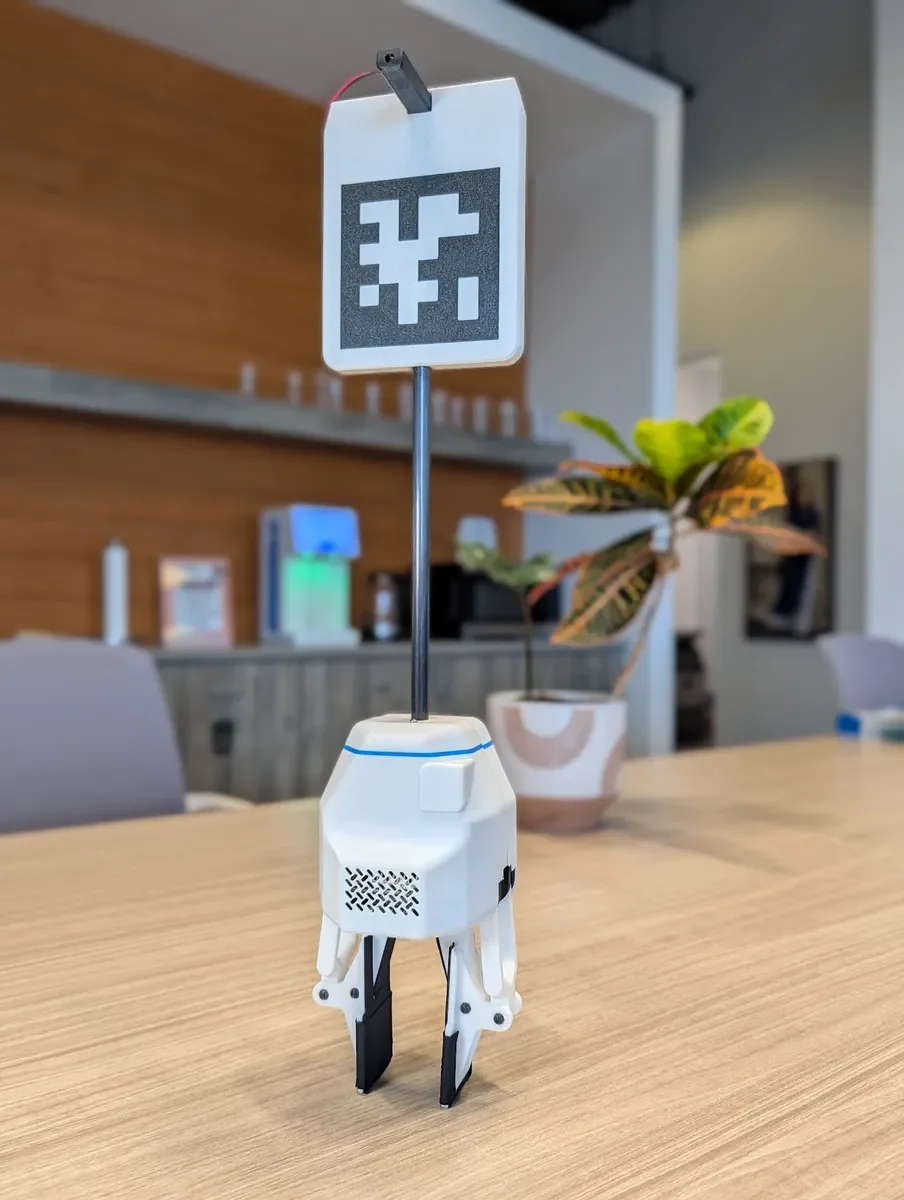
기계적 복잡도를 낮춘 대신, 스트링맨은 인식과 학습을 소프트웨어에 의존합니다. 집게 구조도 물리적 한계를 좁히기 위해 고민한 흔적이 있습니다. 네 바 링크(Linkage) 구조를 채택해 하나의 모터로 손가락을 벌리되, 작은 물체는 평행하게 잡고 축구공 같은 큰 공은 감싸도록 설계했습니다.
이 로봇의 지능은 보스턴 다이내믹스의 아틀라스(Atlas) 모델에 쓰인 것과 같은 확산 트랜스포머 모델(DiT)을 기반으로 합니다. 이 기술은 본래 이미지를 생성하는 데 쓰이는 '스테이블 디퓨전' 원리를 로봇의 동작 제어에 접목한 것입니다. 로봇이 이미지를 만드는 것처럼, 카메라가 보는 현재 화면을 바탕으로 다음 동작을 생성하는 방식입니다.
손가락에 달린 레이저 거리 측정기와 압력 센서, 가속도계 데이터를 AI 모델에 함께 입력해 물체까지의 거리와 잡는 힘을 계산합니다. 또한 수거함이나 상자 같은 목적지에 April 태그(바코드 같은 시각적 표식)를 붙여두면, 카메라가 이를 인식해 정확한 좌표까지 이동할 수 있습니다.
약 400개의 학습 데이터만으로도 일반 소비자용 GPU에서 하루 안에 학습을 끝낼 수 있습니다. 사용자가 Python API와 MCP 서버를 이용해 원하는 AI 모델을 직접 연결할 수 있으며, 기구·PCB·제어 코드를 공개한 오픈소스 생태계(OSHWA 하드웨어 인증) 안에서 새로운 동작을 추가할 수도 있습니다.
설치 전 반드시 확인할 현실적 제약
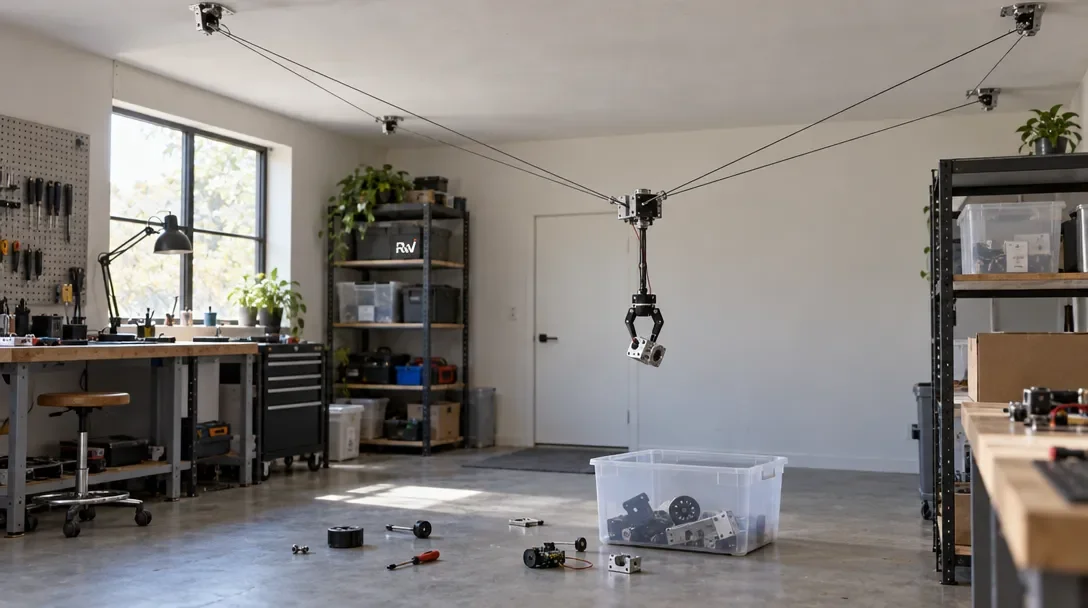
스트링맨이 방 안에서 제 역할을 하려면, 몇 가지 설치 조건을 충족해야 합니다.
첫째, 천장 구조입니다. 케이블이 물체를 들어 올릴 때 발생하는 힘(장력)을 견뎌낼 단단한 앵커 고정 지점이 천장 네 모서리에 필요합니다. 케이블 장력이 28N을 초과하면 모터가 자동으로 힘을 풀어 안전을 확보합니다. 둘째, 방 중앙의 장애물입니다. 전등이나 방 중앙에 낮게 매달린 물건이 있으면 케이블의 이동 경로가 완전히 가로막히므로 설치가 불가능합니다. 셋째, 무게 제한입니다. 7×7×3m 방 기준으로 바닥 근처에서 집어 올릴 수 있는 최대 무게는 2.2kg(평균 1.9kg)입니다. 넷째, 제어용 컴퓨터입니다. 로봇 자체에는 복잡한 AI 연산을 처리할 강력한 장치가 없습니다. 제어와 AI 추론을 담당할 별도의 PC나 서버가 필요합니다.
현재 이 로봇이 가장 안정적으로 수행하는 자동 작업은 '세탁물(부드러운 천)을 바구니에 넣기'입니다. 평평한 손끝과 거친 그립 테이프가 부드러운 천을 감싸는 동작과 설계적으로 잘 맞는다고 해석할 수 있습니다.
동전을 주울 수 있는 손끝이 책을 놓치는 이유는 명확합니다. 제작자가 '모든 물체를 완벽히 잡기 위해 복잡한 기계적 손가락을 추가하는 대신, 기계는 가볍게 유지하고 소프트웨어로 다양한 물체의 형태를 학습하겠다'는 방향을 택했기 때문입니다. 스트링맨은 완벽한 만능 도우미가 되기 전 단계의 제품입니다. 하지만 '무게와 모터 대신 데이터와 소프트웨어로 지능을 채우는 설계'가 100만 원이라는 가격과 '동전 집기'라는 구체적인 성과를 만들어낸 흥미로운 사례를 보여줍니다.