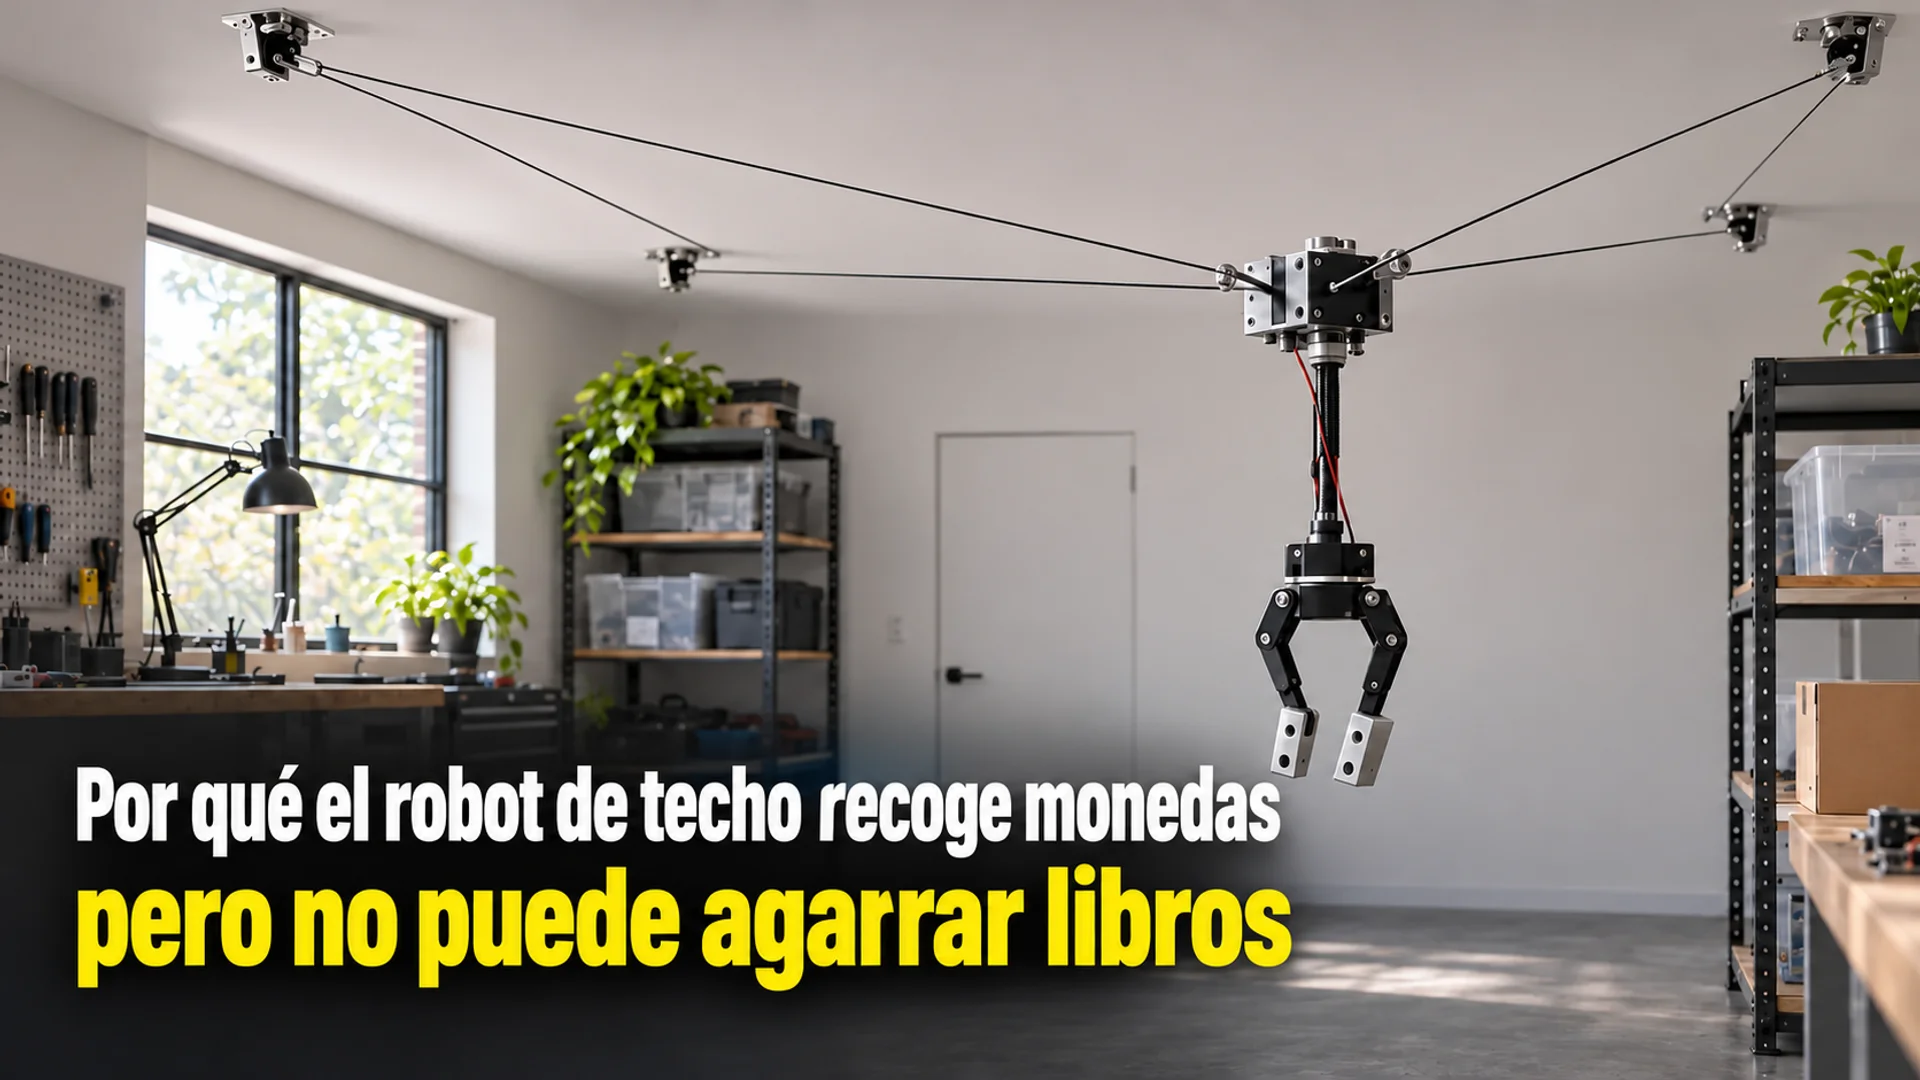
El robot que recoge con soltura las monedas del suelo, pero es incapaz de levantar un libro de forma cuadrada. Se trata de "Stringman", un robot montado en el techo fabricado por la empresa estadounidense Neufangled Robotics. Su precio es de 795 dólares (aproximadamente 1 millón de wones) para el producto en versión ensamblable. En un video del canal de YouTube "Over Engineer", gestionado por el creador Nathaniel, el robot recoge con facilidad monedas y juguetes de plástico del suelo. Sin embargo, el propio creador menciona directamente que "el único objeto que no puede recoger es un libro".
Las monedas y los libros parecen similares en el sentido de que ambos se encuentran colocados en el suelo. No obstante, Stringman trata ambos objetos de manera completamente distinta. Esta limitación no se debe a un fallo, sino que proviene de la intención del diseño. Bajo el principio de que "el número de motores equivale al precio", Stringman reduce al mínimo la complejidad mecánica. Como resultado, la forma física de la pinza se simplificó y, con ello, también quedó limitado el tipo de objetos que puede sujetar. A continuación, analizaremos mediante su principio de funcionamiento y su estructura por qué este robot recoge monedas, pero deja escapar los libros.
Por qué eligió el techo en lugar del suelo: gestión del peso eliminando motores
Stringman no se desplaza arrastrándose por el suelo. Se mueve a través del espacio tridimensional de la habitación tirando o aflojando cables fijos en las cuatro esquinas del techo. Este método evita cargar la pinza con ruedas, patas y los pesados motores de locomoción y baterías necesarios para moverlos. Los motores de gran tamaño están fijos a las paredes del techo, limitándose a enrollar o desenrollar los cables, mientras que la pinza recibe energía a través de los cables de soporte para accionar los servomotores de los dedos y la computadora.
El creador explica que el factor clave que determina el precio en robótica es el número de motores. Esta fue también la razón por la que se pudieron omitir los reductores complejos, las baterías y los pesados motores de locomoción. En su lugar, los motores quedan fijos a las paredes del techo y solo se mueven los cables. No es necesario cargar por separado las baterías y la estructura mecánica se simplifica. La potencia se suministra mediante un cable con recubrimiento FEP integrado en una de las tres líneas de cable. El espacio liberado por la ausencia de ruedas, patas y motores pesados se ocupa con piezas ligeras impresas en 3D y hilo de pesca. Para el hilo de pesca se utiliza un modelo trenzado de 40 libras (aproximadamente 18 kg).
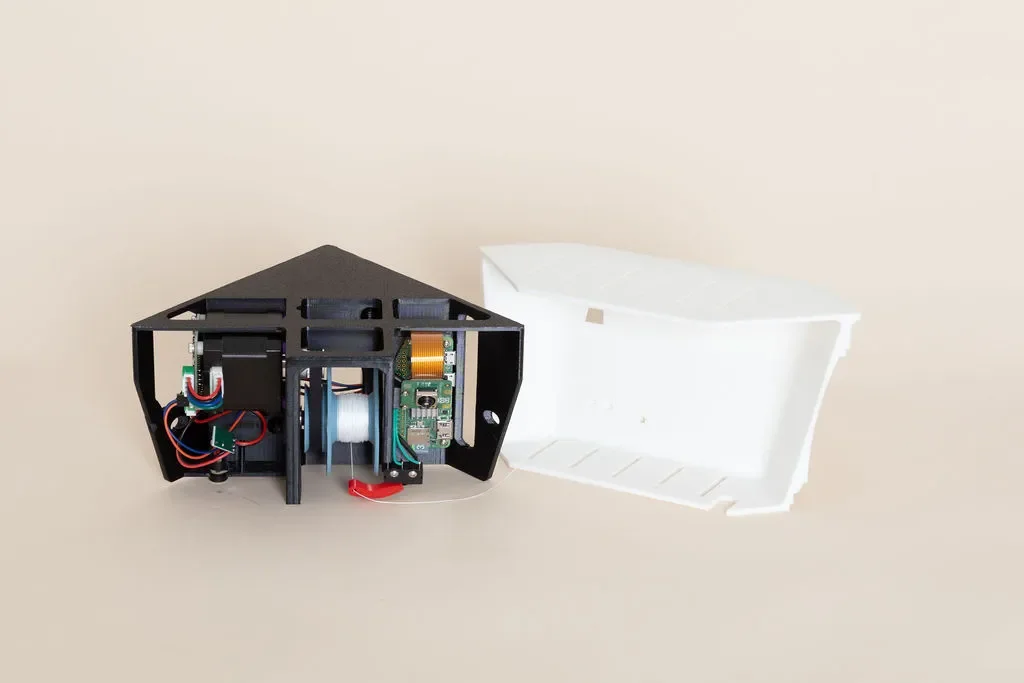
Gracias a esta reducción de componentes, fue posible ofrecer el producto en versión ensamblable a un precio de 795 dólares. El kit de hardware, que requiere imprimir en 3D las piezas estructurales por cuenta propia, cuesta 655 dólares. No obstante, se indica que la dificultad de ensamblaje es "fairly difficult" (bastante difícil), y el proceso de montaje toma entre 4 y 8 horas.
La física de la punta de los dedos que recoge monedas pero falla con los libros
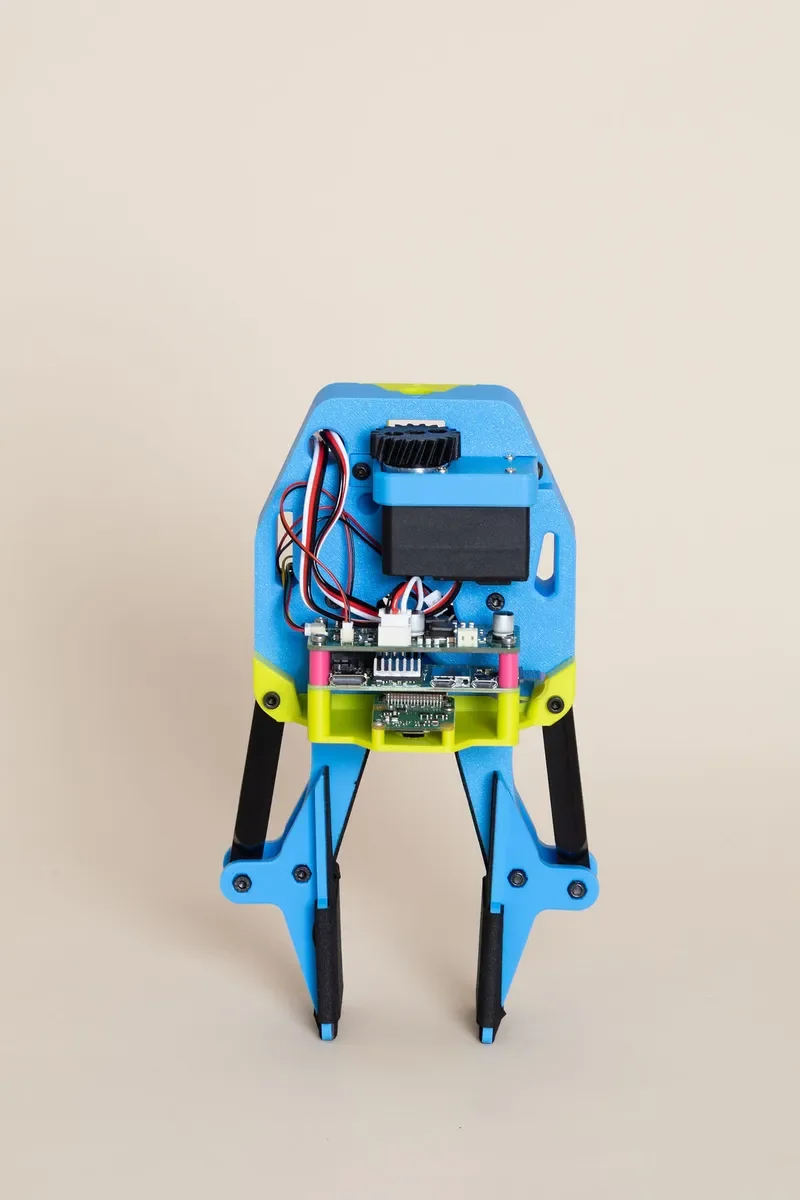
El punto decisivo en el que Stringman distingue entre una moneda y un libro es el diseño de los dedos de la pinza. Las puntas de los dedos están cortadas planas hacia el suelo, y en esa superficie se han aplicado dos capas de "cinta de agarre" para patinetes. Al recoger objetos que permanecen achatados contra el suelo, como monedas o juguetes de plástico, estas puntas planas y la cinta rugosa generan fuerza de fricción, adhiriendo firmemente el objeto.
Uno de los dedos incorpora un sensor de presión. Este sensor detecta con precisión los cambios de presión cuando la punta de los dedos presiona el objeto. La fuerza de fricción de la cinta transmite de manera uniforme la señal de presión al sujetar el objeto, sirviendo como criterio para que el robot determine cuánta fuerza debe ejercer al agarrarlo. Incluso si una de las puntas de los dedos sujeta ligeramente la esquina de un objeto, la señal se transmite suavemente al sensor de presión.
Sin embargo, la historia es diferente con los libros. Las monedas o juguetes tienen bordes, lo que permite que las puntas planas de los dedos se deslicen entre el objeto y el suelo para recogerlos. Por el contrario, tal como señala el creador, es extremadamente difícil levantar una lámina de grosor uniforme utilizando únicamente las puntas planas y la cinta de agarre. En última instancia, esto puede interpretarse como una limitación física derivada de un diseño simple de las puntas de los dedos que no incluye dispositivos de sujeción mecánicos adicionales.
El precio de 795 dólares: trasladar la complejidad al software
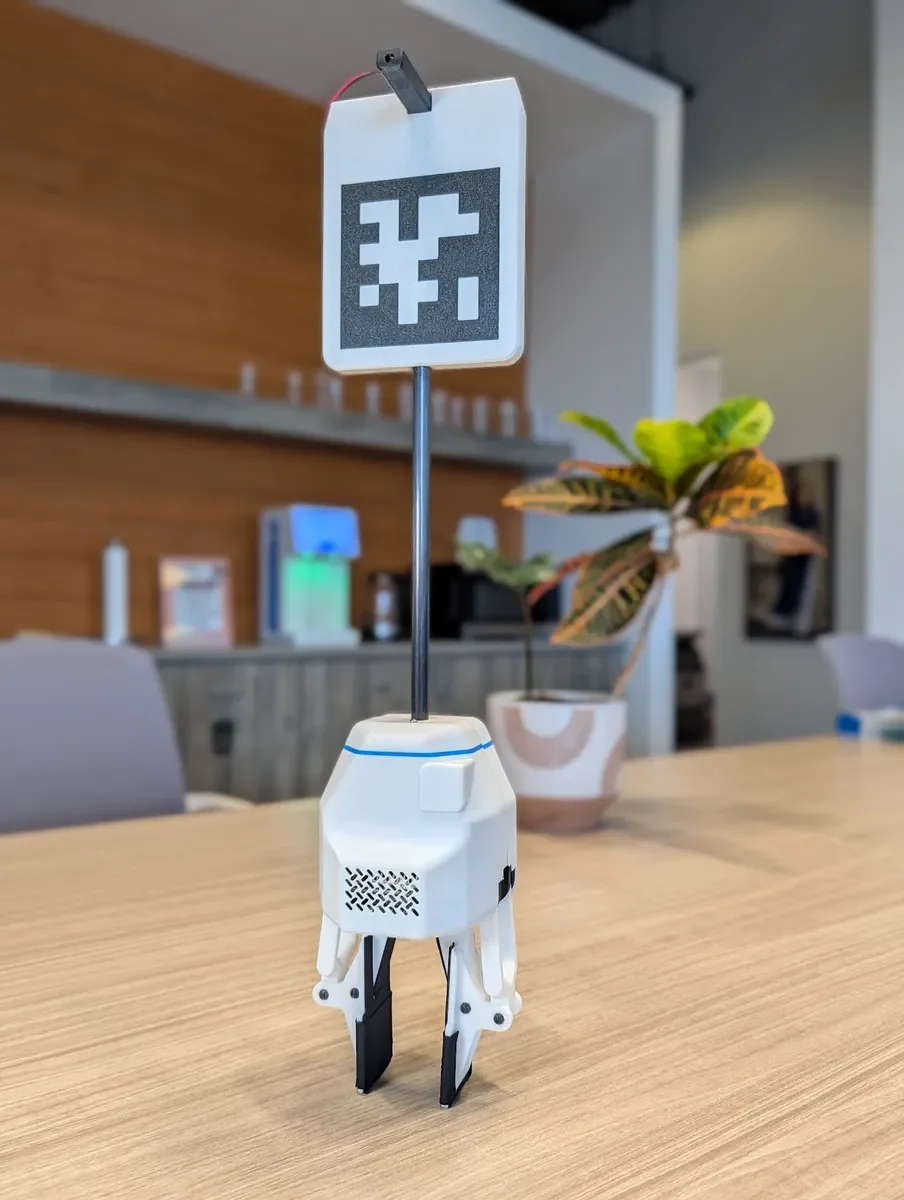
A cambio de reducir la complejidad mecánica, Stringman depende del software para la percepción y el aprendizaje. La estructura de la pinza también muestra evidencias de haber sido pensada para mitigar las limitaciones físicas. Adopta una estructura de cuatro barras (linkage) que permite abrir los dedos con un solo motor, diseñada para agarrar objetos pequeños de forma paralela y abarcar esferas grandes, como un balón de fútbol.
La inteligencia de este robot se basa en un modelo de transformador de difusión (DiT) similar al utilizado en el modelo Atlas de Boston Dynamics. Esta tecnología aplica al control de movimientos robóticos los principios de la "difusión estable", empleada originalmente para generar imágenes. De manera análoga a cómo el robot crea una imagen, el sistema genera la siguiente acción basándose en la escena actual capturada por la cámara.
Los datos del láser medidor de distancia, el sensor de presión y el acelerómetro montados en los dedos se introducen conjuntamente en el modelo de IA para calcular la distancia al objeto y la fuerza de agarre. Además, si se adhiere una etiqueta April (una marca visual similar a un código de barras) en el destino, como una caja de recogida o una caja, la cámara puede reconocerla para navegar hasta las coordenadas precisas.
Con tan solo unos 400 datos de entrenamiento, es posible completar el aprendizaje en un día utilizando una GPU de consumo doméstico. Los usuarios pueden conectar directamente sus propios modelos de IA mediante una API en Python y un servidor MCP, y también pueden añadir nuevos comportamientos dentro de un ecosistema de código abierto (con certificación de hardware OSHWA) que publica los datos mecánicos, los esquemas de PCB y el código de control.
Restricciones prácticas que deben verificarse antes de la instalación
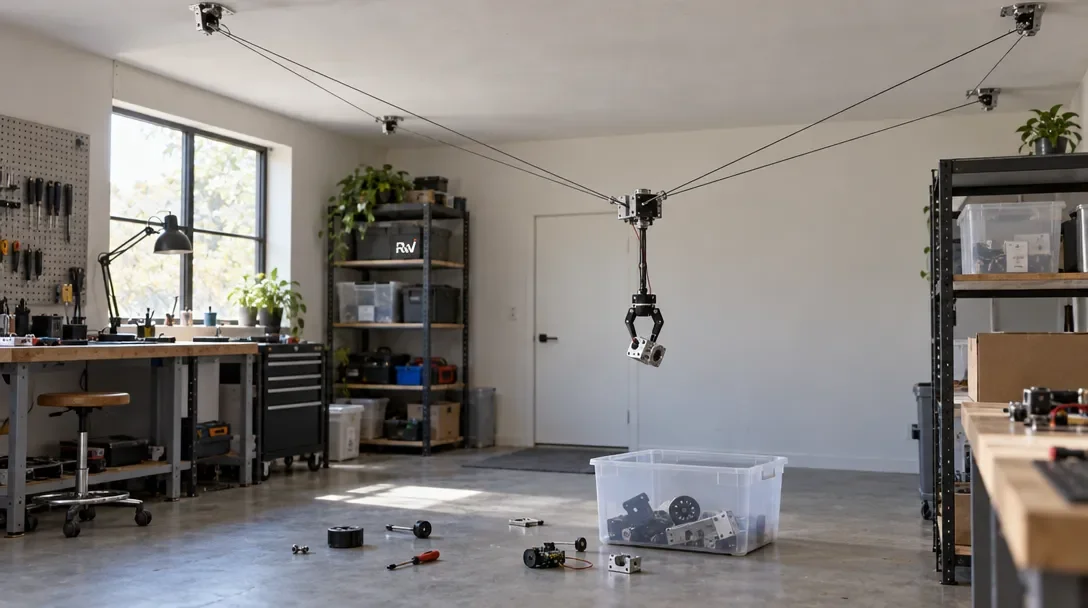
Para que Stringman cumpla adecuadamente su función en una habitación, es necesario cumplir ciertas condiciones de instalación.
En primer lugar, la estructura del techo. Se requieren puntos de anclaje sólidos en las cuatro esquinas del techo, capaces de soportar la fuerza (tensión) generada cuando los cables levantan los objetos. Si la tensión del cable supera los 28 N, el motor libera automáticamente la fuerza para garantizar la seguridad. En segundo lugar, los obstáculos en el centro de la habitación. Si hay una lámpara de techo o un objeto colgado bajo en el centro, bloquea completamente la trayectoria de movimiento de los cables, lo que hace inviable la instalación. En tercer lugar, el límite de peso. En una habitación de 7×7×3 m, el peso máximo que puede levantar cerca del suelo es de 2,2 kg (media de 1,9 kg). En cuarto lugar, el ordenador de control. El propio robot no dispone de un dispositivo potente capaz de procesar complejas operaciones de IA. Se requiere un PC o servidor independiente que asuma el control y la inferencia de IA.
Actualmente, la tarea automática que este robot ejecuta de manera más estable es "colocar ropa (tejido suave) en la cesta". Puede interpretarse que las puntas planas y la cinta de agarre rugosa se ajustan bien al movimiento de envolver tejidos blandos.
La razón por la que unas puntas capaces de recoger monedas dejan escapar los libros es clara. El creador eligió la dirección de "en lugar de añadir dedos mecánicos complejos para sujetar perfectamente todos los objetos, mantener la máquina ligera y enseñar al software a reconocer diversas formas de objetos". Stringman es un producto en una etapa previa a convertirse en un asistente universal perfecto. No obstante, ofrece un ejemplo interesante que demuestra cómo un diseño que "llena la inteligencia con datos y software en lugar de peso y motores" puede producir un precio de 1 millón de wones y resultados concretos como "recoger monedas".



