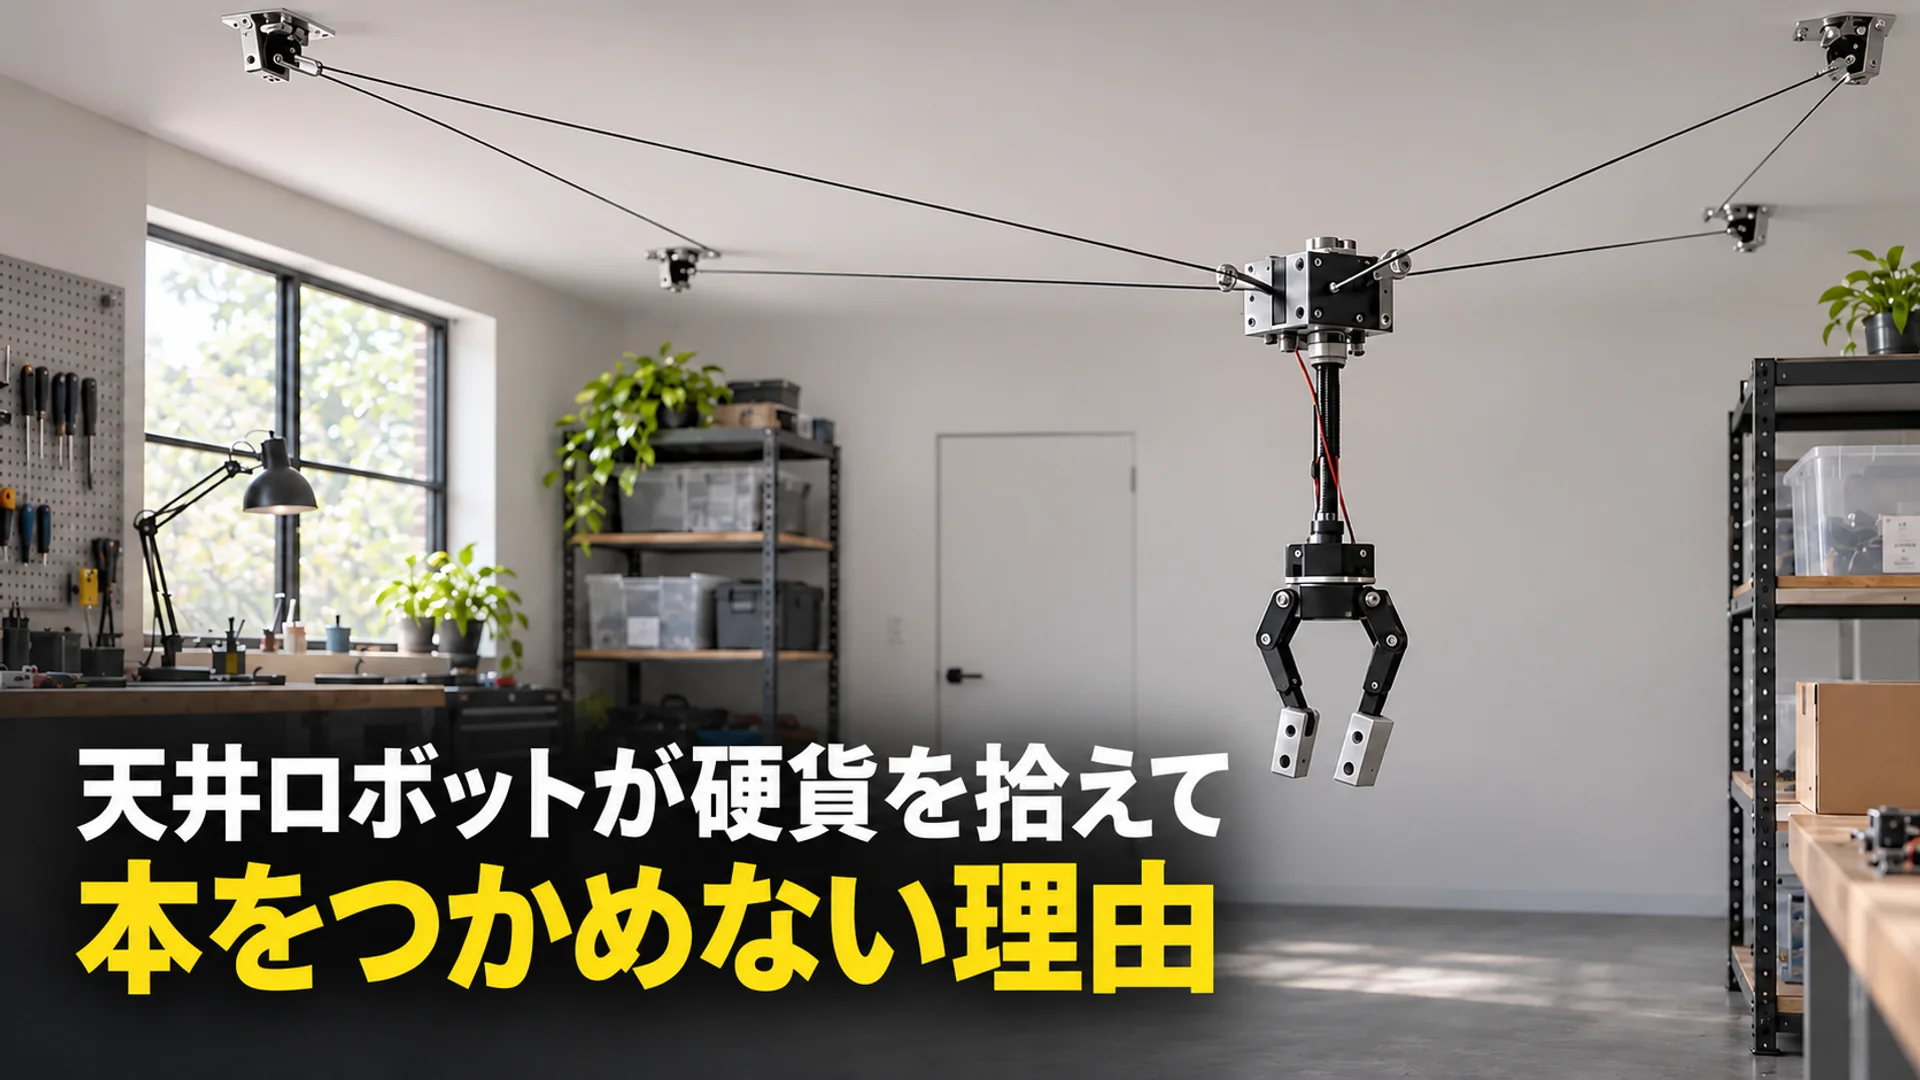
床に落ちた硬貨はこまめに拾い集めますが、正方形の本は持ち上げられないロボットがあります。米国企業ニューファングルド・ロボティクス(Neufangled Robotics)が販売する天井設置型ロボット「ストリングマン(Stringman)」の物語です。価格は組立キットで795ドル(約100万円)です。制作者ネイサニエル(Nathaniel)が運営するYouTubeチャンネル「オーバー・エンジニア(Over Engineer)」の映像では、このロボットが床の硬貨やプラスチックのおもちゃを軽々とつまみ上げていました。しかし制作者自身が「唯一つかめないものは本だ」と明言しています。
硬貨と本は、床に置かれているという点では似ているように見えます。しかしストリングマンは、これら2つの物体を全く異なった扱いをします。このような制限は故障ではなく、設計意図に由来しています。ストリングマンは「モーターの数=コスト」という原則のもと、機械的な複雑さを極限まで低減しました。その結果、グリッパーの物理的形状が単純化され、把持できる物体の種類も限定されました。このロボットが硬貨は拾えるのに本を取り逃がす理由を、動作原理と構造から探ります。
床ではなく天井を選んだ理由:モーターを排除した重量管理
ストリングマンは床を這うように移動しません。天井の四隅に固定されたケーブルを引き寄せたり弛めたりすることで、室内の3次元空間を移動します。この方式により、車輪や脚部、そしてそれらを駆動させる重たい駆動用モーターやバッテリをグリッパーに搭載しなくても済みます。大型モーターは天井の壁面に固定されており、ケーブルの巻き取り・巻き出しのみを行います。グリッパーは支持ケーブルを通じて電力を供給され、指部サーボとコンピュータを動作させます。
制作者は、ロボティクスのコストを決定する主要な要因をモーターの数だと説明しています。複雑な減速機やバッテリ、重たい駆動モーター群をすべて省略できた理由でもあります。代わりにモーターは天井壁面に固定し、ケーブルのみが移動します。バッテリの個別充電が必要なくなり、機械構造も単純になります。動力は、3本のケーブルのうち1本にFEP被覆電線を内蔵して供給します。車輪や脚部、重たいモーターが消えた後は、軽量な3Dプリント部品と釣り糸で満たされます。釣り糸の規格は40ポンド(約18kg)のブレイドラインを使用しています。
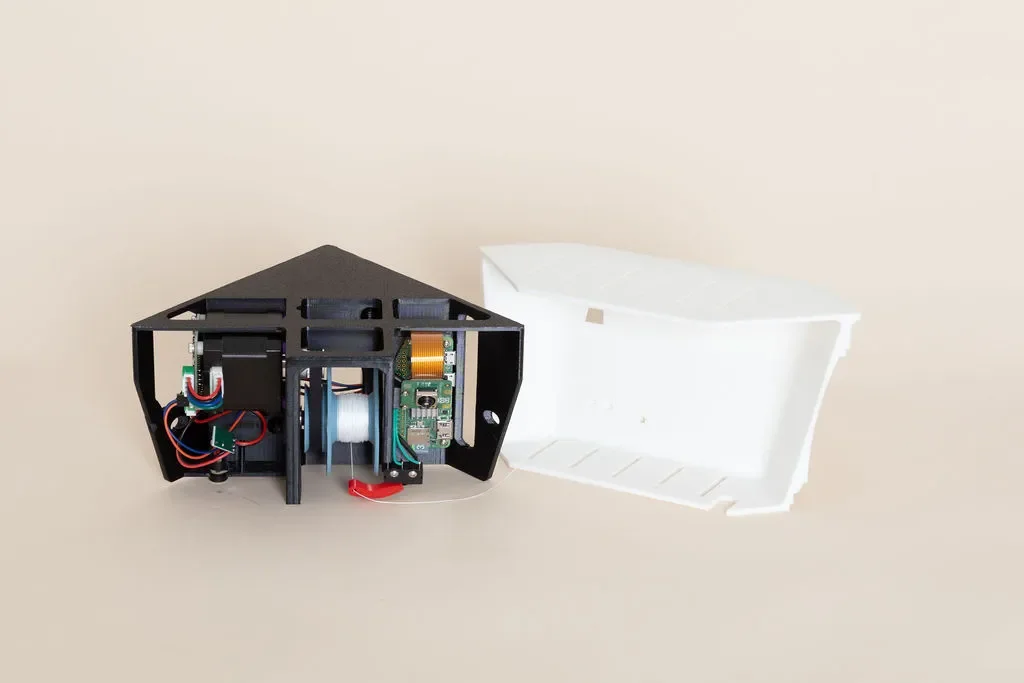
このように部品を削減したことで、組立キットで795ドルという価格が実現しました。構造部品を自分で3Dプリントする必要があるハードウェアキットは655ドルです。ただし、組立難易度は「fairly difficult」(かなり難しい)と案内されており、組立だけで4〜8時間かかります。
硬貨はつかめるが本は失敗する、指尖の物理
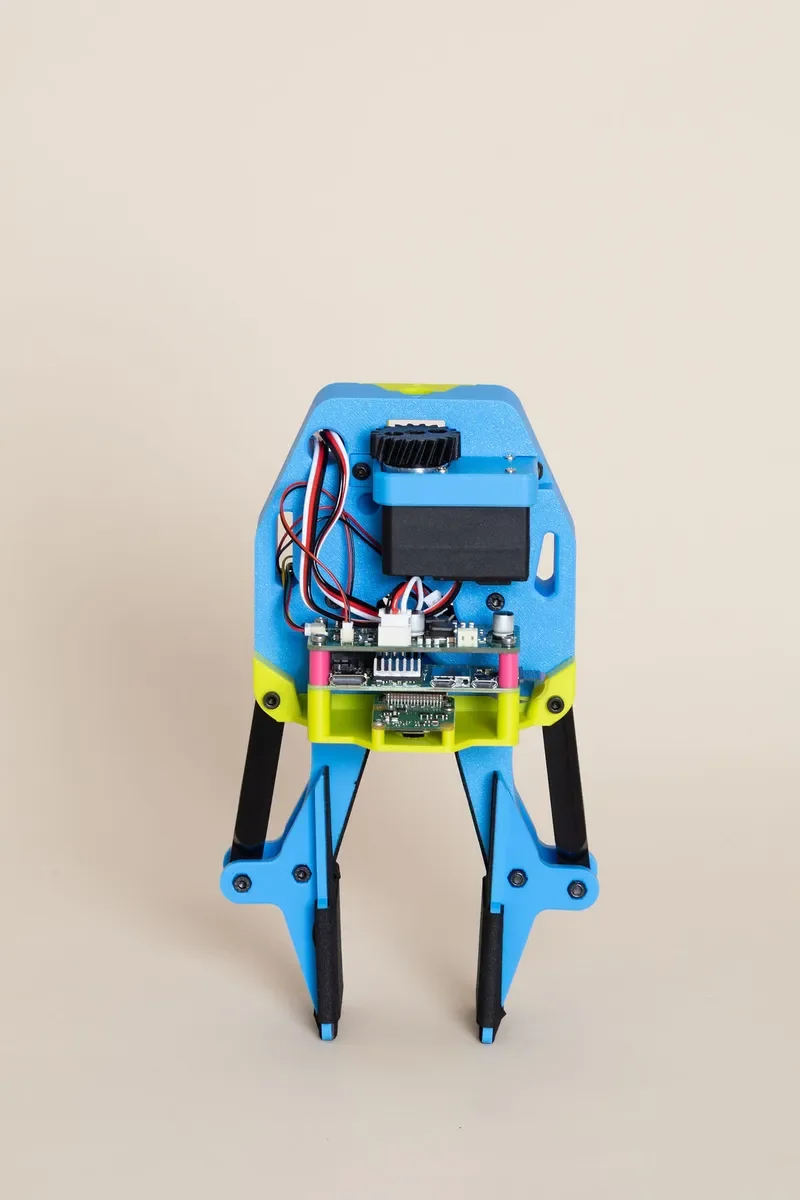
ストリングマンが硬貨と本を区別する決定的な点は、グリッパーの指部の設計です。指先は床面に向かって平らに削られており、その表面にはスケートボード用の「グリップテープ」が二重に貼られています。硬貨やプラスチックおもちゃのように床に平たく横たわった物体をつまみ上げる際、この平らな指先と粗いテープが摩擦を生み、物体をしっかりと密着させます。
片方の指部には圧力センサーが内蔵されています。このセンサーは、指先が物体を押し付けた際の圧力変化を精密に検出します。テープの摩擦力は物体を把持した際の圧力信号を滑らかに伝達し、ロボットが物体をどの程度の強さで握ればよいかを判断する基準となります。片方の指先で物体のエッジを軽くつまんでも、圧力センサーには滑らかな信号が伝達される仕組みです。
しかし本は話が変わります。硬貨やおもちゃは輪郭があるため、平らな指先が床と物体の間へ滑り込み、持ち上げることができます。一方、制作者が述べている通り、平らな指先とグリップテープだけで厚みのない平らな板を持ち上げるのは極めて困難です。結局、機械的なジグを追加しなかった単純な指先設計がもたらした物理的限界と見なせます。
795ドルの価格、複雑さをソフトウェアへ移す
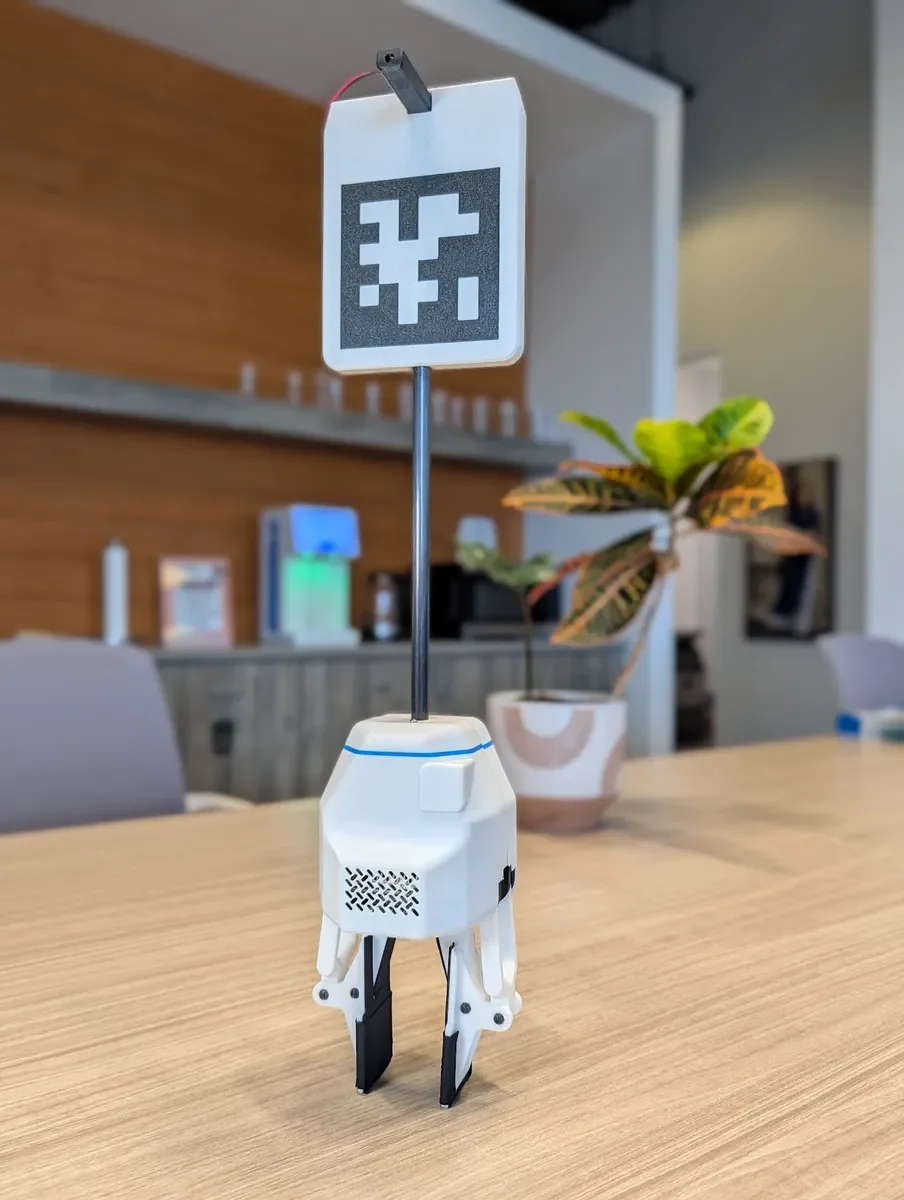
機械的複雑さを低減した代わりに、ストリングマンは認識と学習をソフトウェアに依存しています。グリッパー構造にも、物理的限界を補うための工夫が見られます。4バーリンク機構(Linkage)を採用し、1つのモーターで指を開閉しつつ、小さな物体は平行に把持し、サッカーボールのような大きな球体は包み込むように設計しました。
このロボットの知能は、ボストンダイナミクスのアトラス(Atlas)モデルにも使用されている拡散トランスフォーマーモデル(DiT)を基盤としています。この技術は、本来画像生成に用いられる「スタブル・ディフュージョン」の原理を、ロボットの動作制御に応用したものです。ロボットが画像を作るかのように、カメラが捉えた現在の映像を基盤として次の動作を生成する方式です。
指部に取り付けたレーザ距離計、圧力センサー、加速度計のデータをAIモデルへ同時にインプットし、物体までの距離と把持力を算出します。また、回収ボックスや箱といった目的地にAprilタグ(バーコードのような視覚的マーキング)を貼り付けておけば、カメラがそれを認識し、正確な座標まで移動できます。
約400件の学習データだけでも、一般消費者向けのGPU上で1日以内に学習を完了できます。ユーザーはPython APIとMCPサーバーを利用して、希望するAIモデルを直接接続可能であり、機構・PCB・制御コードを公開するオープンソースエコシステム(OSHWAハードウェア認証)の中で、新しい動作を追加することも可能です。
設置前に必ず確認すべき現実的な制約
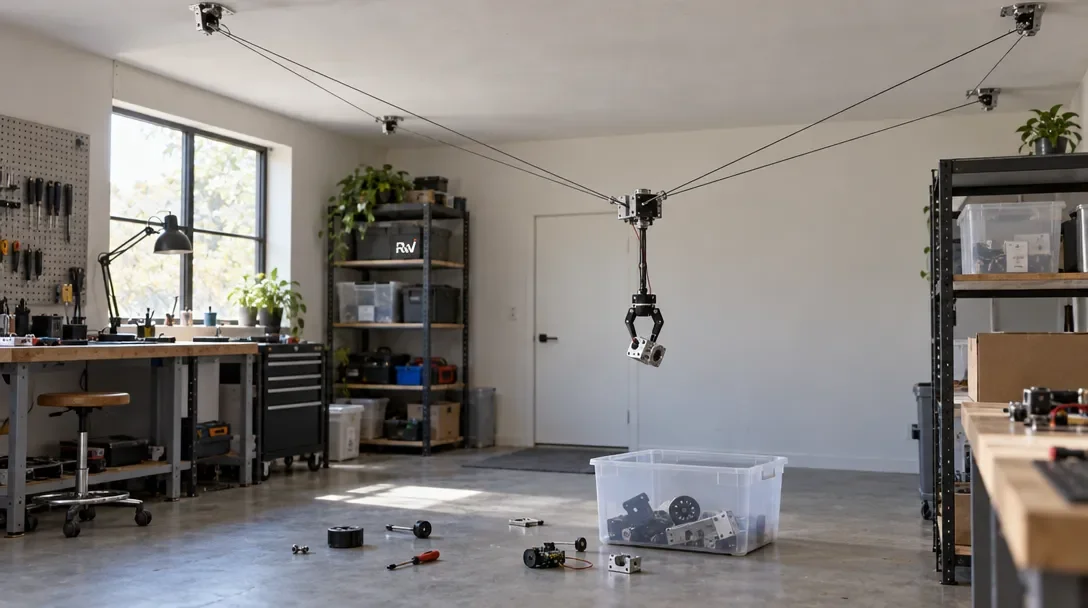
ストリングマンが室内で機能を発揮するためには、いくつかの設置条件を満たす必要があります。
第一に、天井の構造です。ケーブルが物体を持ち上げる際に発生する力(張力)に耐えうる堅牢なアンカー固定箇所を、天井の四隅に確保する必要があります。ケーブル張力が28Nを超えると、モーターが自動的に力を緩め、安全性を確保します。 第二に、部屋の中央にある障害物です。照明や部屋の中央から低く吊り下げられたものがあると、ケーブルの移動経路が完全に遮断されるため、設置は不可能になります。 第三に、重量制限です。7×7×3mの部屋の場合、床付近で持ち上げられる最大重量は2.2kg(平均1.9kg)です。 第四に、制御用コンピュータです。ロボット本体には、複雑なAI演算を処理するための強力な装置が搭載されていません。制御とAI推論を担うための別のPCまたはサーバーが必要になります。
現在、このロボットが最も安定して遂行できる自動タスクは、「洗濯物(柔らかな布製品)をカゴへ入れること」です。平らな指先と粗いグリップテープが柔らかな布を包み込む動作と、設計がうまく適合していると解釈できます。
硬貨を拾える指先が本を取り逃がす理由は明確です。制作者が「あらゆる物体を完璧に把持するために複雑な機械的指先を追加する代わりに、機械は軽く維持し、ソフトウェアによって多種多様な物体形状を学習する」という方向性を選択したためです。ストリングマンは、万能アシスタントになる前段階の製品です。しかし「重量とモーターの代わりにデータとソフトウェアで知能を補う設計」が、100万円という価格と「硬貨拾い」という具体的な成果を生み出した興味深い事例を示しています。



