车载摄像头或激光雷达传感器的零部件制造商亲自将自己的车辆开上道路而非交给整车企业,这在汽车行业并不常见。然而,LG Innotek 已直接向首尔、仁川、京畿道地区的道路投放了用于自动驾驶数据采集的车辆。这些车辆上路的目的并非为了确认特定客户的需求,而是为了自行记录真实道路上遇到的复杂变量,并据此调整传感器与软件的适配关系。
随着自动驾驶技术的发展,仅靠制造高质量的零部件已显不足。这是因为相机、雷达、激光雷达将不同信息结合以识别周围环境的过程已变得日益精密。LG Innotek 亲自上路收集数据,正是因为这一结合过程依赖的是实测数据而非理论计算。目前进行的这一尝试表明,零部件供应商正从过去仅按规格书交付产品,转变为对整个系统性能进行验证的主体。
自动驾驶汽车的“眼睛”为何需要多个?
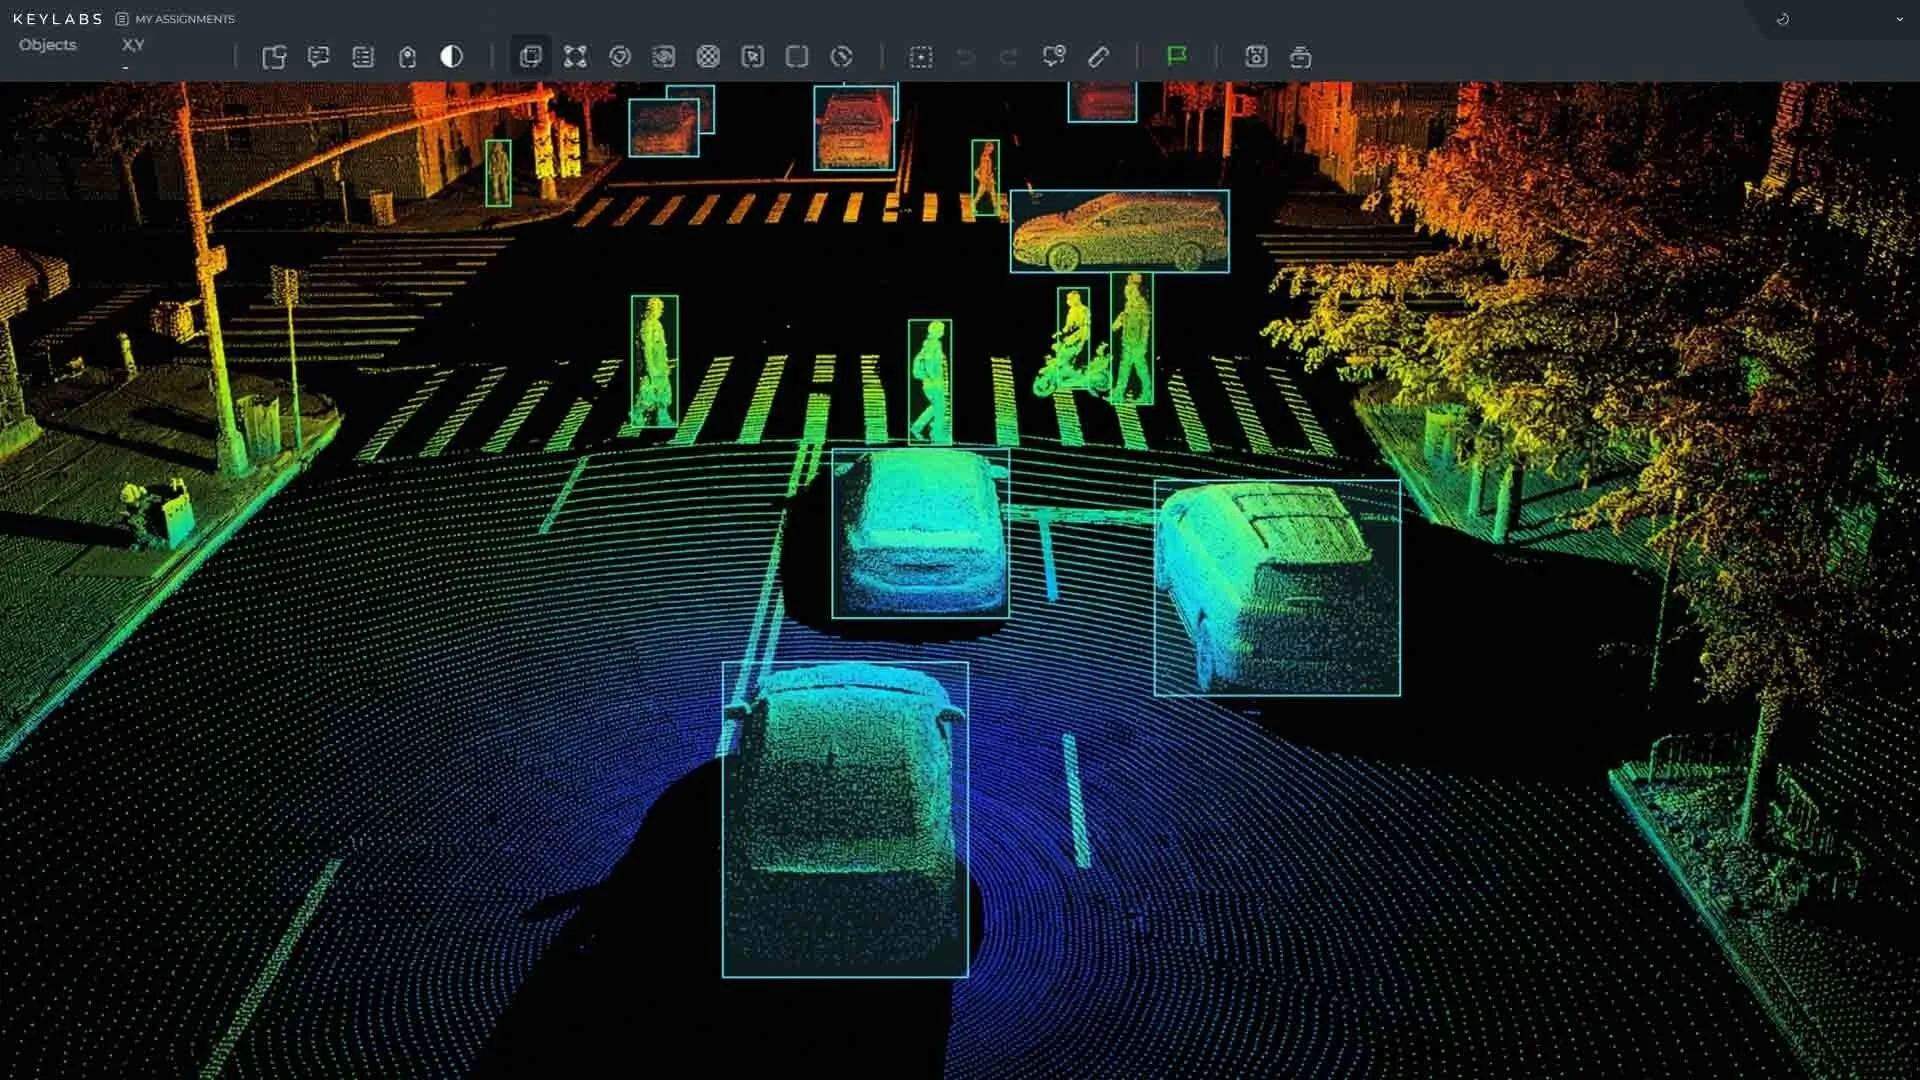
自动驾驶汽车在研判前方路况时,仅依靠单一传感器存在明显局限。由于各传感器基于不同原理运行且各有优劣,因此将它们结合使用的“传感器融合(Sensor Fusion)”技术至关重要。
首先,相机像人眼一样,擅长分辨物体形状、车道线及信号灯颜色。但其对光照条件极为敏感。在暴雨天气、驶出隧道时的强逆光或夜间黑暗环境下,可能无法识别物体或传递扭曲的图像。
雷达利用电波测量与物体的距离和速度。其受雨雪雾等天气影响较小,且在速度检测方面具有优势,但在识别物体精确大小或形态方面不如相机或激光雷达。
在此背景下,**激光雷达(LiDAR,Light Detection and Ranging)**的作用尤为关键。激光雷达向四周发射数十万次激光脉冲,通过测量光线遇到物体后返回的时间,生成精确的三维坐标。换言之,激光雷达提供了“那里有物体”以及“该物体有多远、有多大”的空间定义信息。
三种传感器相互弥补彼此的短板。例如,假设在一个雨夜,前方30米处有一辆黑色轿车缓慢行驶。相机可能因计算反射光有误而无法识别车道线,或将车身轮廓处理得模糊不清。此时,若将激光雷达提供的三维空间信息与雷达测得的速度数据相结合,即便在昏暗多雨的环境中,也能准确识别出该黑色物体为车辆,并计算碰撞风险。
LG Innotek 表示,公司是少数几家能够凭借自有技术同时供应相机、雷达、激光雷达这三大核心模块的全球制造商之一。然而,即使各个传感器都能各司其职,如果将数据整合并做出判断的软件无法充分理解真实道路状况,自动驾驶仍会变得不稳定。
在真实道路上收集“边缘案例”
计划到2028年将包括数据采集车和软件开发车在内的车队规模扩展至约20辆1。
这些车辆最集中收集的是“边缘案例(Edge Case)”数据。边缘案例是指系统难以正常运行的异常情况。LG Innotek 将以下具体场景设定为主要收集对象1。
- 暴雨中的黑色车辆:当低反光的黑色车辆被雨水打湿,导致激光雷达信号减弱时的识别数据。
- 隧道出口逆光:从黑暗的隧道突然驶入明亮阳光直射环境下,相机短暂失明的现象。
- 施工现场的不规则车道:仅由油漆绘制、已被擦除或临时标识杂乱的路段。
收集到的此类真实道路数据会被迁移至“数字孪生(Digital Twin)”环境中进行重现。数字孪生是将真实道路环境原样复制到虚拟世界中的模拟系统。LG Innotek 在虚拟世界中反复验证从真实道路收集的杂乱数据,从而精细打磨传感器的识别算法。由于这是利用包含实际噪声的数据而非理论模型来训练系统,因此系统的现场适应能力得以提升1。
车队内的软件开发车辆分为两种运营模式1。
- 开环(Open Loop):软件负责分析数据,但实际车辆控制由驾驶员执行的方式。
- 闭环(Closed Loop):软件直接控制车辆,用于实车行驶验证的方式。从传感器输入到车辆控制的全过程均得到实际验证。
零部件制造商亲自运营车辆收集数据在业内实属罕见。通常情况下,零部件商依据整车厂或软件公司提供的规格书进行交付,而系统集成验证则由客户或专业公司负责1。LG Innotek 采用这一模式,旨在直接确认传感器间的数据不一致性,并从零部件阶段减少系统集成错误。
硬件与信号处理算法的结合
LG Innotek 在收集数据的同时,也在推进提升激光雷达自身性能的技术合作。2025年7月,LG Innotek 正式与美国激光雷达专业企业“Aeva”达成激光雷达生产及信号处理合作意向2、3。
Aeva 在“FMCW(Frequency Modulated Continuous Wave,调频连续波)”制式的4D激光雷达技术方面具有优势。与传统激光雷达仅通过光往返时间测量距离不同,FMCW 方式通过检测光频率的变化,能够同时测量距离和速度。因此,它可以捕捉物体的微小运动,从而更精细地分析行人步态变化或车辆偏离车道的动作2、3。
这一合作结构遵循明确的分工2。
- Aeva:提供 FMCW 激光雷达的源头技术和基于 AI 的信号处理算法。
- LG Innotek:负责大规模制造,并生产高精度半导体封装及光学模块。
也就是说,硬件负责光信号采集的物理角色,AI 算法负责解释光频率变化的角色,两者各司其职。这是构建软硬件结合的“智能传感器”的一种尝试。
基于这些技术动向,LG Innotek 正集中发力于汽车电子电气领域。截至2024年8月发布的标准,近5年间该公司申请了约3500项电子电气零部件相关专利,并将电子电气领域在整体专利中的占比扩大至40%4。此外,在激光雷达测距传感器领域的国际标准化工作中,由国家标准技术院选定的 LG Innotek 专家正作为核心成员参与4。这被解读为一项超越零部件制造能力、意在确保在全球市场中掌握技术标准主导权的战略。
从零部件供应商到“系统设计者”
LG Innotek 首席技术官(CTO)崔民钟(Min Jong)这样描述自动驾驶解决方案的开发趋势1。
“自动驾驶解决方案正从单一传感器性能的提升,向基于数据同时优化传感器与软件的方向演进。”
这句话准确概括了 LG Innotek 目前的步伐。这意味着公司正从过去擅长制造并交付单个镜头或模块的“零部件供应商”,转变为以真实道路数据为养分、自行调节传感器识别能力的“系统优化主体”。
在人形机器人或服务机器人等“物理 AI(Physical AI)”市场,理解复杂环境所需的复合传感技术同样不可或缺1。
归根结底,LG Innotek 派往首尔道路的车辆并非为特定客户展示的演示用车,而是为了采集并验证传感器与软件相遇以发挥“眼睛”和“大脑”功能所需数据的“内部试验平台”。零部件制造商直接在道路上积累数据并提升系统集成能力的这一过程,预示着 LG Innotek 在未来全球自动驾驶零部件供应链中的地位,将从单纯制造扩展至设计与验证阶段。
参考资料
- LG이노텍, 자율주행 센싱 데이터 수집 차량 운행 본격화… 센서 퓨전 기술력 고도화 · mtnews.net↩
- LG이노텍과 Aeva의 'AI 센서 제휴'가 관심 끄는 이유 · newsmc.net↩
- LG이노텍, 미국 아에바와 '라이다 동맹'…미래 모빌리티 시장 선점 박차 · dpg.danawa.com↩
- LG이노텍, 5년간 전장 특허 3500건···“글로벌 시장 입지 선점” · khan.co.kr↩



