自動車部品メーカーが完成車企業ではなく、自ら車両を公道に投入するという動きは、自動車業界において稀な現象です。しかし、LGイノテックはソウル・仁川・京畿道地域の公道に、自律走行データ収集用の車両を直接投入しました。これらの車両を運用する目的は、特定の顧客の要求事項を確認するためではありません。実際の公道で直面する複雑な変数を自ら記録し、それを基盤としてセンサーとソフトウェアの統合性を最適化するためです。
自律走行技術の進化に伴い、部品を単に高品質に製造するだけでは不十分となりました。カメラ、レーダー、LiDARが異なる情報を統合して周辺環境を認識するプロセスが高度化しているためです。LGイノテックが自ら公道に出てデータを収集する理由は、この統合プロセスが理論的な計算ではなく、実測データに依拠しているためです。現在進行中のこの試みは、部品サプライヤーが仕様書のみを受け取り納入するという従来の方式から脱却し、システム全体の性能を検証する主体へと変貌していることを示しています。
自律走行車の「目」はなぜ複数あるのか
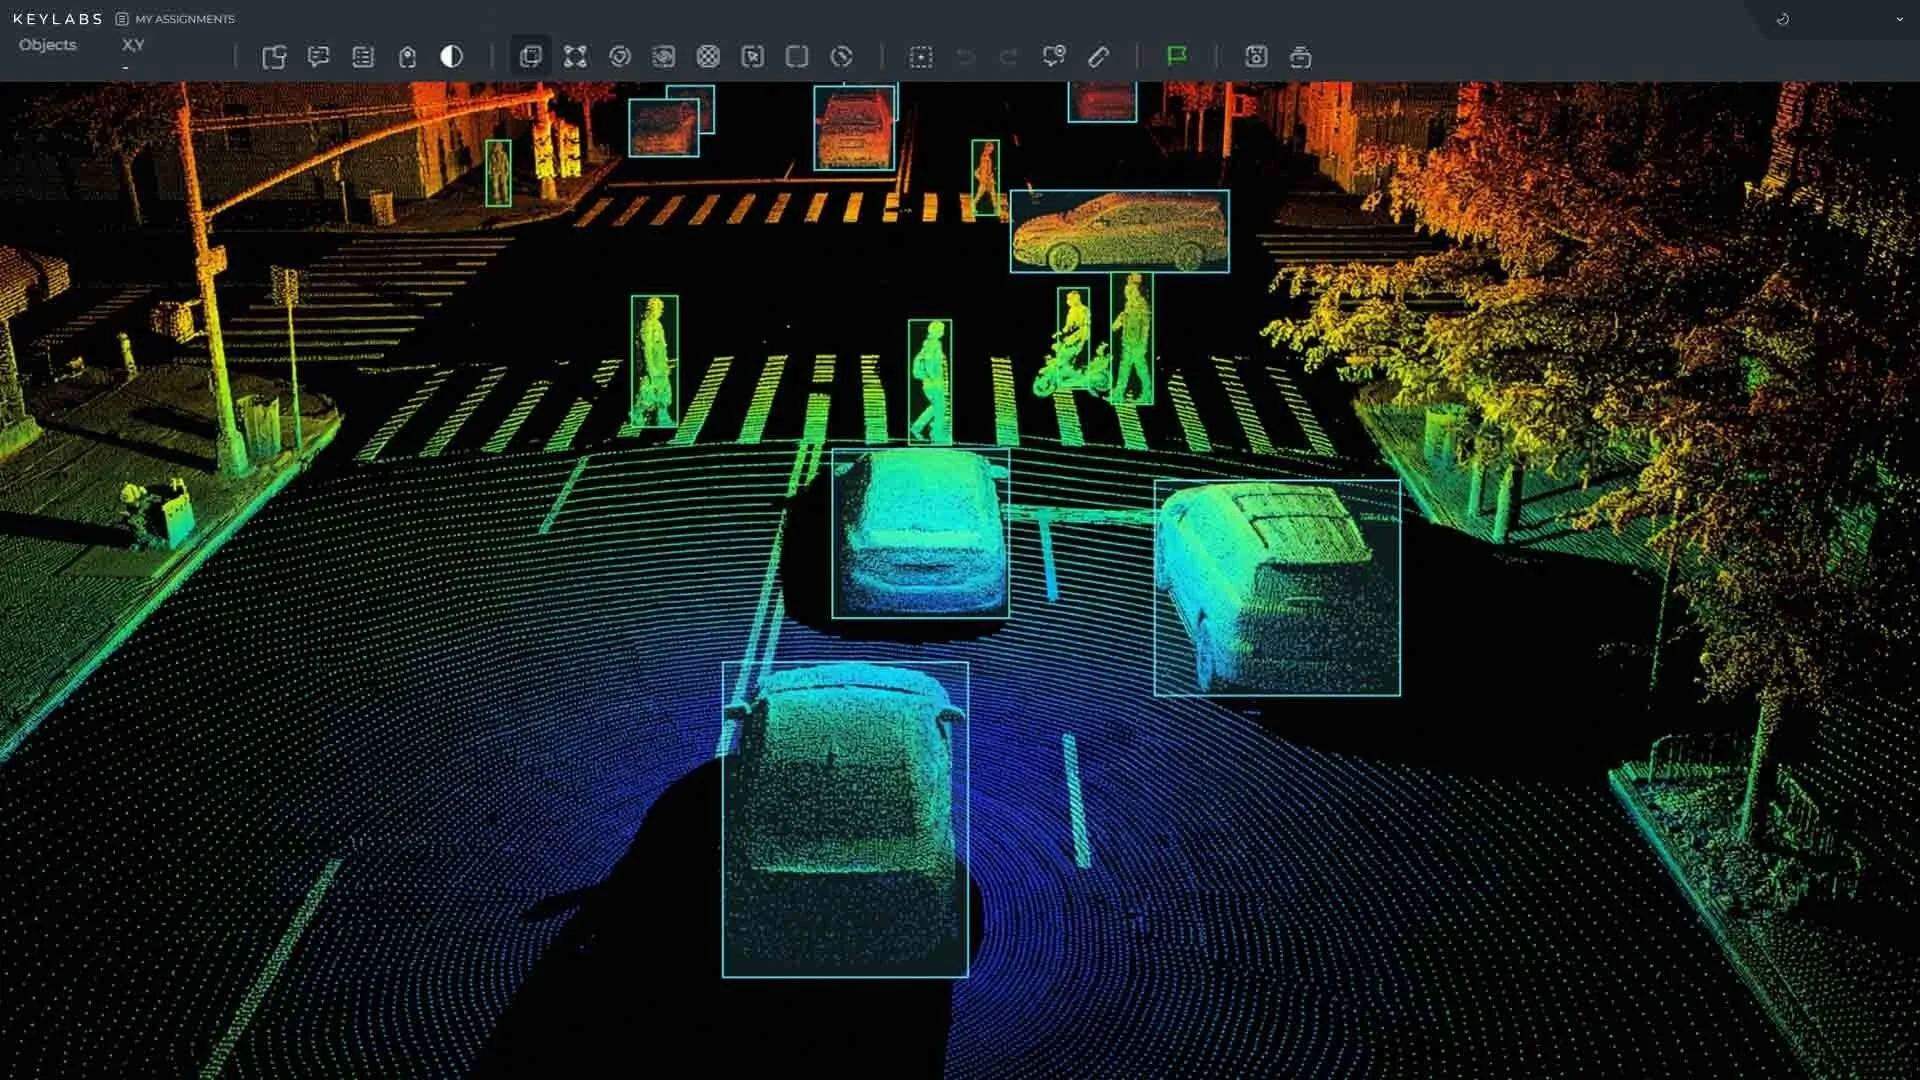
自律走行車が前方の状況を把握する際、単一のセンサーのみでは明確な限界があります。各センサーは異なる原理で動作し、固有の長所と短所を持つため、これらを併用する「センサーフュージョン(Sensor Fusion)」技術が不可欠です。
まずカメラは、人間の目のように物体の形状、車線、信号機の色彩を区別するのに優れています。しかし、光条件に対して極めて敏感です。豪雨時やトンネルを抜け出す際の強い逆光、夜間の暗い環境では、物体を識別できなかったり、歪んだ画像を出力したりする可能性があります。
レーダーは電波を用いて、物体との距離と速度を測定します。雨や霧などの気象条件の影響を受けにくく、速度検知に強みがありますが、物体の正確なサイズや形状を把握する能力は、カメラやLiDARより劣ります。
ここで**LiDAR(Light Detection and Ranging)**の役割が重要になります。LiDARは全方位へ数十万回、レーザー光を照射します。この光が物体に反射して戻るまでの時間を測定し、精密な3次元座標を算出します。つまり、LiDARは「あそこに物体が存在する」という事実と、「その物体がどれほど遠く、どれほど大きいのか」を空間的に定義します。
これら3つのセンサーは互いの弱点を補完し合います。例えば、雨の夜間、前方30メートルの地点で黒いセダンが徐行していると仮定します。カメラは反射光の計算を誤り、車線を認識できないか、車体の輪郭を曖昧に処理する恐れがあります。この際、LiDARが提供する3次元空間情報とレーダーが計測した速度データを統合することで、暗く降雨した環境下でも、その黒いセダンが車両であることを正確に認識し、衝突リスクを算出できます。
LGイノテックは、こうしたカメラ、レーダー、LiDARの3大コアモジュールをすべて自社保有技術で供給できる、数少ないグローバルメーカーの一つであると表明しています。しかし、それぞれのセンサーが十分に機能しても、それらを一つにまとめ判断を下すソフトウェアが実際の公道状況を十分に理解できなければ、自律走行は不安定になります。
実際の公道で収集する「エッジケース」
2028年までにデータ収集用およびソフトウェア開発用を含め、総計約20台規模へフリートを拡大する計画です1。
これらの車両が最も集中的に収集するのは、「エッジケース(Edge Case)」データです。エッジケースとは、システムが正常に作動しにくい例外状況を指します。LGイノテックは、次のような具体的なシーンを主要な収集対象として設定しました1。
- 豪雨中の黒色車両: 光の反射率が低い黒色車両が雨に濡れ、LiDAR信号まで減衰した場合の認識データ。
- トンネル出口での逆光: 暗いトンネルから突然明るい陽光の下へ出る際、カメラが一時的に前方視界を失う現象。
- 工事現場の不規則な車線: ペイントのみの車線が消えたり、仮設標識が無秩序に配置された区間。
このように収集された実際の公道データは、「デジタルツイン(Digital Twin)」環境へ移行され、再現されます。デジタルツインとは、実際の公道環境を仮想世界へそのまま複製したシミュレーションです。LGイノテックは、実際の公道で収集した複雑なデータを仮想世界で反復検証し、センサーの認識アルゴリズムを精緻に調整します。これは理論的モデルではなく、実際のノイズを含むデータでシステムを訓練するため、現場適応能力が高まります1。
フリート内のソフトウェア開発車両は、2つの運用方式に区別されます1。
- オープンループ(Open Loop): ソフトウェアがデータを分析するが、実際の車両制御はドライバーが実行する方式。
- クローズドループ(Closed Loop): ソフトウェアが車両を直接制御し、実走検証に活用する方式。センサー入力から車両制御までの全過程が実地で検証されます。
部品メーカーが自ら車両を運用しデータを収集することは、業界において異例の動きです。一般的に、部品メーカーは完成車メーカーやソフトウェア企業が提示した仕様書に基づいて部品を納入し、統合検証は顧客や専門企業側が担当するためです1。LGイノテックがこの方式を採用したのは、センサー間のデータ不整合を自ら確認し、部品段階からシステム統合時のエラーを低減するためです。
ハードウェアと信号処理アルゴリズムの結合
LGイノテックはデータ収集と並行して、LiDAR自体の性能向上に向けた技術協力も推進しました。2025年7月、LGイノテックは米国のLiDAR専門企業「Aeva」とのLiDARセンサー生産および信号処理に関する協力を公式に打ち出しました2, 3。
Aevaは「FMCW(Frequency Modulated Continuous Wave、周波数変調連続波)」方式の4D LiDAR技術に強みを持つ企業です。従来のLiDARが光の往復時間で距離のみを計測していたのに対し、FMCW方式は光の周波数変化を検知して、距離と速度を同時に計測できます。これにより物体の微細な動きまで把握可能となり、歩行者の歩行リズムの変化や車両の車線逸脱挙動をより精緻に分析できます2, 3。
この協力構造は明確な分業体制を取っています2。
- Aeva: FMCW LiDARのコア技術とAIベースの信号処理アルゴリズムを提供。
- LGイノテック: これを大量生産し、高精度半導体パッケージングおよび光学モジュールを製造。
つまり、ハードウェアが光を収集する物理的な役割を担い、AIアルゴリズムがその光の周波数変化を解釈する役割を分担する仕組みです。これはハードウェアとソフトウェアが結合した「インテリジェントセンサー」の構築を目指す試みです。
LGイノテックはこうした技術的動きを背景に、自動車電子分野へ注力しています。2024年8月の発表基準で、直近5年間に電子部品関連の特許を約3,500件出願し、全特許に占める電子分野の比率を40%まで拡大しました4。また、LiDAR距離測定センサー分野の国際標準化活動では、国家技術標準院が選定したLGイノテックの専門家がコアメンバーとして参画しています4。これは、部品製造能力を超え、グローバル市場における技術標準の主導権まで確保しようとする戦略と解されます。
部品サプライヤーから「システム設計者」へ
ミン・ジョン LGイノテック最高技術責任者(CTO)は、自律走行ソリューションの開発トレンドについて次のように説明しました1。
「自律走行ソリューションは、個々のセンサー性能の高度化から、データに基づいてセンサーとソフトウェアを同時に最適化する方向へ進化している。」
この発言は、LGイノテックの現在の歩みを正確に代弁しています。レンズやモジュール一つを確実に製造して納入する「部品サプライヤー」から、実際の公道データを基にセンサーの認識能力を自ら調整する「システム最適化主体」へと変貌しているという意味です。
ヒューマノイドロボットやサービスロボットなどの「フィジカルAI(Physical AI)」市場においても、複雑な環境を理解するための複合センシング技術は不可欠です1。
結局、LGイノテックがソウルの公道へ投入した車両は、特定の顧客向けの納入デモ車両ではありません。センサーとソフトウェアが出会い「目」と「脳」として機能するために必要なデータを自ら採集・検証する「内部試験台」です。部品メーカーが直接公道でデータを蓄積し、システム統合能力を高めていくこのプロセスは、今後のグローバル自律走行部品サプライチェーンにおいて、LGイノテックの立ち位置が単なる製造を超え、設計・検証段階まで拡張されていることを示唆しています。
参考文献
- LG이노텍, 자율주행 센싱 데이터 수집 차량 운행 본격화… 센서 퓨전 기술력 고도화 · mtnews.net↩
- LG이노텍과 Aeva의 'AI 센서 제휴'가 관심 끄는 이유 · newsmc.net↩
- LG이노텍, 미국 아에바와 '라이다 동맹'…미래 모빌리티 시장 선점 박차 · dpg.danawa.com↩
- LG이노텍, 5년간 전장 특허 3500건···“글로벌 시장 입지 선점” · khan.co.kr↩



