Que un fabricante de componentes de cámaras o sensores LiDAR para vehículos saque sus propios coches a la carretera, en lugar de hacerlo una empresa de vehículos terminados, es un fenómeno poco habitual en la industria automotriz. Sin embargo, LG Innotek ha desplegado directamente en las carreteras de Seúl, Incheon y la provincia de Gyeonggi vehículos destinados a la recopilación de datos de conducción autónoma. El objetivo de operar estos vehículos no es verificar los requisitos de un cliente específico. Se trata de registrar por sí mismos las variables complejas que aparecen en las carreteras reales y, sobre esa base, calibrar la compatibilidad entre los sensores y el software.
A medida que avanza la tecnología de conducción autónoma, basta con fabricar bien los componentes resulta insuficiente. El proceso de reconocer el entorno, que combina información procedente de cámaras, radares y LiDAR, se ha vuelto más sofisticado. La razón por la que LG Innotek sale a la carretera a recopilar datos es que este proceso de fusión depende de datos medidos realmente, no de cálculos teóricos. Esta iniciativa, actualmente en curso, muestra que el proveedor de componentes está cambiando de ser quien simplemente recibía una especificación y entregaba el producto, a convertirse en un agente que valida el rendimiento del sistema en su conjunto.
¿Por qué el «ojo» del vehículo autónomo necesita varios?
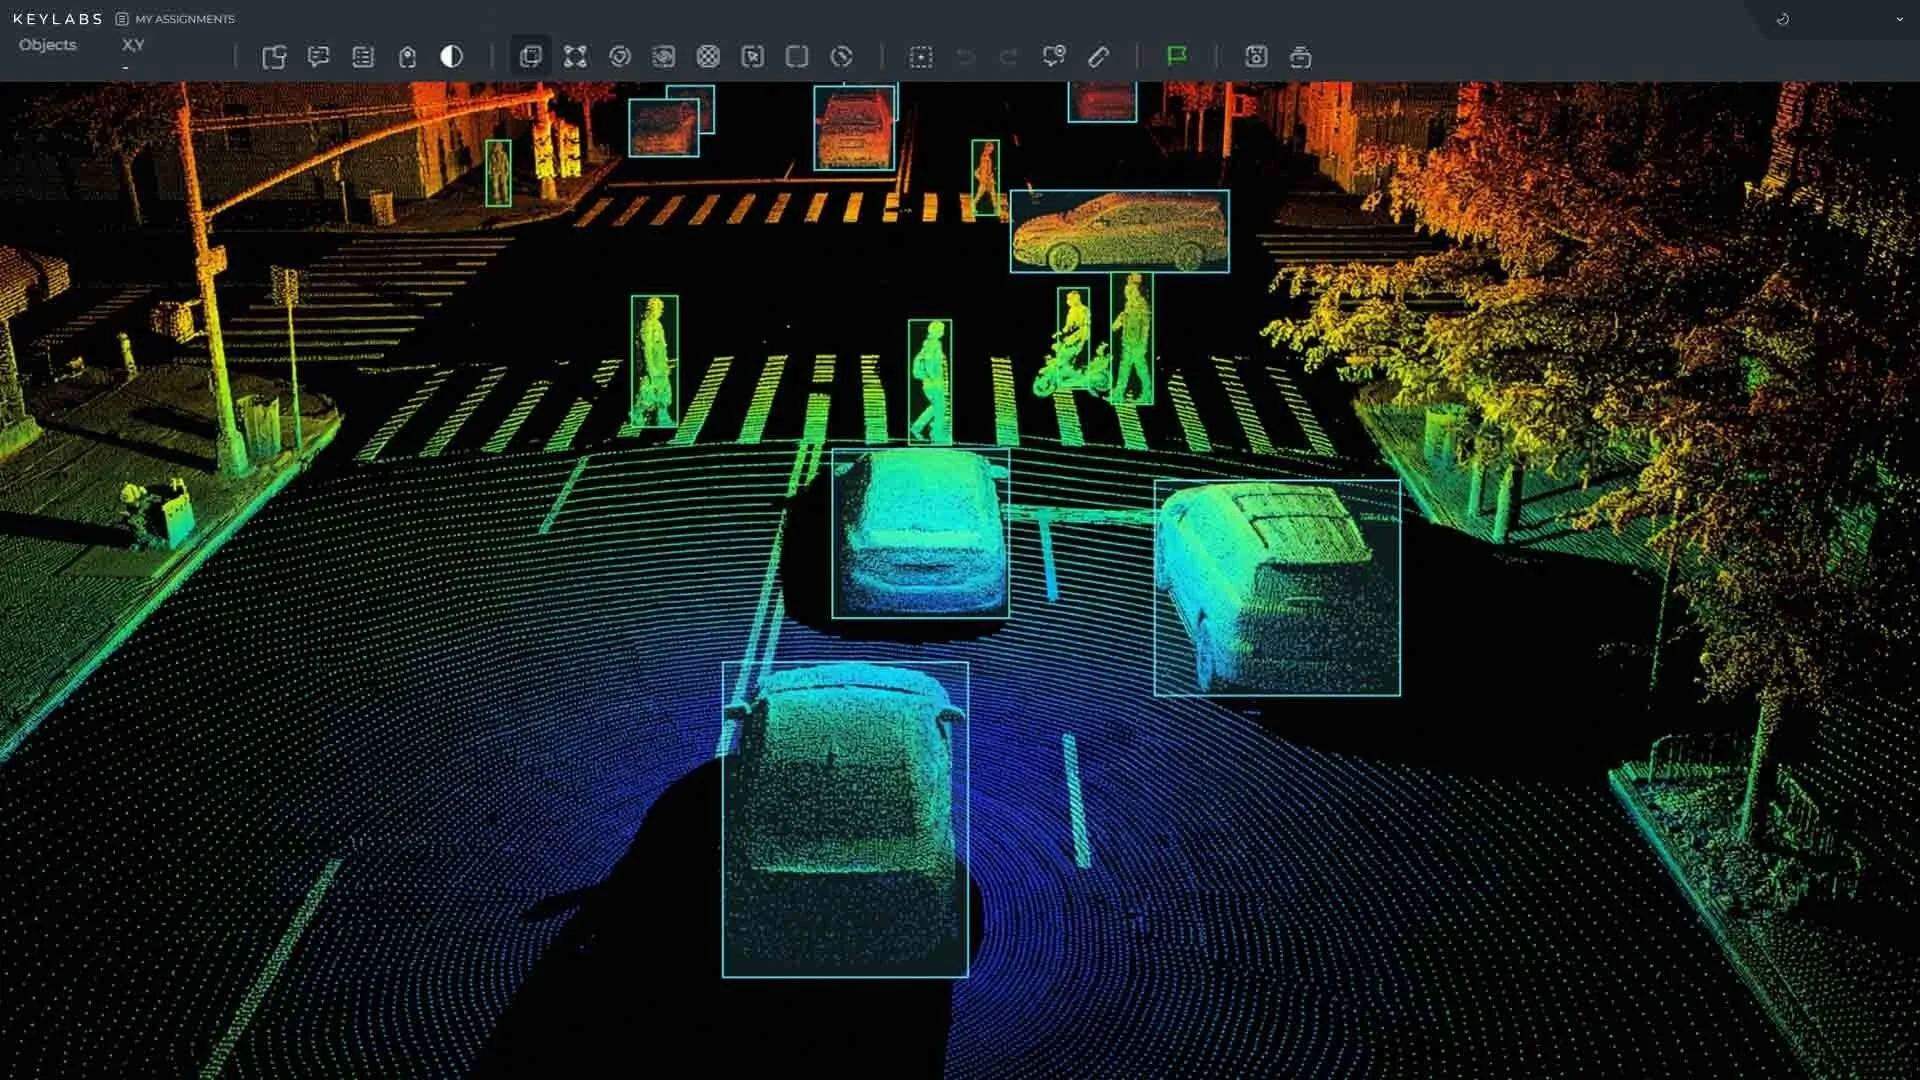
Cuando un vehículo autónomo interpreta el camino por delante, las limitaciones de depender de un único sensor son evidentes. Cada sensor funciona según principios distintos y presenta ventajas e inconvenientes propios; por eso resulta indispensable la tecnología de «fusión de sensores» (Sensor Fusion), que los utiliza conjuntamente.
En primer lugar, la cámara destaca, como el ojo humano, para distinguir formas, carriles y colores de los semáforos. Sin embargo, es muy sensible a las condiciones de iluminación. Con lluvia intensa, fuertes contraluces al salir de un túnel o entornos oscuros nocturnos, puede no identificar los objetos o transmitir imágenes distorsionadas.
El radar mide la distancia y la velocidad de los objetos mediante ondas de radio. Está poco afectado por meteorología como lluvia o niebla y es fuerte en la detección de velocidad, pero su capacidad para determinar con precisión el tamaño o la forma de los objetos es inferior a la de las cámaras o los LiDAR.
Aquí cobra importancia la función del LiDAR (Light Detection and Ranging). El LiDAR emite cientos de miles de pulsos de luz láser en todas direcciones. Mide el tiempo que tardan esos pulsos en rebotar contra los objetos para generar coordenadas tridimensionales de alta precisión. Es decir, el LiDAR define espacialmente el hecho de que «allí hay un objeto» y «a qué distancia y de qué tamaño es ese objeto».
Los tres sensores se complementan entre sí para subsanar sus debilidades. Por ejemplo, supongamos un sedan negro circulando despacio a 30 metros por delante una noche lluviosa. La cámara podría calcular mal la luz reflejada, no reconocer el carril o procesar de forma borrosa la silueta del vehículo. Al combinar la información espacial tridimensional aportada por el LiDAR con los datos de velocidad medidos por el radar, el sistema puede identificar con precisión que ese sedan negro es un vehículo incluso en entornos oscuros y lluviosos, y calcular el riesgo de colisión.
LG Innotek afirma ser uno de los pocos fabricantes globales capaces de suministrar, con tecnología propia, los tres módulos clave: cámara, radar y LiDAR. No obstante, aunque cada sensor cumpla su función, si el software que los integra para tomar decisiones no comprende suficientemente la situación real en la carretera, la conducción autónoma se vuelve inestable.
Los «casos límite» recopilados en carretera real
La compañía tiene previsto ampliar su flota hasta alrededor de 20 vehículos en total, incluyendo tanto unidades de recopilación de datos como de desarrollo de software, para 20281.
Lo que estos vehículos recopilan de forma más intensiva son datos de «casos límite» (Edge Case). Los casos límite se refieren a situaciones excepcionales en las que al sistema le resulta difícil funcionar con normalidad. LG Innotek ha establecido como objetivos principales de recopilación las siguientes situaciones concretas1.
- Vehículo negro bajo lluvia torrencial: datos de reconocimiento cuando un vehículo negro, de baja reflexión luminosa, se moja con la lluvia y debilita incluso la señal del LiDAR.
- Contraluz a la salida de túneles: el fenómeno por el que la cámara queda momentáneamente ciega al pasar de la oscuridad de un túnel a una luz solar intensa.
- Carriles irregulares en zonas de obras: tramos donde los carriles dibujados únicamente con pintura han desaparecido o donde hay señalización provisional dispuesta de forma desordenada.
Los datos de carretera real así recopilados se trasladan a un entorno de «gemelo digital» (Digital Twin) para su reproducción. El gemelo digital es una simulación que replica fielmente el entorno vial real en un mundo virtual. LG Innotek refina de forma precisa los algoritmos de reconocimiento de los sensores al verificar repetidamente en el mundo virtual los datos caóticos obtenidos en la carretera real. Como se entrena al sistema con datos reales que incluyen ruido, y no con modelos teóricos, su capacidad de adaptación al campo aumenta1.
Los vehículos de desarrollo de software dentro de la flota se distinguen por dos modos de operación1.
- Lazo abierto (Open Loop): el software analiza los datos, pero el control real del vehículo lo efectúa el conductor.
- Lazo cerrado (Closed Loop): el software controla directamente el vehículo, utilizándolo para la verificación en marcha real. Se valida todo el proceso, desde la entrada de los sensores hasta el control del vehículo.
Que un fabricante de componentes opere directamente vehículos para recopilar datos resulta inusual en el sector. Habitualmente, los proveedores entregan componentes conforme a las especificaciones propuestas por las fabricantes de vehículos terminados o por las empresas de software, y la validación de integración corre a cargo del cliente o de empresas especializadas1. LG Innotek ha adoptado este enfoque con el fin de verificar directamente las discrepancias de datos entre sensores y reducir los errores de integración de sistemas desde la etapa de componente.
Combinación de hardware y algoritmos de procesado de señal
Paralelamente a la recopilación de datos, LG Innotek ha impulsado una cooperación tecnológica para mejorar el rendimiento propio del LiDAR. En julio de 2025, LG Innotek formalizó con la empresa estadounidense especializada en LiDAR «Aeva» una colaboración en la producción de sensores LiDAR y en el procesado de señales2, 3.
Aeva es una empresa que destaca por su tecnología de LiDAR 4D basada en «ondas continuas moduladas en frecuencia» (FMCW). A diferencia de los LiDAR convencionales, que solo medían la distancia mediante el tiempo de ida y vuelta de la luz, el método FMCW detecta los cambios de frecuencia de la luz para medir simultáneamente distancia y velocidad. Esto permite captar incluso los movimientos más sutiles de los objetos, lo que posibilita un análisis más preciso de cambios en la marcha de los peatones o de los movimientos de salida de carril de un vehículo2, 3.
Esta estructura de cooperación sigue una división clara de tareas2.
- Aeva: proporciona la tecnología originaria del LiDAR FMCW y los algoritmos de procesado de señal basados en inteligencia artificial (IA).
- LG Innotek: los fabrica a gran escala y produce el empaquetado semiconductor de alta precisión y los módulos ópticos.
Es decir, el hardware asume la función física de captar la luz, mientras que el algoritmo de IA se encarga de interpretar los cambios de frecuencia de esa luz. Se trata de un intento por construir un «sensor inteligente» donde el hardware y el software se combinan.
Apoyándose en estos avances tecnológicos, LG Innotek se centra en el ámbito de los equipos electrónicos para automóvil. Según lo anunciado en agosto de 2024, en los últimos cinco años ha presentado más de 3.500 solicitudes de patentes relacionadas con componentes electrónicos para vehículo, y ha ampliado hasta el 40% el peso del sector de equipos electrónicos dentro de su cartera total de patentes4. Además, en los trabajos de normalización internacional de sensores LiDAR de medición de distancia participan como miembros clave expertos de LG Innotek seleccionados por el Instituto de Normas y Tecnología de Corea (KATS)4. Se interpreta como una estrategia para afianzar, más allá de la capacidad de fabricación de componentes, la iniciativa en la fijación de estándares tecnológicos en el mercado mundial.
De proveedor de componentes a «diseñador de sistemas»
Min Jong, Director de Tecnología (CTO) de LG Innotek, describió así la tendencia en el desarrollo de soluciones de conducción autónoma1.
«Las soluciones de conducción autónoma están evolucionando desde la mera mejora del rendimiento de sensores individuales hacia la optimización conjunta de sensores y software basada en datos.»
Estas palabras representan con precisión la trayectoria actual de LG Innotek. Significan que la compañía está cambiando de ser un «proveedor de componentes» que simplemente fabricaba y entregaba lentes o módulos, a convertirse en un «agente de optimización de sistemas» que, alimentándose de datos de carretera real, regula por sí mismo la capacidad de reconocimiento de los sensores.
En mercados como los de robots humanoides o robots de servicio, denominados de «IA física» (Physical AI), la tecnología de sensórica combinada resulta esencial para comprender entornos complejos1.
En definitiva, los vehículos que LG Innotek ha sacado a las carreteras de Seúl no son unidades de demostración de entrega para un cliente concreto. Son un «banco de pruebas interno» que recopila y valida por sí mismo los datos necesarios para que sensores y software funcionen juntos como «ojos» y «cerebro». Este proceso, en el que un fabricante de componentes acumula directamente datos sobre la carretera para desarrollar su capacidad de integración de sistemas, sugiere que la posición de LG Innotek en la cadena global de suministro de componentes para conducción autónoma se está expandiendo más allá de la simple fabricación, abarcando las fases de diseño y validación.
Referencias
- LG이노텍, 자율주행 센싱 데이터 수집 차량 운행 본격화… 센서 퓨전 기술력 고도화 · mtnews.net↩
- LG이노텍과 Aeva의 'AI 센서 제휴'가 관심 끄는 이유 · newsmc.net↩
- LG이노텍, 미국 아에바와 '라이다 동맹'…미래 모빌리티 시장 선점 박차 · dpg.danawa.com↩
- LG이노텍, 5년간 전장 특허 3500건···“글로벌 시장 입지 선점” · khan.co.kr↩



